
ツール

Tool for RT-Component and RT-Middleware

Author: 
root

ISO 22166-202規格準拠のソフトウェア情報モデルを活用し、異種ミドルウェア(ROS/OpenRTM)に対応したロボットソフトウェアモジュールの動作環境(DockerコンテナおよびComposeファイル)を自動生成するシステムです。

Author: 
root

目的

小売業界における「労働力不足」と顧客の「購買体験の質の低下」は、解決すべき喫緊の課題です。従来の店舗システムでは、以下の問題がボトルネックとなっていた。

・人的リソースの枯渇: レジ打ちや店内案内など、定型業務に多くの人員が割かれ、サービスの質を維持できない。
・非効率な動線: 顧客が広い店内で商品を探す時間(探索コスト)が増大し、購買意欲の低下や混雑を招く。
・アナログな情報連携: 献立検討から購入までが分断されており、個人のニーズに即したリアルタイムな提案が困難。

本プロジェクトでは、これらの課題を解決するために、「自律走行技術」「生成AI(Gemini 2.5)」を融合させ、商品探索から決済までを自律的に支援する『スマートカートシステム』を開発した。

Author: 
toru

2.png

概要

ロボットの状態をリアルタイムで監視する技術は,タスク管理, 連携や保全等で不可欠となっている. 既存のツールにおける課題として,

  • 導入、カスタマイズの煩雑さ
  • ミドルウェアの互換等

が考えられるが、今回はこの課題に取り組み, 実装の簡便さと他ミドルウェアとの互換性を強化した, 柔軟かつ拡張性のあるモニタリングサービスを製作した.


システム構成図

3.png

Author: 
kurose

概要

クラウドをサービスを構築するために使われるクラスタ構築ツールである Kubernetes を活用し、 ロボットシステム開発・運用を効率化する方法を示します。 RTC の開発だけでなく、RTC の PC への配置・起動に関する運用面での効率化にも貢献します。

本文

https://github.com/r-kurose/rtm_k8s/blob/master/index.md

Author: 
asmsuechan
Author: 
root
Choreonoid用OpenRTM連携プラグイン Python版

概要・特徴

  • ChoreonoidとOpenRTM-aistの連携プラグインPython版
    • Pythonで作成したRTCによりシミュレータ上のロボットと連携
      • Choreonoid標準で実装されているC++版プラグインと比較すると、開発環境の構築やコンパイルの手間が激減
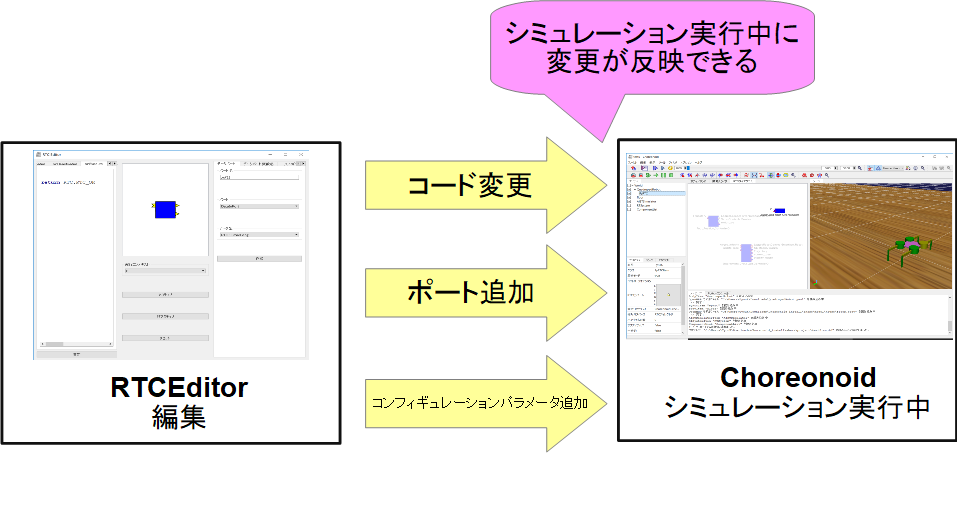
    • RTCの処理を実行中に変更するPythonエディタ
      • RTCを再起動することなく、編集したソースコードの内容が反映される
    • RTCのランチャー表示機能
      • 起動可能なRTC一覧をChoreonoid上で表示
      • ボタン1つでRTCを起動
        • 73種類のサンプルコンポーネントを同梱
Author: 
Miyamoto Nobuhiko

概要・特徴

  • Choreonoid上でPythonのRTCを使うためのプラグイン。
    • シミュレータ上のアクチュエータ、センサなどの入出力をRTCのデータポート、サービスポートで行う。
    • Pythonで記述するためコンパイル不要。
Author: 
Miyamoto Nobuhiko
複合コンポーネント作成支援ツール

概要・特徴

  • 複合コンポーネントの作成を支援するためのツール群
    • 複合コンポーネントの起動を自動化するスクリプトファイルを自動生成
      • 子コンポーネントの起動
      • 複合コンポーネント作成
      • RTシステム復元
    • GUIでの操作でrtc.confの詳細な設定が可能
    • RTCをリストから選択して起動
      • rtcdでの起動するか別プロセスでの起動するかは選択可能
  • 複合コンポーネント内での実行順序を設定するための実行コンテキスト
    • GUIの操作で実行順序を設定、またはスクリプトファイルに実行順序を記述する事も可能
Author: 
Ando Noriaki
LEGO Mindstorms EV3 によるロボットプログラミング教材

LEGO Mindstorms EV3上にRTミドルウェア OpenRTM-aist を搭載し、ロボットプログラミング学習用途に供するための基盤開発環境です。

Author: 
En
SEED PC

高信頼の車載ネットワーク”CAN”を用いた分散型RTシステムを構築する際、
全体でコンパクトにまとめるために、上位コントローラとして、
超小型の組み込みデバイス”SEED PC” にminiRTCsを導入しました。

紹介ブログ http://blogs.dion.ne.jp/ko_panda/archives/cat_376615-1.html

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK