
Author: 
kawauchi

概要

  • Kinectで入力した絵をKobukiにGrobotを乗せて描かせる
  • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

Author: 
kawauchi

概要

  • 掃除ロボットはヒトの代わりに掃除をしてくれる便利さから使用者数が増えているが、検知に接触センサが使われるためヒトの邪魔になる
  • 接触を使わずに障害物検知を行う掃除ロボットを開発する
  • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

Author: 
kawauchi

概要

Author: 
みよし

このプロジェクトは大きく分けてロボット台車とロボットアームの制御の2つから構成されています. ~ロボット台車~  台車にはKobukiを使用します.Kobukiへの移動指令は,音声による入力とゲームパッドによる入力の2種類が用意されています.音声入力では,入力デバイスとしてAndroid端末を使用します.Android on RTMの音声認識アプリケーションにより,特定の音声が認識されるとそれに対応した目標座標がKobukiへ入力されます.Kobukiは目標座標へ車輪からのオドメトリ情報を参照しながら自律的に移動することができます.また,ゲームパッドによる入力では,ジョイスティックからのアナログ値の入力により,人間が直接Kobukiを操作できるようになっています.

~ロボットアーム~ Kinectから人間の腕の関節角度,コントローラからシミュレーションの計算開始の合図,及びグリッパの開閉の制御量を取得します.そして,シミュレーションの計算開始後ロボットシミュレータのOpenHRP3上で対象のロボット動かしながら,実機or ロボットシミュレーションのChoreonoid上のOrochiで動かします.動作中はシミュレーションと実機の時間を同期させて関節角度などの情報の記録を行います.

以下が作成・使用したコンポーネントです

Author: 
itoharu
GPSナビゲーションコンポーネント

概要

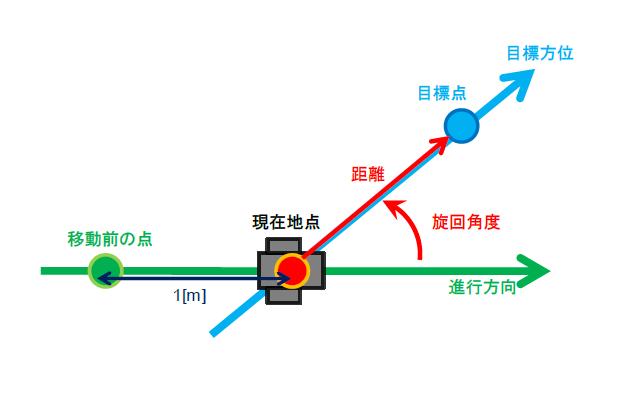
   GPSから受信したデータをもとに,ロボットのナビゲーションのために
   必要な処理を行うコンポーネントであり,現在地点から目標点への
   距離・旋回角度の出力を行います。

ライセンス

   ・GPSナビゲーションコンポーネントに関する著作権は,芝浦工業
    大学ヒューマン・ロボット・インタラクション研究室に帰属します。
   ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
    使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
    なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

Author: 
itoharu
DFITコンポーネント

概要

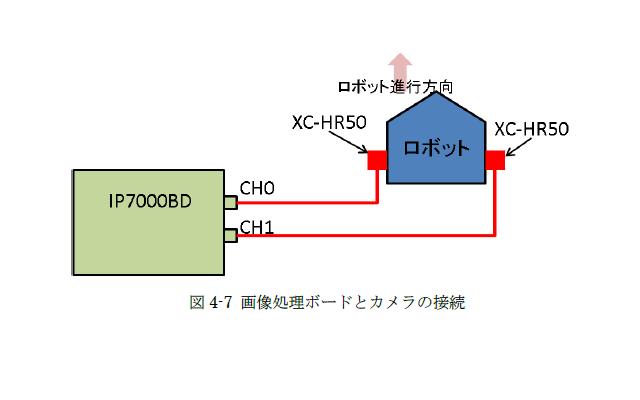
   DFITコンポーネントは,ロボットの横に装着した2台のカメラから路面
   画像を取得,それぞれの路面がどれだけ動いたかを測定し,その
   結果より相対的なロボットの自己位置を推定するRTコンポーネント
   です。

ライセンス

   ・DFITコンポーネントの著作権は,芝浦工業大学ヒューマン・
    ロボット・インタラクション研究室に帰属します。
    但し,IP7000BDを制御するソースコード及びライブラリの著作権は,
    開発元の”日立情報制御ソリューションズ”にあります。
   ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
    使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
    なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

Author: 
itoharu
WiiRemoteComponents

概要

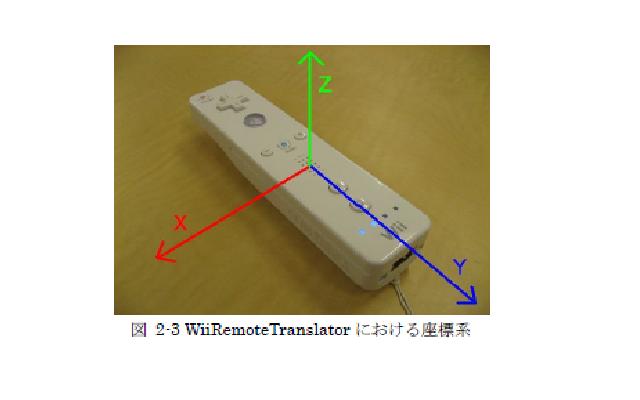
   Wiiリモンコン用のコンポーネントで,ボタンや加速度のデータを
   取得できます。また,ヌンチャクやクラシックコントローラなどの
   拡張コントローラに対応していますています。

ライセンス

   ・マイクロソフト株式会社より提供されているWindows 用のデバ
    イスドライバ開発キット(WDK)のソースコード及びライブラリを
    除き,WiiRemoteComponentsの著作権は,芝浦工業大学水川研究室に帰属します。
   ・芝浦工業大学水川研究室が著作権を持つRTコンポーネントは,非営利目的での
    使用及び改変自由ですが,商用利用の場合は別途ご相談下さい。
    なお,本作品を使用して発生した,いかなる損害についても責任を負いません。

Author: 
shibayoshi

概要

  • コサイン類似度による日常動作認識処理をRTコンポーネント化

仕様

  • OS:windows 7, 8.1 Pro
  • 言語:C++
  • コンパイラ:Visual Studio 2010
  • RTミドルウェア(C++):OpenRTM-aist-1.1.0-RELEASE
  • ライブラリ:OpenNI(Windows 32bit)

コンポーネント群

  • Kinect:人の座標取得
  • Transformation:座標変換
  • Segmentation:動作の分割
  • Similarity:動作の類似度計算
  • Template:テンプレート作成
  • Recognition:動作認識

ダウンロード

Author: 
ToshitakeNunogaki
複数台の移動ロボットを対象とした経路計画法の検証用RTC

概要

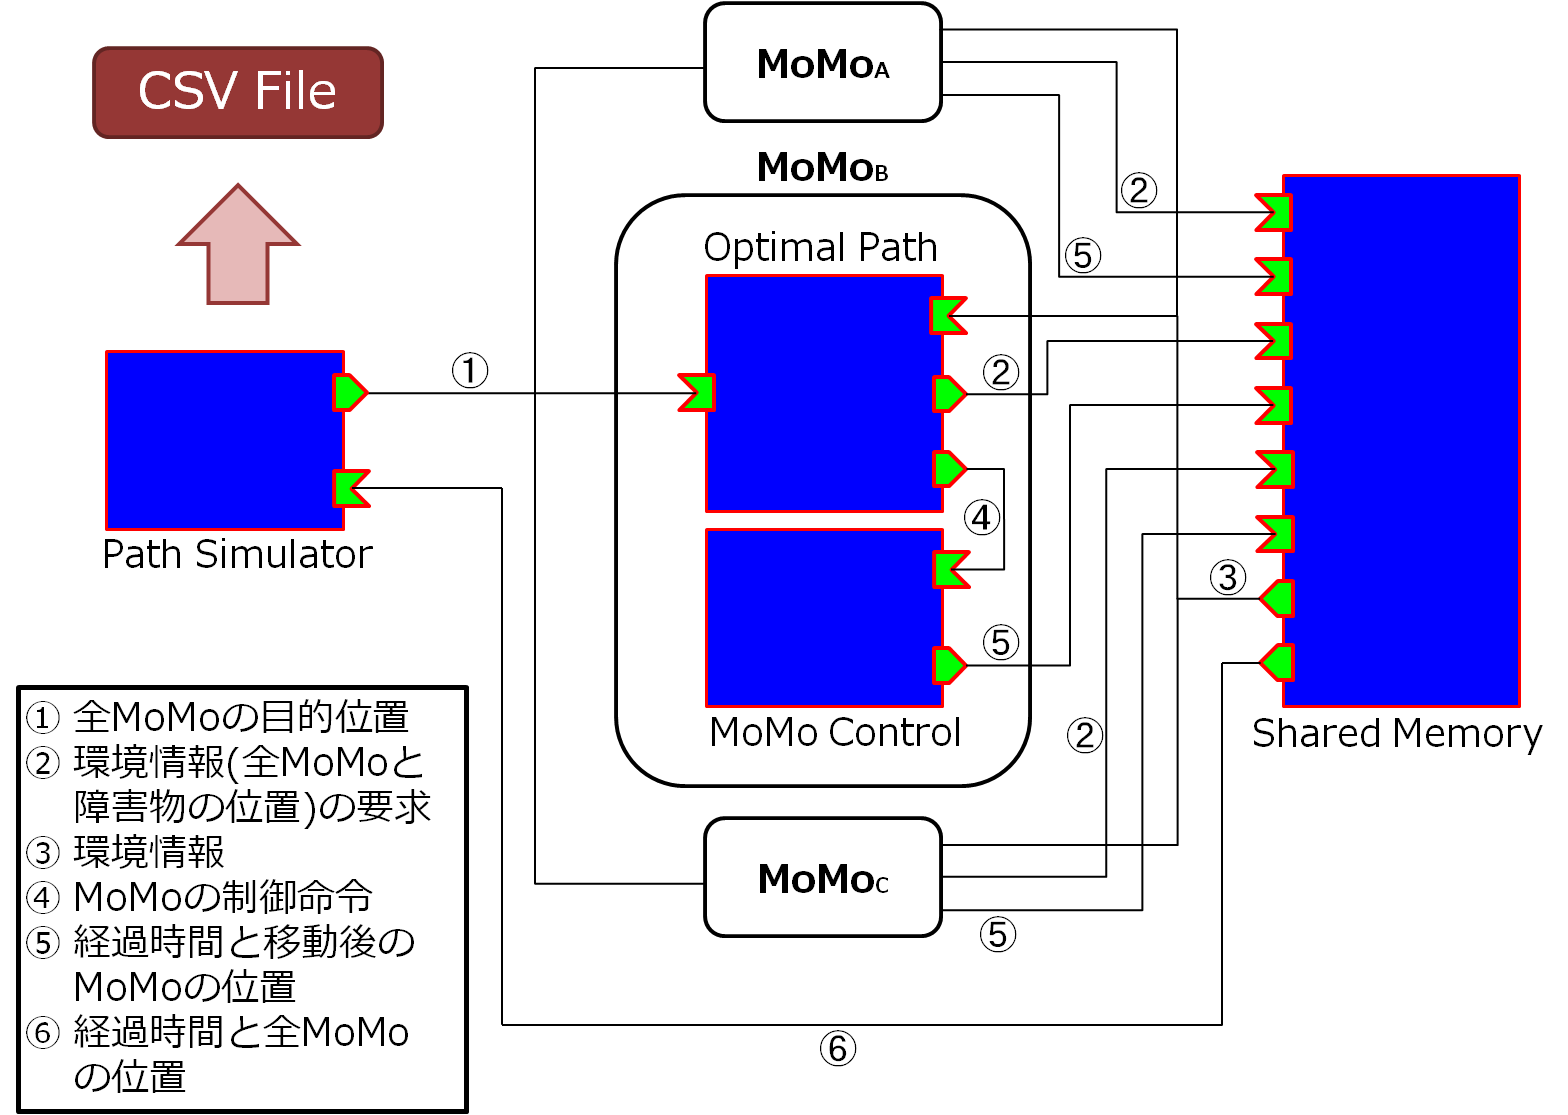
複数台の移動ロボットを対象とした経路計画法が数多く研究されている.これらの経路計画法を実環境において移動ロボットで用いる上で,事前にシミュレーション環境内での検証を行うことは必要不可欠である.そこで本コンポーネントは,複数台の移動ロボットを対象とした経路計画法の検証を支援する.

Author: 
ysuga

北陽電機のURGセンサのRTコンポーネントです.

ビルドしやすいように,プロトコルベースから独自に実装しています.
対応OS : Windows, Linux, MacOSX

ダウンロード

URL: https://github.com/sugarsweetrobotics/UrgRTC

ビルド方法

gitからコマンドラインで (OSX, Linuxでおすすめ)

gitコマンドを使える場合は非常にシンプルです.

$ git clone https://github.com/sugarsweetrobotics/UrgRTC.git
$ git submodule init
$ git submodule update
$ cd UrgRTC
$ mkdir build 
$ cd build 
$ cmake ../
$ make

Dowlaod Zipからソースコードをダウンロード(Windows?)

まず,URLの右側のDownload ZIPファイルからダウンロードします.それを展開してもビルドできません.

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK