
Author: 
itoharu
三菱重工製PA10ロボットコントローラ制御

概要

  このコンポーネントは、三菱重工製PA10向けのロボットコントローラ制御用RTCです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
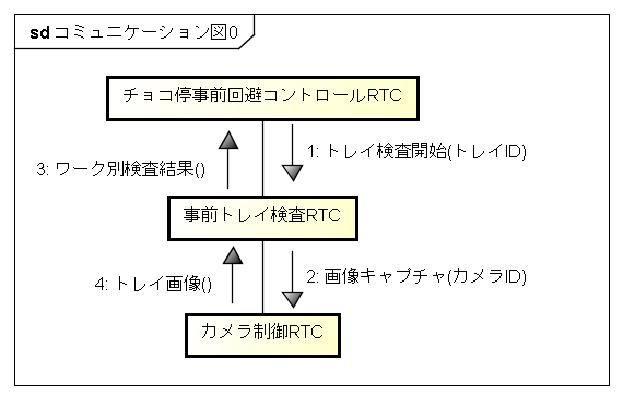
チョコ停事前回避コントロールRTC

概要

  本RTコンポーネントは、ロボット制御セル生産システムにおいて、システム
  状態を監視し、指定のタイミングで、事前トレイ検査等のチョコ停回避制御を
  起動する。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
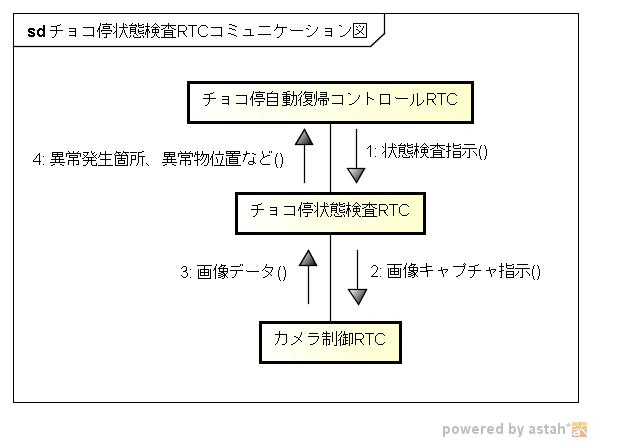
チョコ停状態検査RTC

概要

  チョコ停自動復帰RTC群は、ロボット制御セル生産システムにおけるチョコ停(軽微な原因による一時的な
  停止)に対し、人の手を介さずに自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停発生エリアにおける異常内容の識別から異常物の位置検出を行います。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
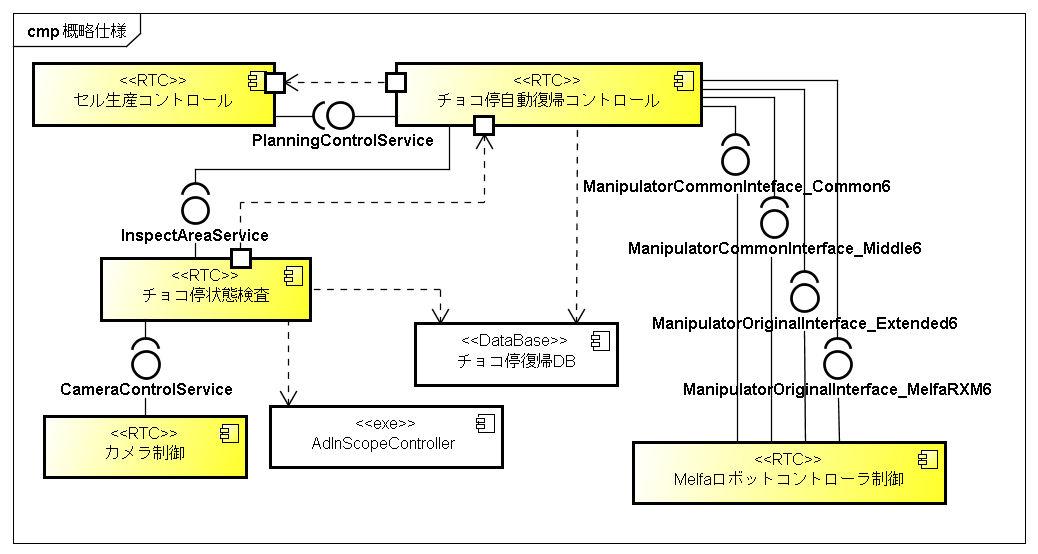
チョコ停自動復帰コントロールRTC

概要

  チョコ停自動復帰 RTC群は、ロボット制御セル生産システムにおける
  チョコ停(軽微な原因による一時的な停止)に対し、人の手を介さずに
  自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停状態検査RTC(SENSE)や三菱電機製MelfaRXM
  向けロボットコントローラ制御用RTC(ACT)を用いて、異常状態からの
  復帰を行う。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Author: 
itoharu
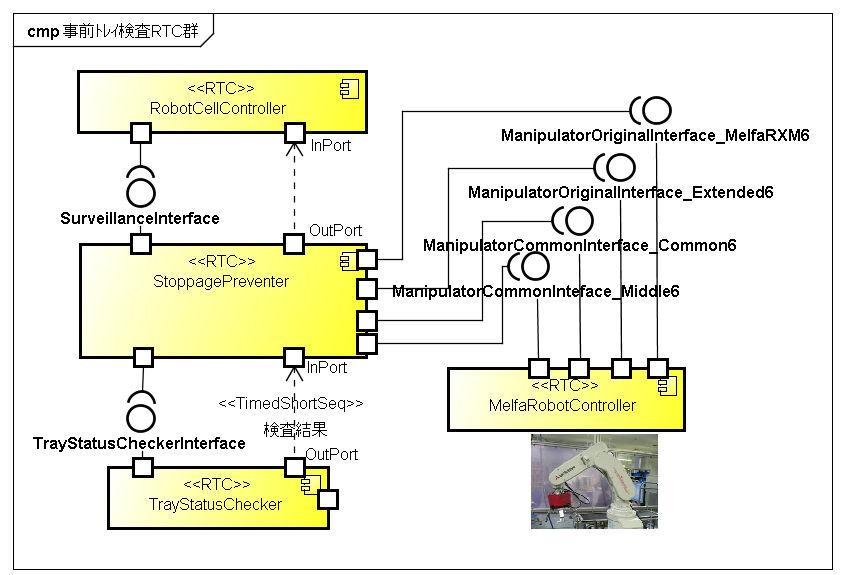
事前トレイ検査RTC

概要

  本RTコンポーネントは、ロボット制御セル生産システムにおいて、生産動作
  中に、部品供給トレイの各ワーク状態を検査し、位置姿勢の正常/異常を
  判定する。&

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
三菱電機製ロボットコントローラ制御

概要

  このコンポーネントは、三菱電機製MelfaRXM向けのロボットコントローラ制御用RTCです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
isao-hara

概要

このプログラムは、株式会社HPIジャパンの人間型ホビーロボットGR001をPCから制御するための プログラムです。

個人的な利用または非商用の利用に限り自由に利用可能としますが、著作権は (独)産業技術研究所 知能システム研究部門 原 功が所有いたします。

また、(独)産業技術総合研究所および原 功は、本プログラムをダウンロード、 インストールまたはご利用いただいた場合に生じたすべての瑕疵およびその使用 結果について一切保証せず、損害賠償も負いません。

GR001サンプルプログラムは、以下の4つのプログラムまたはライブラリから構成 されています。

Author: 
itoharu

概要

  本コンポーネントは、株式会社富士通研究所製画像処理認識ハードウェアモジュールNXV1-1394-PCBにて画像を
  キャプチャして、3次元フローを出力するコンポーネントです。

注意事項

  本コンポーネントの動作環境は、以下のとおりです。
   ●画像認識ボード用組込Linux(富士通研究所様ご提供)
   ●OpenRTM-aist-1.0.0(C++版)の富士通画像認識モジュール用クロスコンパイル)
    (株式会社セック様より詳しい情報はご案内予定)

Author: 
itoharu

概要

  本コンポーネントは、2次元のオプティカルフローと3次元のステレオ距離計測を外部入力によって
  切り替えることの可能な画像処理コンポーネントです。
  入力はTimedShort型のデータポートで、出力はTImedFloatSeq型のデータポートになります。

注意事項

  本コンポーネントの動作環境は、以下のとおりです。
   ●画像認識ボード用組込Linux(富士通研究所様ご提供)
   ●OpenRTM-aist1.0対応画像認識ボード用RTM(セック様ご提供)

Author: 
ogasawara
1次元バーコード認識コンポーネント

概要

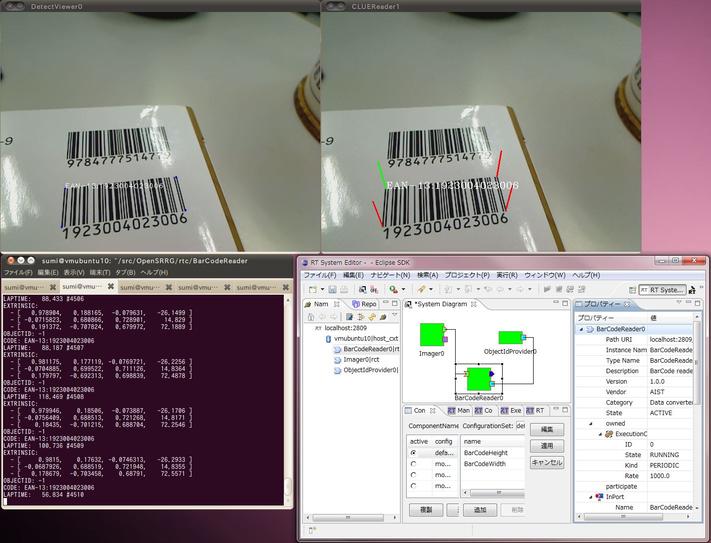
  各種一次元バーコードを読み取り、そのIDと位置姿勢(6DOF)を返します。
  入力ポートのデータ型はImg::TimedCameraImage
  出力ポートのデータ型は要素数20のRTC::TimedDoubleSeqです。

注意事項

  下記ソフトウェアを使用しています。
   ●ZBar-0.10
   ●ARToolKitPlus-2.1.5
   ●OpenCV-2.0

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK