
プライマリータブ

投稿者: 
Matsuda_R

概要

  • 6自由度の短下肢リハビリデバイスを制御するために,6チャンネルのアナログ入力と12チャンネルのアナログ出力が必要である.Raspberry Pi1台をマスタ,Arduino Due6台をスレーブとしてシリアル通信を行うことで,この問題を解決するRTCを作成した.

特徴

  • 複数台のArduino Dueに対応
  • Raspberry PiとArduino Due間の通信にUSBシリアル通信を採用

仕様

  • 言語: Python
  • os:Raspbian Jessie

コンポーネント群

  • SirialIn:Arduino Dueのアナログ入力の値をLong型データとして出力
  • SerialOut:Long型データをArduino Dueに入力しアナログ出力する

ソースコード

    投稿者: 
    shin_2D7

    概要

    初心者のRTミドルウェアを使用したメディアアート制作を支援するために、具体的な制作事例を公開したウェブサイトを作成しました。

    コミュニティ活動

    現在はこちらでコミュニティ活動を行なっています。
    http://media-rt.weebly.com/

    作品概要

    • Magicalight
    • 以下の機能を持ったLEDキャンドルを制作しました。
      • 自然の火のように揺らぐ
      • 息を吹くと点灯/消灯する
      • 複数のMagicalightと連動する

    投稿者: 
    sako

    概要

    <SoundDirection2RTC>
    • Microsoft社から発売されている新型のKinect for Windows v2(以下Kinect v2)を用いて音源方向推定を行うRTCです。
    <FurimukiRTC>
    • 取得した音源方向に振りむく際に必要な処理を行うRTCです。
    <SoundDirectionRTC>
    • 上記2つのRTCを組み合わせたRTCです。

    特徴

    <SoundDirection2RTC>
    • 音源方向(角度)をTimedDouble型で出力します。
    • Configurationを変更することで、出力する音源方向の単位を[rad]または[deg]に変更できます。
    <FurimukiRTC>
    • TimedDouble型の音源方向(角度)を入力し、実際に動かす角度を出力します。

    開発環境

      投稿者: 
      masaki
      教育用ロボットアームコンポーネントの開発

      概要

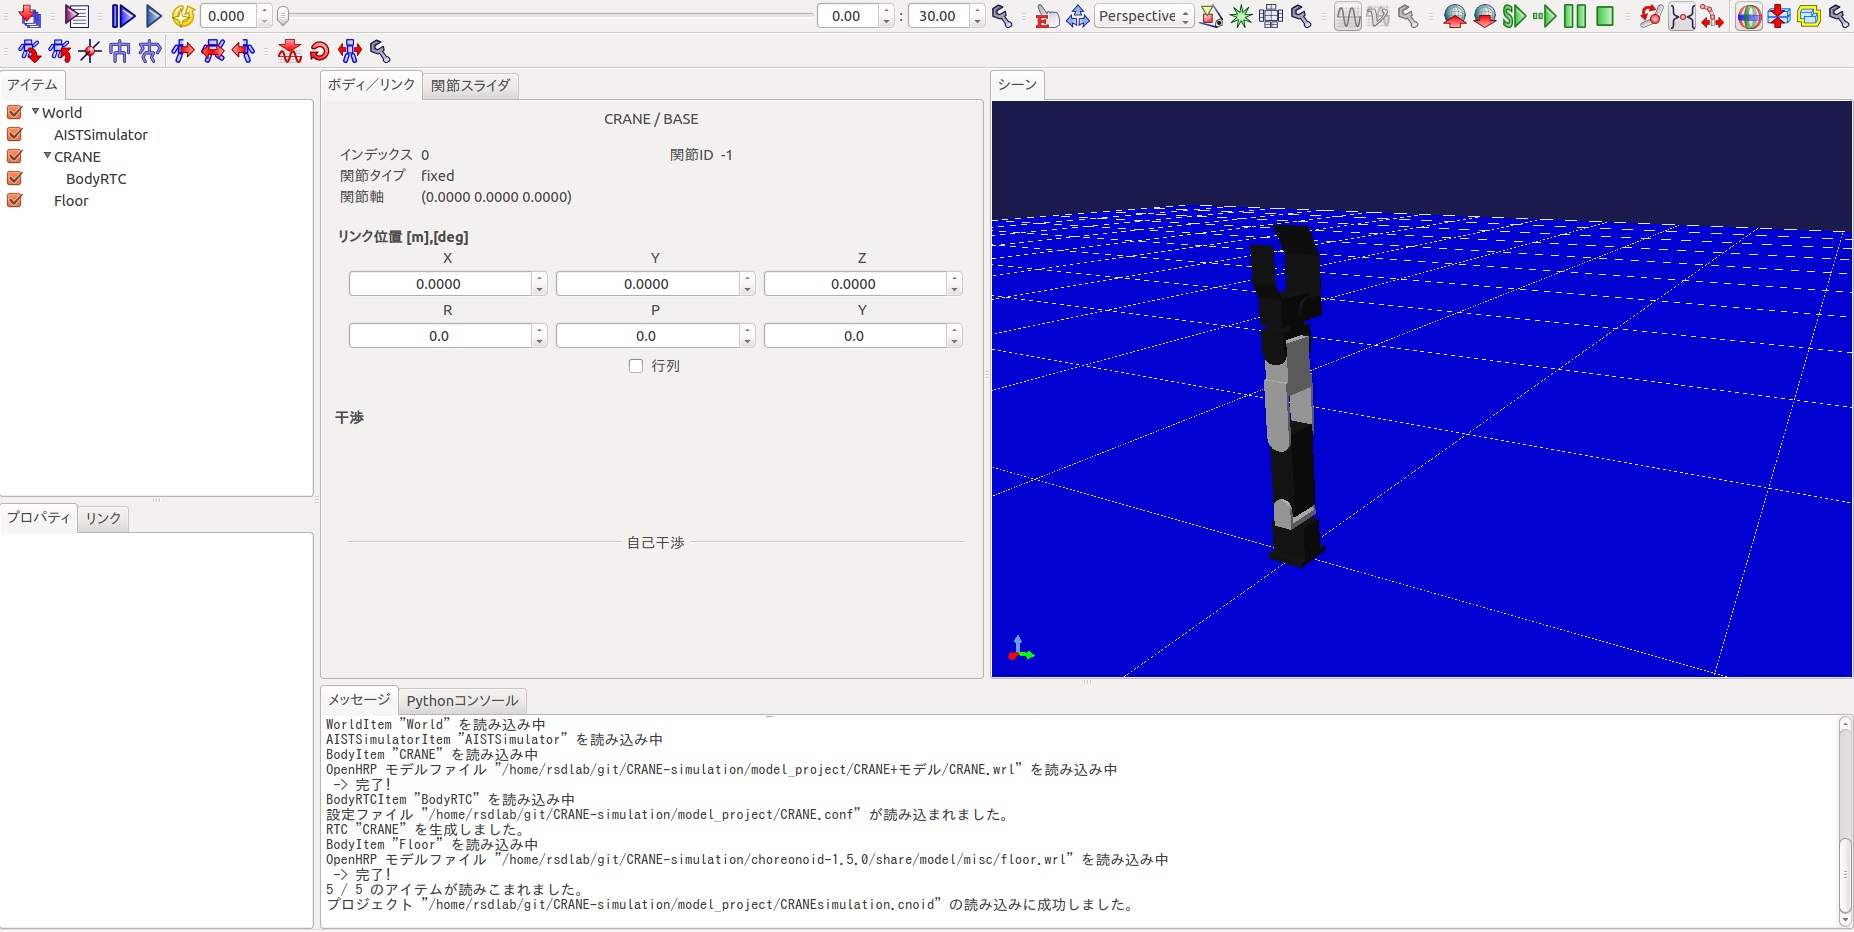
      教育用ロボットアームであるCRANE+を動力学シミュレータChoreonoid上で動作する環境を構築しました。 RTコンポーネントを使って簡単に動かすことができるのでロボットアーム教育に活用できます。

      特徴

      • パソコン1台あればアーム制御を体験できます。
      • アーム制御RTCはOpenRTM-aist ロボットアーム共通インターフェース1.1に対応しているため,他システムへの応用もできます。
      • シェルスクリプトを使用しているので,スムーズにシミュレーション開始まで行うことができます。
      投稿者: 
      Myuji
      移動ロボット開発支援のためのRTコンポーネント群

      概要

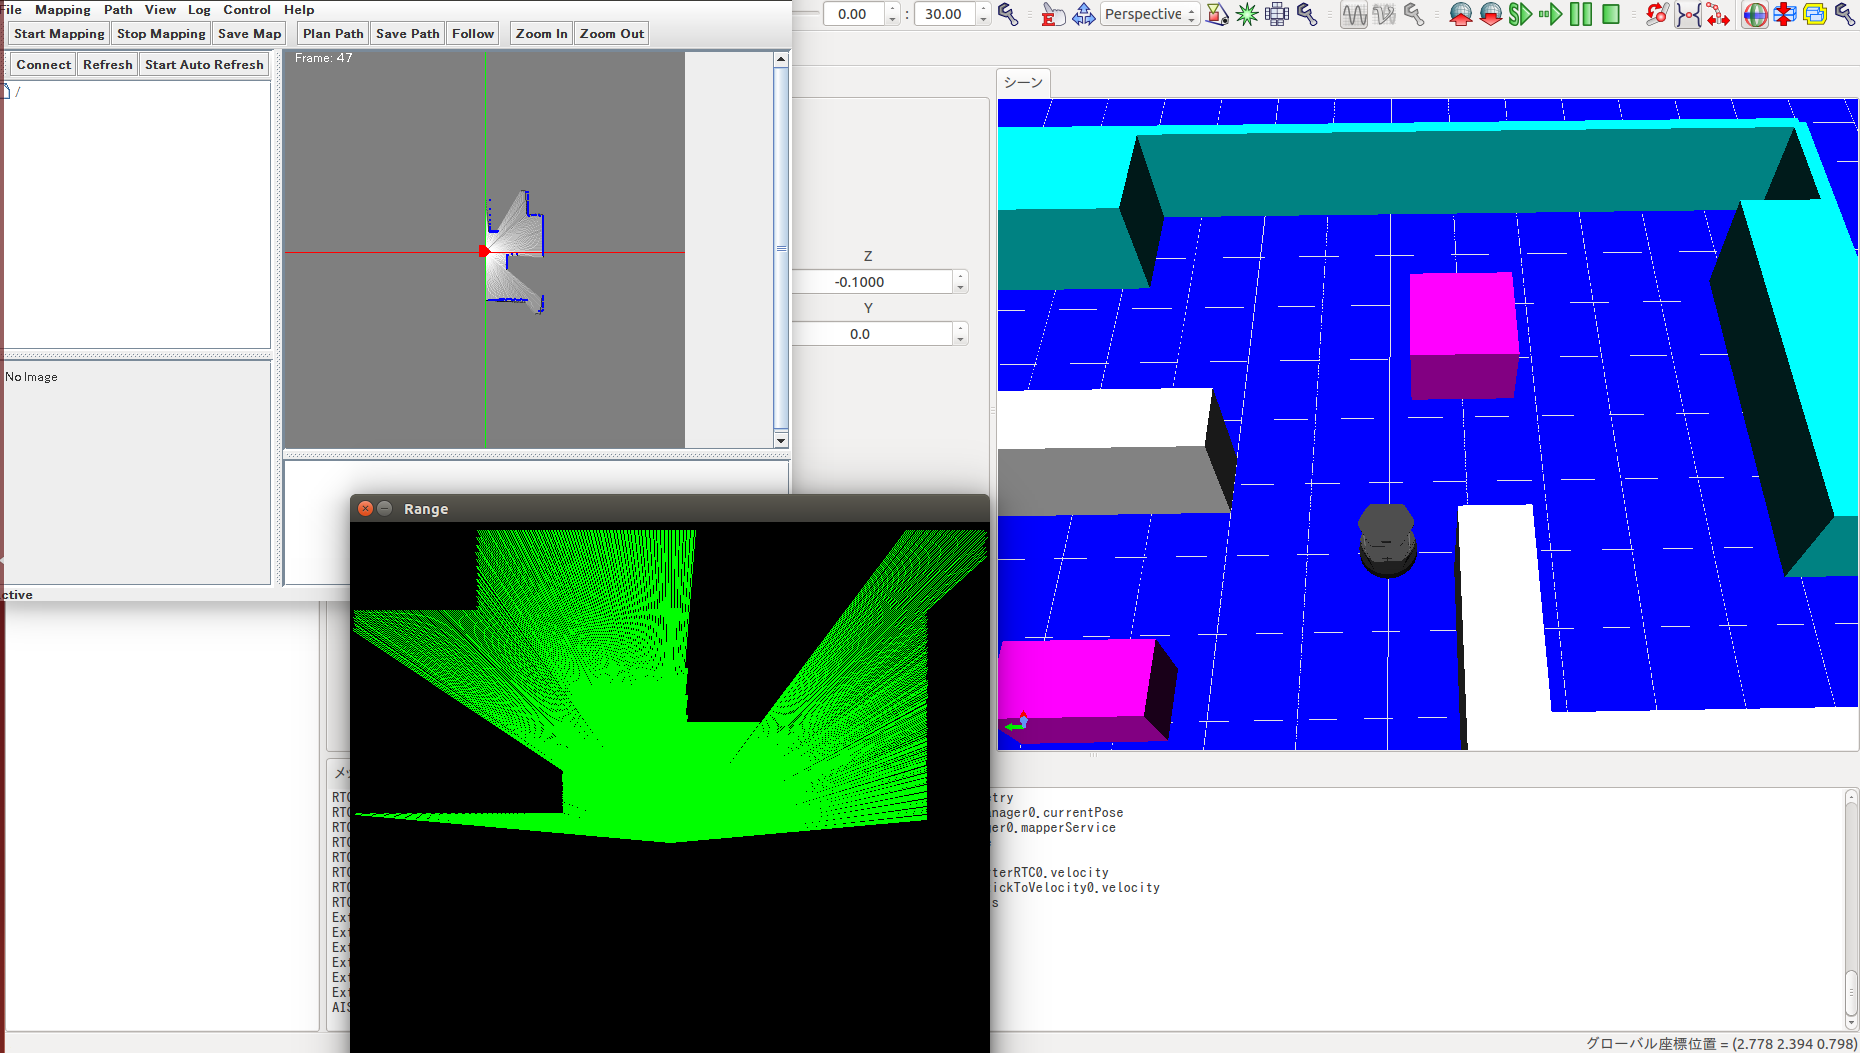
      • 早稲田大学尾形研究室で開発された移動ロボット用プラットフォームであるMobileRobotNavigationFrameworkを実機とシミュレーションの両方で利用できる環境を構築する.

      特徴

      • Choreonoid上で移動ロボットのモデルを用いた環境地図生成
      • MobileRobotNavigationFrameworkをlinux環境で動かすためのマニュアルの作成
      • LinuxでのMobileRobotNavigationFramework利用までのShellスクリプトの作成

      仕様

      • 言語:C++
      • OS:Ubuntu 14.04
      • OpenRTM-aist-1.1.2-RELEASE

      コンポーネント群

        投稿者: 
        yuki.takamido

         概要

        • 物体位置姿勢推定のためのRTCおよびプログラム
        • 既存、物体位置姿勢推定RTCの改良・改善

        特徴

        • 単眼カメラで物体位置姿勢推定が出来る
        • さまざまなアルゴリズムで物体位置・姿勢推定が出来る

        仕様

        • 言語:C++
        • OS:Windows7
        • OpenCV:3.1

         ソースコード及びマニュアル

        • 全部入りは-->こちら<--からダウンロードしてください.

         更新履歴

        • 12月7日

        ソースコードとマニュアルをアップしました.

        投稿者: 
        榊原 洋之
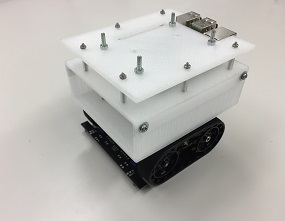
        ZumoとRaspberry Piを用いた教育用ロボット環境

        特徴

        • ロボットに搭載されたマイクロコントローラ Raspberry Piのみで,移動ロボットを制御することができます.
        • 最小構成でRaspberry Piを搭載した卓上の移動ロボットシステムを構築できるため, RTミドルウェアのソフトウェア資産を生かし,容易に拡張性の高いロボットシステムを作ることができます.
        • コンポーネント群はOSのプラットフォームに依存しないため,柔軟性が高い教育用ロボットシステムを構築できます.
        • Raspberry Piを用いた移動ロボット構築例を作るための治具のCADデータ,3Dプリンタ用データを公開しています.
        • 標準的な移動ロボット制御コンポーネントに対応できるように,Raspberry Pi, Windows側で動作するZumoコンポーネントに対応するZumoロボット側の制御プログラムを公開しています.
        投稿者: 
        Miyamoto Nobuhiko
        小型移動ロボットによるRTミドルウェア学習教材

        概要・特徴

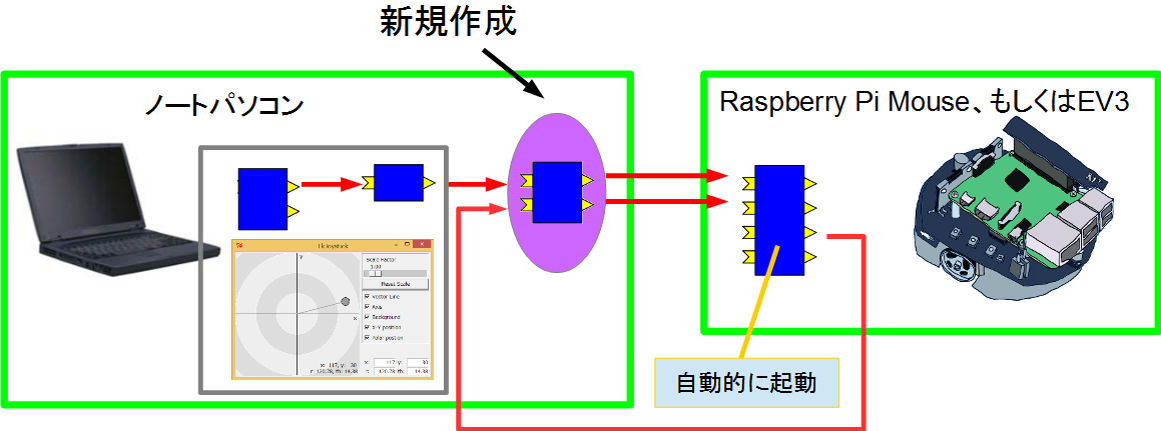
        • Raspberry Piマウス、LEGO Mindstorms EV3によるRTミドルウェア教材
          • ロボットを制御するRTCの作成手順、作成例、講習会用チュートリアル、各デバイスを操作するプログラムの作成手順、無線LANアクセスポイント化の手順などをドキュメントに記載
        投稿者: 
        Miyamoto Nobuhiko
        四足歩行ロボット制御用RTコンポーネント群

        概要・特徴

        • 四足歩行ロボットを制御するためのRTC群
          • クロール歩容、間歇クロール歩容、トロット歩容による歩行
          • 再利用性向上のために多足歩行ロボット共通インタフェースの提案も行う
          • 以下のハードウェアに対応
            • SunFounder製四足歩行ロボット(Crawling Quadruped Robot Kit for Arduino)
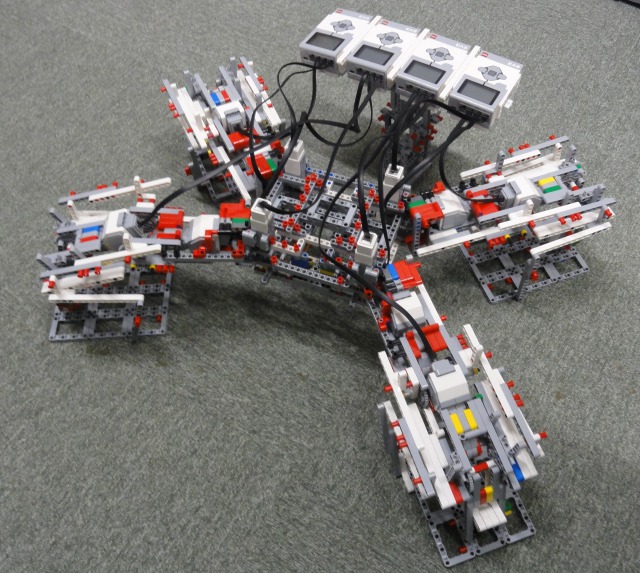
            • LEGO Mindstroms EV3により組み立てた四足歩行ロボット

        ページ

        ダウンロード

        最新バージョン : 2.1.0-RELESE

        統計

        Webサイト統計
        ユーザ数:3399
        プロジェクト統計
        RTコンポーネント309
        RTミドルウエア35
        ツール25
        文書・仕様書2

        OpenRTM@Github

        OpenRTM-aist GitHubサイト

        ROS

        Robot Operating System

        Choreonoid

        モーションエディタ/シミュレータ

        DAQ-Middleware

        ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

        産総研が提供するRTC集

        東京オープンソースロボティクス協会