
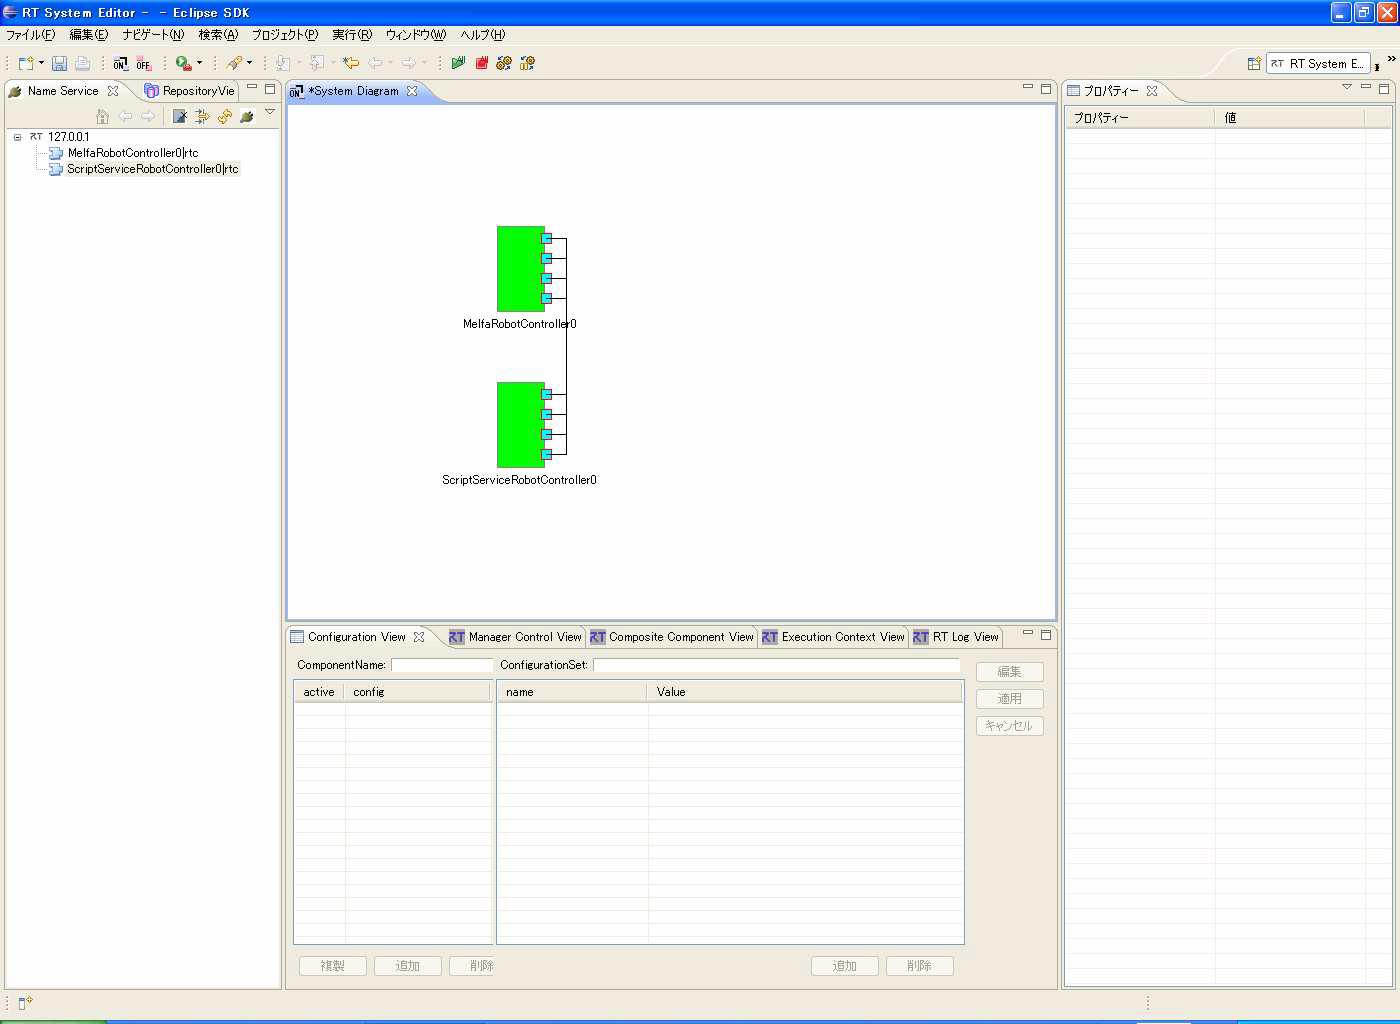
作業知能コンポーネント

投稿者: 
itoharu
チョコ停状態検査RTC

概要

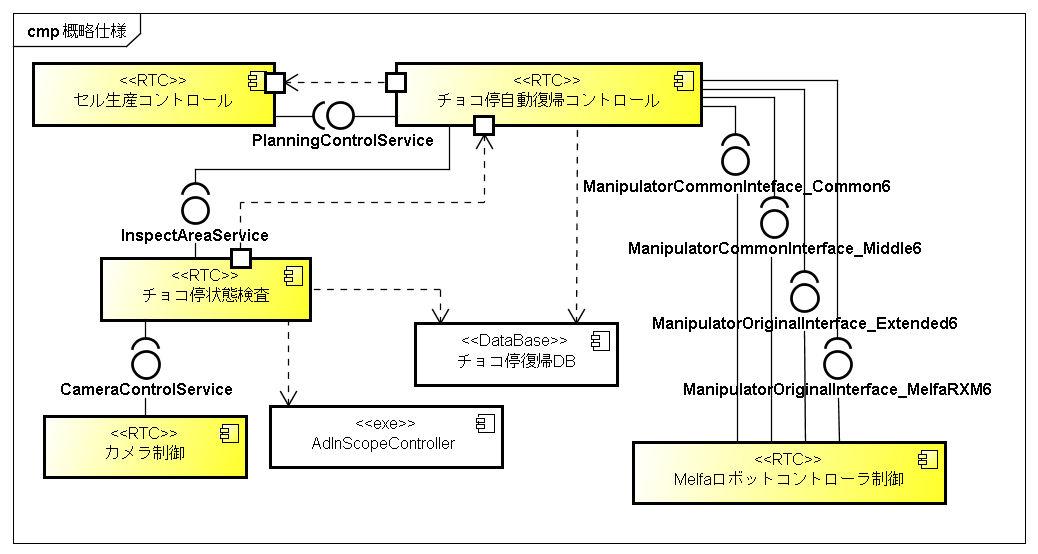
  チョコ停自動復帰RTC群は、ロボット制御セル生産システムにおけるチョコ停(軽微な原因による一時的な
  停止)に対し、人の手を介さずに自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停発生エリアにおける異常内容の識別から異常物の位置検出を行います。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
チョコ停自動復帰コントロールRTC

概要

  チョコ停自動復帰 RTC群は、ロボット制御セル生産システムにおける
  チョコ停(軽微な原因による一時的な停止)に対し、人の手を介さずに
  自動的に異常状態から復帰することを目的とするRTC群です。
  この中で本RTCは、チョコ停状態検査RTC(SENSE)や三菱電機製MelfaRXM
  向けロボットコントローラ制御用RTC(ACT)を用いて、異常状態からの
  復帰を行う。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

投稿者: 
itoharu
チョコ停事前回避コントロールRTC

概要

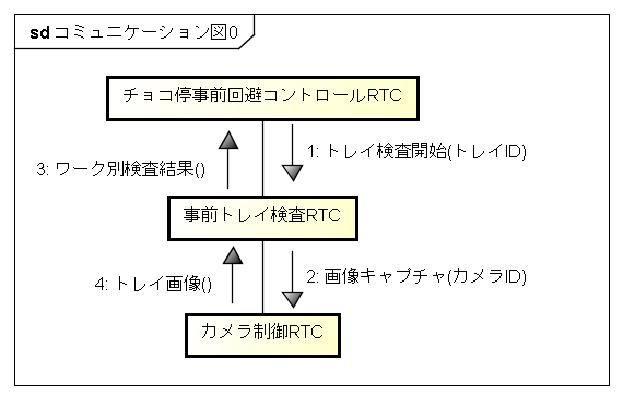
  本RTコンポーネントは、ロボット制御セル生産システムにおいて、システム
  状態を監視し、指定のタイミングで、事前トレイ検査等のチョコ停回避制御を
  起動する。

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
事前トレイ検査RTC

概要

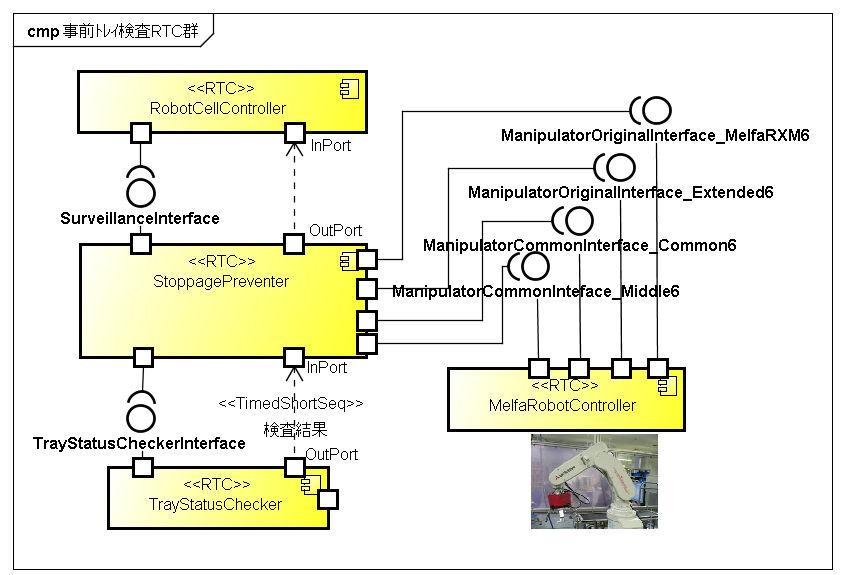
  本RTコンポーネントは、ロボット制御セル生産システムにおいて、生産動作
  中に、部品供給トレイの各ワーク状態を検査し、位置姿勢の正常/異常を
  判定する。&

注意事項

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
セル生産コントロール

概要

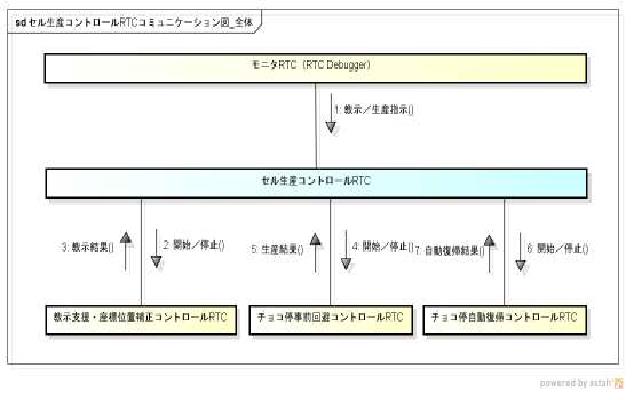
  本RTコンポーネントは、ロボット制御セル生産システムにおける「教示」と
  「生産」の2つの状態を制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
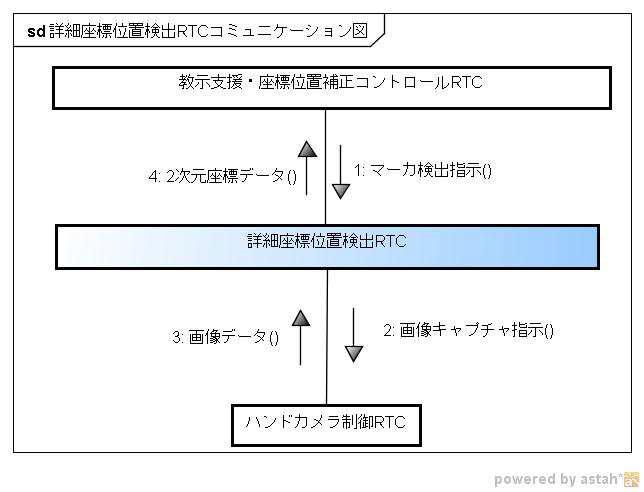
詳細座標位置検出RTC

概要

  このコンポーネントは、画像ファイルを読み込んで、画像データ上の教示用の補助マーク1点を検出して、ロボット座標系におけるマーカの2次元座標で算出する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
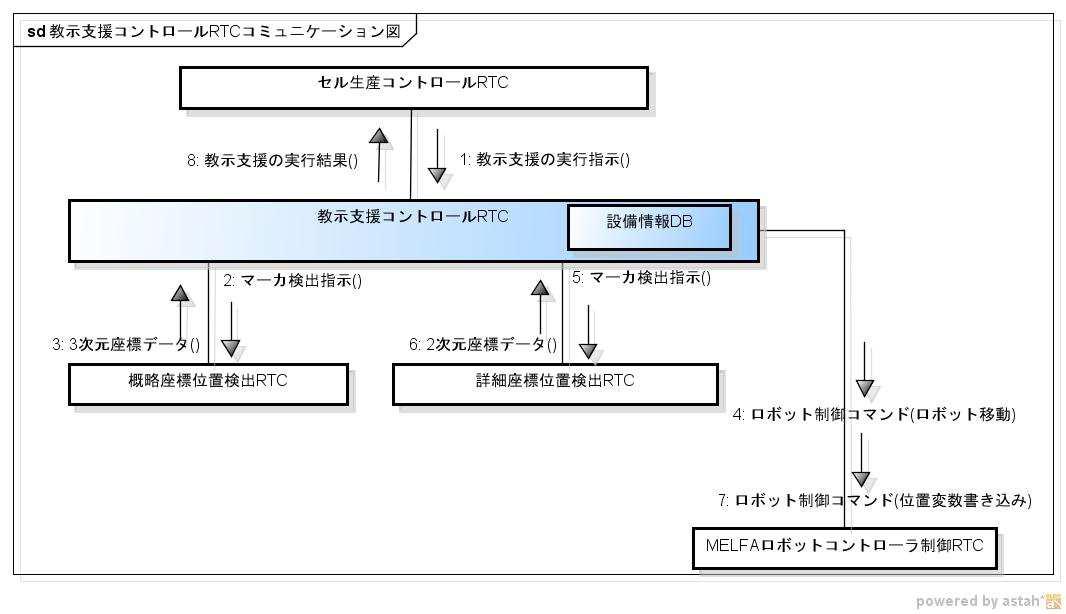
教示支援・座標位置補正コントロール

概要

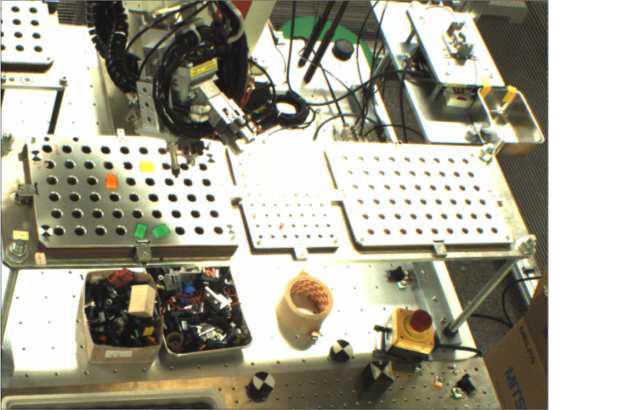
  このコンポーネントは、データポートより、部品トレイ上のマーカ座標を読み込んで、そのマーカ座標と設備情報から、各部品の座標を算出して、その座標をロボットコントローラのロボット位置変数へ書き込む機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
Flea2向けカメラ制御RTC

概要

  このコンポーネントは、Point Grey Research社製 IEEE-1394bカメラ
  (Flea2) 1台を制御する機能を有する。

注意事項

  下記ライブラリを使用しています。
   ●FlyCaptureSDK(Point Gray Reserch社製)

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
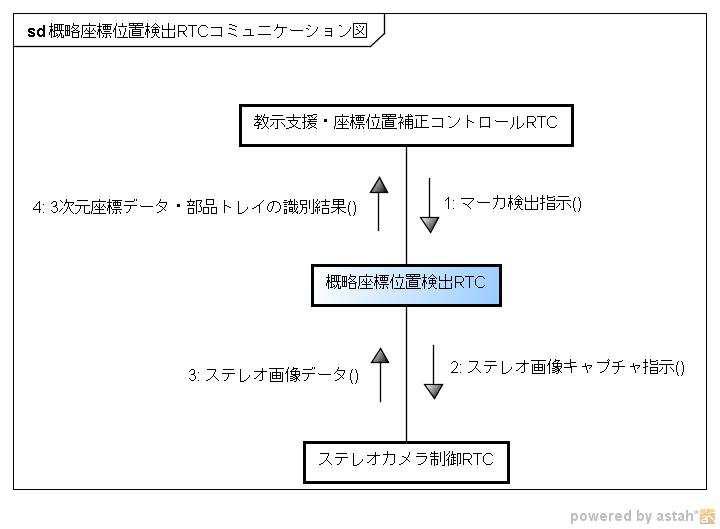
概略座標位置検出RTC

概要

  このコンポーネントは、ステレオ画像上より、マーカの座標を検出してマーカ配置パターンを識別する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

投稿者: 
itoharu
三菱電機製ロボットコントローラ制御

概要

  このコンポーネントは、三菱電機製MelfaRXM向けのロボットコントローラ制御用RTCです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会