
RTM contest 2012

投稿者: 
Hiroshi-Hisahara
Realization of High-performance Roomba by combining ROS and RTM

概要

  • RTコンポーネント群で算出された速度、角速度をROSノード群を通じて、Roombaに指令

特徴

  • RoombaにRTコンポーネント群を実装
  • 独自定義型のデータポートに対応
  • 様々なRTモジュール群を搭載可能

仕様

  • 言語: C++ Python
  • OS:Linux(Ubuntu 10.04)

コンポーネント群

  • Covert_vel_seq:独自定義型のデータを変換
  • Roomba_rtm_ros:Roombaに速度・角速度の指令

ソースコード

    投稿者: 
    yuki_141
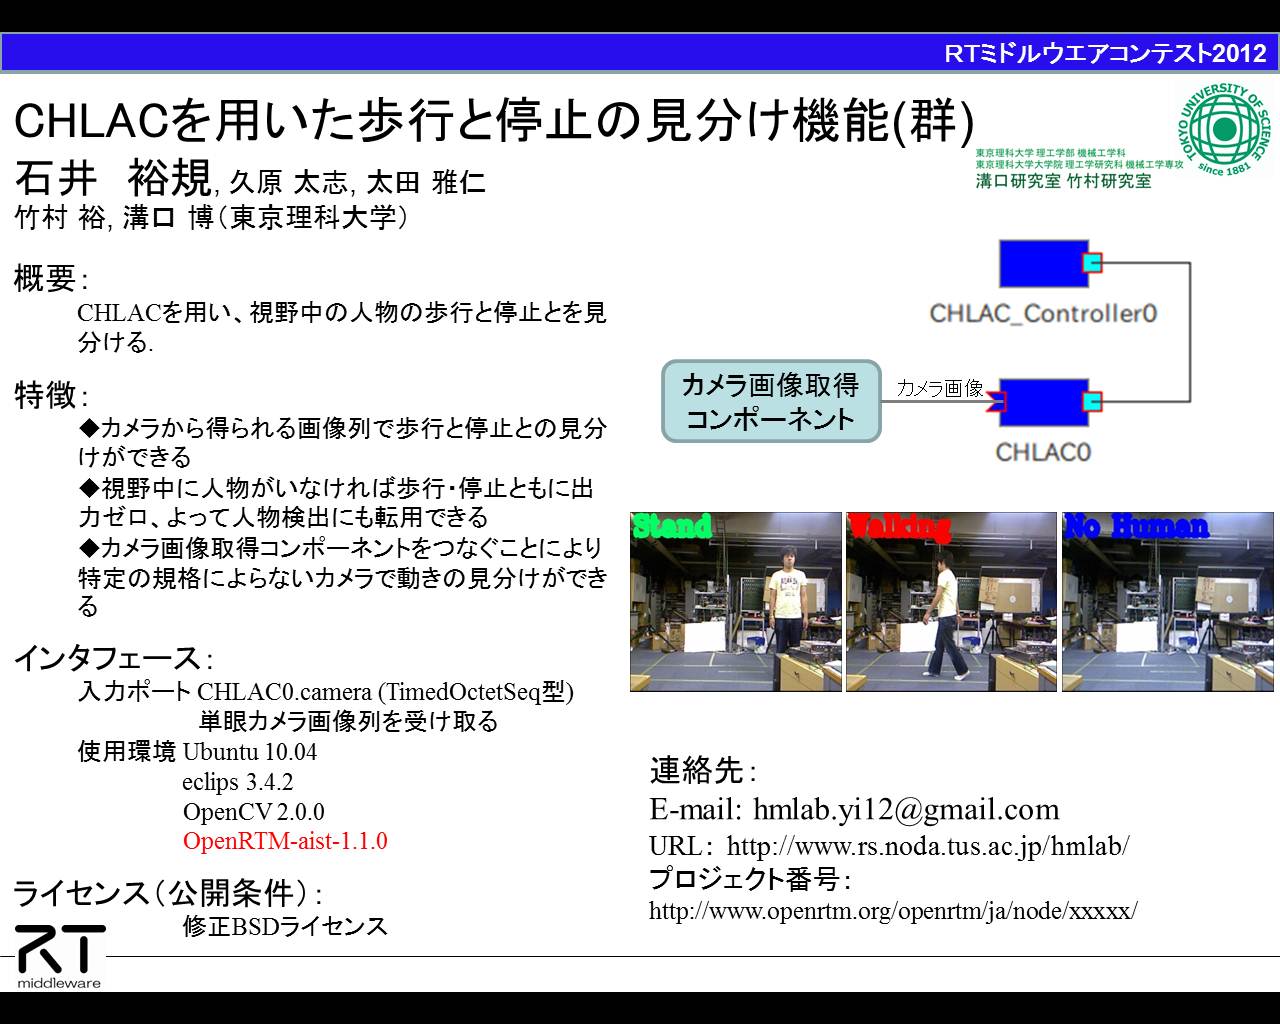
    Motion_Discriminating_Function_based_on_CHLAC

    概要

    • CHLACを用い、視野中の人物の歩行と停止とを見分ける.

    特徴

    • カメラから得られる画像列で歩行と停止との見分けができる
    • 視野中に人物がいなければ歩行・停止ともに出力ゼロ、よって人物検出にも転用できる
    • カメラ画像取得コンポーネントをつなぐことにより特定の規格によらないカメラで動きの見分けができる

    仕様

    • 言語: C++
    • OS:Ubuntu10.04

    コンポーネント群

    • CHLAC_Controller0:人物の動き見分け機能の実行を指示し,動きの判別結果を受け取るコンポーネント
    • CHLAC0:カメラ画像取得コンポーネントより受け取るカメラ画像列からCHLAC特徴を抽出して 人物の動きを見分けるコンポーネント

    ソースコード

      投稿者: 
      太田雅仁
      Recovery_Function_of_Target_Disappearance_for_Human_Following_Robot

      概要

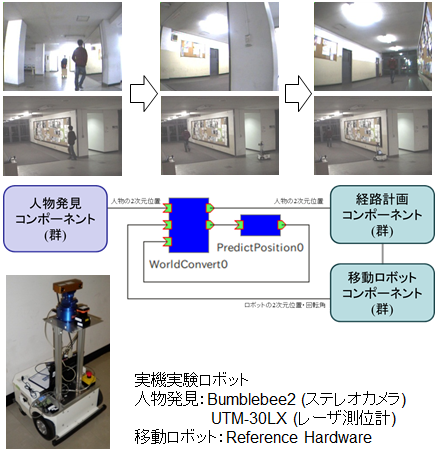
      • 対人追従ロボットが曲がり角において人物を見失った場合,人物の軌道とその後の位置を予測する.
      • そしてロボットは,その位置を目的地として移動することで見失いを回復する.

      特徴

      • 曲がり角での追従対象の見失いを克服
      • データポートの型に独自定義型を採用
      • 人物の軌道モデルとして対数関数を使用

      仕様

      • 言語: C++
      • OS:Linux(Ubuntu 10.04)

      コンポーネント群

      • WorldConvert:人物位置を記録する
      • PredictPosition:見失い後の位置を予測する

      ソースコード

        投稿者: 
        fumiya_saito

        概要

        「LEDキャンドル」と呼ばれるろうそくの炎を再現したLEDランプに、加速度センサを取り付けることで動かす、傾けるなどの外部入力にインタラクティブに反応し、光が揺れるLEDランプを開発しました。 このランプを開発するのにマイコンボードとしてarduinoを使用したため、RTコンポーネントとの通信するためのライブラリ群であるRTnoを使用しました。 RTnoについての詳しい説明は( http://www.openrtm.org/openrtm/ja/project/rtno )をご覧ください。

        投稿者: 
        urano_roma

        概要

        外出時の雨の際に、“傘を持つ”行為に不快感を覚え、ストレスを感じる人が多いだろう。このストレスを解消するために、視覚的な方法によって軽減させるものが販売されている。一方で、私たちはストレスを解消する方法として、“音楽を聴く”ことが多いと思う。これに着目し、音変換コンポーネントを用いて、聴覚的に雨の不快感を解消する“雨音傘”の製作を行った。本プロジェクトでは、これに用いる音変換の手法の提案・実装を試みた。

        特徴

        • RTミドルウエアとArduinoを組み合わせた作品
        • 音によって雨を楽しむことができる

        仕様

        • 言語: C++
        • OS: Ubuntu Linux 11.10 (32bit)

        コンポーネント群

        • makePattern_v2: 音パターンを決定する
        • sound: 出力する周波数を決定する

        その他

          投稿者: 
          En
          SEED PC

          高信頼の車載ネットワーク”CAN”を用いた分散型RTシステムを構築する際、
          全体でコンパクトにまとめるために、上位コントローラとして、
          超小型の組み込みデバイス”SEED PC” にminiRTCsを導入しました。

          紹介ブログ http://blogs.dion.ne.jp/ko_panda/archives/cat_376615-1.html

          ページ

          ダウンロード

          最新バージョン : 2.1.0-RELESE

          統計

          Webサイト統計
          ユーザ数:3399
          プロジェクト統計
          RTコンポーネント309
          RTミドルウエア35
          ツール25
          文書・仕様書2

          OpenRTM@Github

          OpenRTM-aist GitHubサイト

          ROS

          Robot Operating System

          Choreonoid

          モーションエディタ/シミュレータ

          DAQ-Middleware

          ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

          産総研が提供するRTC集

          東京オープンソースロボティクス協会