
投稿者: 
itoharu

概要

  本コンポーネントは、NECトーキン社製3DモーションセンサMDP-A3U9Sの3次元姿勢を出力する
  コンポーネントです。

ライセンス

  修正BSDライセンスに基づき配布されます。
  詳しくは、LICENSE.txtおよびLICENSE_ja_jp.txtを御覧ください。

連絡先

  東京大学 知能機械情報学専攻 情報システム工学研究室
     itngr@jsk.t.u-tokyo.ac.jp

投稿者: 
ogasawara
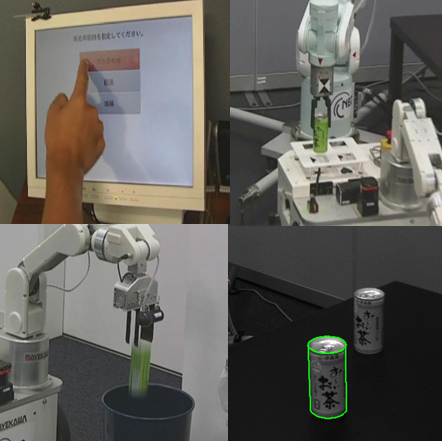
来訪者受付システム Ver1.0

概要

 来訪者の入館・退館における受付業務を主としたオフィスサービスを行うもの
 とする。
 このシステムで行われるサービス内容は、表「サービス一覧」に示すサービス
 に分割されており各サービス毎、及びサービス連動での動作を可能とする。

 【サービス 一覧】

投稿者: 
ogasawara
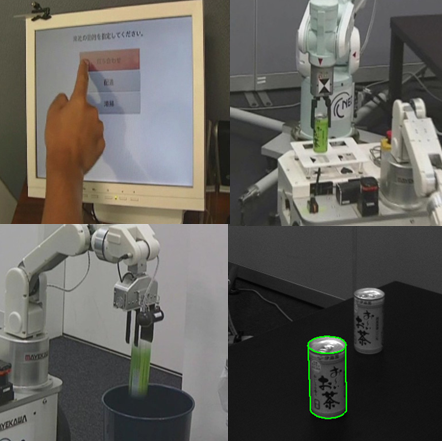
来訪者受付システム Ver0.5

概要

 来訪者の入館・退館における受付業務を主としたオフィスサービスを行うもの
 とする。
 このシステムで行われるサービス内容は、表「サービス一覧」に示すサービス
 に分割されており各サービス毎、及びサービス連動での動作を可能とする。

 【サービス 一覧】

投稿者: 
ogasawara
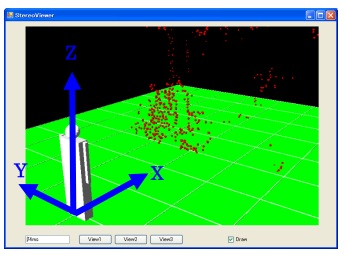
Stereo3D

概要

  画像内から特徴点を抽出し、3次元位置を計測するRTコンポーネント
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」上で動作します。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara
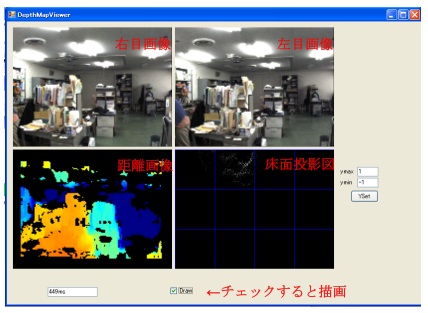
StereoDepth

概要

  160x120のステレオ画像から各画素の3次元位置を計測するRTコンポーネント
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」上で動作します。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara
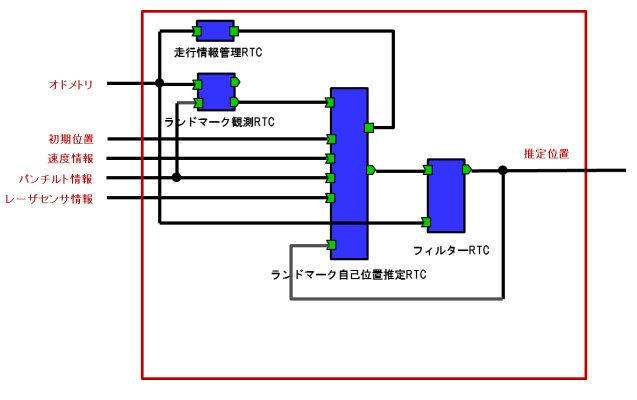
自己位置推定RTC群

概要

  レイアウト地図とランドマーク地図を利用した自己位置推定モジュール群です。
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」とWindows PCが必要です。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara
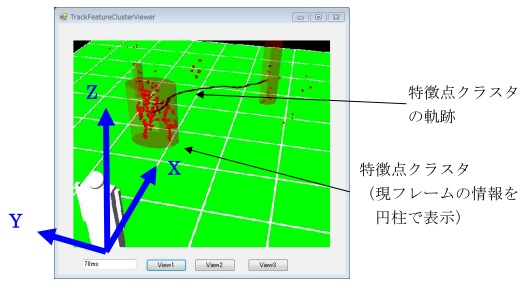
障害物クラスタ追跡モジュール

概要

  コーナー、エッジの特徴点のクラスタリングを行い
  そのクラスタの追跡を行なう。
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」上で動作します。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara
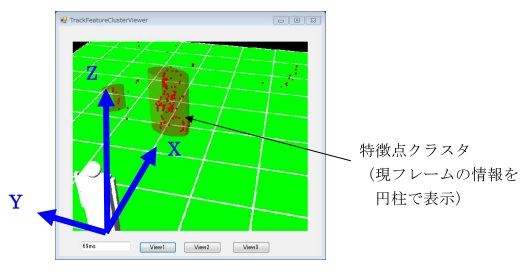
障害物クラスタ抽出モジュール

概要

  コーナー、エッジの特徴点のクラスタリングを行い
  3次元位置を計測するコンポーネント
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」上で動作します。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara

概要

  特徴点の3次元計測と顔検出を実行するRTコンポーネント。
  富士通九州ネットワークテクノロジーズより販売している
  「ステレオビジョンモジュール」上で動作します。

ライセンス

    ステレオビジョンモジュール購入者に無償提供致します。
    下記URLのステレオビジョンモジュール ソフトウェア提供依頼フォームよりご依頼ください。
  http://jp.fujitsu.com/group/qnet/support/nxv/
投稿者: 
ogasawara
日用品把持用アーム制御RTC(JACOアーム制御モジュール)

概要

  Kinova社のロボットアームJACOを制御するためのインターフェース。

注意事項

  ・Windowsの.NETフレームワーク4以上でのみ動作します。
  ・上記のミドルウェア環境のみで動作します。
  ・本モジュールの使用にはJACOの制御ライブラリ(ライセンス付)が別途必要です。

ライセンス

  修正BSDライセンスを適用しています。

連絡先

  独立行政法人 産業技術総合研究所
  知能システム研究部門 サービスロボティクス研究グループ
  〒 305-8568 茨城県つくば市梅園 1-1-1 中央第二
  Tel/Fax:029-861-3427/029-862-3493
  email: srrg@m.aist.go.jp

ページ

ダウンロード

最新バージョン : 2.1.0-RELESE

統計

Webサイト統計
ユーザ数:3399
プロジェクト統計
RTコンポーネント309
RTミドルウエア35
ツール25
文書・仕様書2

OpenRTM@Github

OpenRTM-aist GitHubサイト

ROS

Robot Operating System

Choreonoid

モーションエディタ/シミュレータ

DAQ-Middleware

ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

産総研が提供するRTC集

東京オープンソースロボティクス協会