
投稿者: 
noda.akio
ハンドライブラリモジュール

概要

  押し操作の準静的解析に基づいたロボットハンドの把持解析を行うための
  RTCサービスポートを提供する。把持解析では、摩擦のある水平面上に
  置かれた対象物体を複数の指で押した際の指の動きから、対象物体の動き
  を求める。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

投稿者: 
noda.akio
ハイブリッド視覚補正(3D)

概要

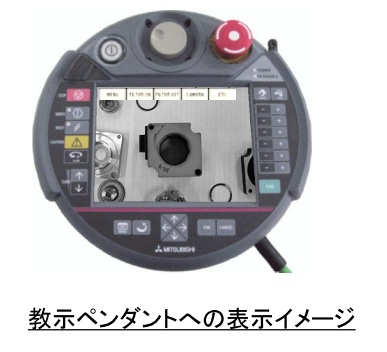
  ロボットの教示作業をカメラ画像を見ながら対話的に行う用途を想定し
  画面上で指示されたポイント、領域に対応する3次元距離データを利用して
  各種データ出力を行います。
  入力されたビットマップ画像、3次元距離データを利用して、下記の処理を行い
  その結果画像(ビットマップ)、および結果データを出力するモジュールです。
  ・法線方向算出
  ・水平方向目標位置算出
  ・深さ算出

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

投稿者: 
noda.akio
ハイブリッド視覚補正(2D)

概要

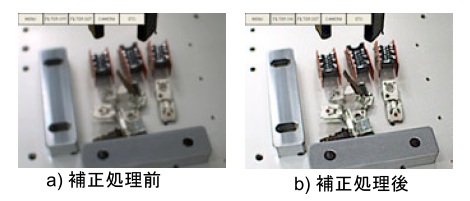
  ロボットの教示作業をカメラ画像を見ながら対話的に行う用途を想定し
  画面上での視認性を向上させるためのエッジ強調処理、コントラスト変換
  などの画像処理を行います。
  入力されたビットマップ画像に対して、画像変換処理を行い、その結果
  画像(ビットマップ)を出力するモジュールです。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

投稿者: 
noda.akio
MELFA外部制御モジュール

概要

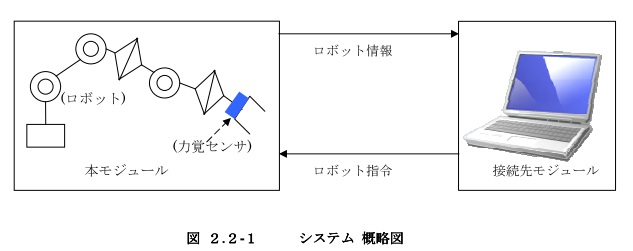
  三菱電機産業用ロボット(MELFA)とニッタ製力覚センサの協調動作を
  制御するためのRTC入出力ポートを提供する。

ライセンス

  商用利用については、実行形式で有償提供とさせて頂きます。
  詳しい内容については、下記へご連絡願います。

連絡先

  三菱電機株式会社
   先端技術総合研究所 業務部 技術情報課
   http://www.MitsubishiElectric.co.jp/corporate/randd/inquiry/index_at.html
   お問い合わせ窓口)
     ATC_webmaster@ra.MitsubishiElectric.co.jp

投稿者: 
kawauchi

概要

  • SEED(ロボット)を仮想ジョイスティックで遠隔操作する
  • Kinectから人を認識しその人のもとに移動する。

特徴

  • SEEDをOpentRTMで動かせる
  • 十六軸同時制御

仕様

  • 言語: C++,Python
  • OS: Windows 7

コンポーネント群

新規作成

  • SEED_MOVE :コマンド生成&SEED用シリアル通信
  • sendCoordinate :スケルトンデータから人の座標をとる。

再利用

    投稿者: 
    kawauchi

    概要

    • 遠隔操縦ロボット:ジョイスティックの操作により、独立2二輪型台車による移動とグリッパーの開閉ができる
    • カメラからの画像入力により、ボールの認識ができる

    特徴

    • ジョイスティック、台車(KOBUKI)、グリッパー(RTno+Arduino+サーボモータ)のコンポーネントを再利用をした
    • ボールの認識は、OpenCVを利用した

    仕様

    • 言語: C++, Arduino言語
    • OS: Windows 7,

    コンポーネント群

    新規作成

    • 入力(ジョイスティック)と出力(台車、グリパー)をつなぐコントロール部
    • ボールの認識後のアルゴリズム

    再利用

      投稿者: 
      kawauchi

      概要

      • ミドルウェアサマーキャンプ2015で製作した作品
      • パスタ用食事支援ロボット
      • フォークの付いたアームでパスタをすくい取り,スプーンの上で巻き,口元まで運ぶシステム

      特徴

      • 従来の食事支援ロボットの,麺が垂れ下がり口元を汚してしまうという問題を解決します
      • Lego社MindStorm EV3を使用

      仕様

      • 言語: C++, python
      • OS: Windows 7, ev3dev

      コンポーネント群

      新規作成

      • PastaRobotManager : システムの統括
      • M_motor : Lego社MinndStorm ev3dev上で,モーターを動かす

      再利用

        投稿者: 
        kawauchi

        概要

        • 机の上の任意の位置にある汚れをKinectを用いて検知して,ロボットアームOROCHIを制御して拭き掃除を行う.
        • 入力画像に対して画像処理を施し,アームを基準とした汚れ位置の相対座標を出力する画像処理RTC群.
        • 受け取った汚れ位置の座標までアームを移動させ,そこで机を拭く動作をさせるアーム制御RTC群.

        特徴

        • 二値化,エッジ検出,領域判別などの画像処理を行い,一定の大きさを超えると汚れと判断し,基準点からの距離を計算する.
        • アームは特異点を避けるために作業姿勢を変更した後,手先の絶対位置・姿勢に対して,直交座標系での直線移動を行う.

        仕様

        • 言語: C++
        • OS: Windows 7, Linux(Ubuntu)

        コンポーネント群

        新規作成

          投稿者: 
          ysuga

          移動ロボットコントローラ「T-Frog」対応のRTコンポーネントです.T-Frogを制御するためのソフトウエアライブラリypspurをRTコンポーネントにまとめました.

          投稿者: 
          kawauchi

          概要

          • 複数のKOBUKIの競争を、主に声援によって応援することでロボットと気持を通じ合わせ一緒に遊ぶ事ができる
          • 発話内容と必殺応援カードにより各KOBUKIのスピートを変化させる
          • 発表資料のpdf、及び、モデル発表動画は こちらのページ をご覧下さい

          ページ

          ダウンロード

          最新バージョン : 2.1.0-RELESE

          統計

          Webサイト統計
          ユーザ数:3399
          プロジェクト統計
          RTコンポーネント309
          RTミドルウエア35
          ツール25
          文書・仕様書2

          OpenRTM@Github

          OpenRTM-aist GitHubサイト

          ROS

          Robot Operating System

          Choreonoid

          モーションエディタ/シミュレータ

          DAQ-Middleware

          ネットワーク分散環境でデータ収集用ソフトウェアを容易に構築するためのソフトウェア・フレームワーク

          産総研が提供するRTC集

          東京オープンソースロボティクス協会