
Author: 
root
MobileHIRO操作用統合環境

概要

MobileHIRO操作用統合環境は移動型双腕ロボットMobileHIROを実機およびシミュレータ(Choreonoid)上で動作させるための統合環境です。

この統合環境では、移動型双腕ロボットMobileHIROの移動・把持動作の計画作成を行い、計画に基づいた指令を実際のロボットへ送信し作業を行わせることを目的としています。

本システムを利用することで、MobileHIROを以下の2つのステップで運用することが可能となります。

  1. 3Dモデルによる移動・把持動作計画を作成し計画の確認を行う。
  2. 移動・把持計画をMobileHIROに送信しロボットの動作検証を行う。

ダウンロード

公開準備中

Author: 
itoharu
MCM4302向けカメラ制御RTC

概要

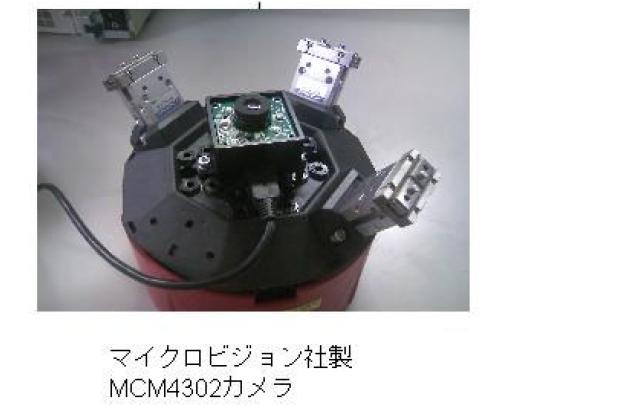
  このコンポーネントは、マイクロビジョン社製USBカメラ(MCM-4302)1台を制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
詳細座標位置検出RTC

概要

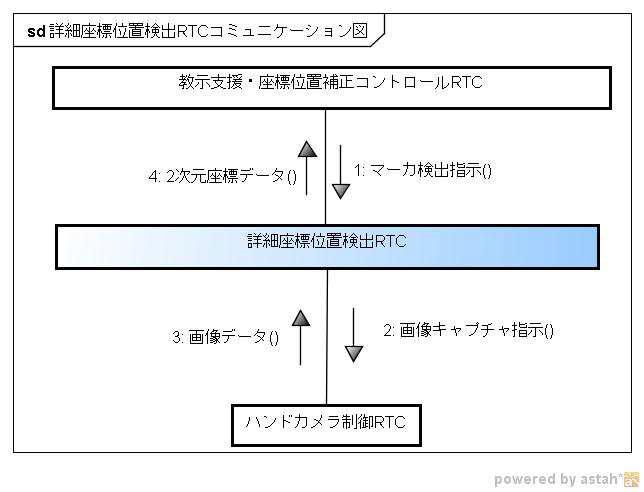
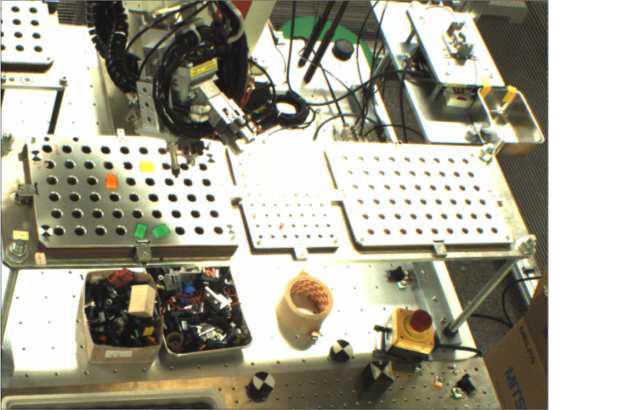
  このコンポーネントは、画像ファイルを読み込んで、画像データ上の教示用の補助マーク1点を検出して、ロボット座標系におけるマーカの2次元座標で算出する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
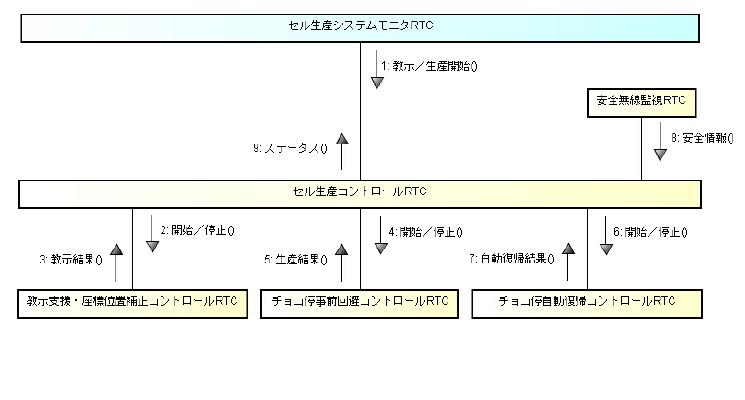
教示支援・座標位置補正コントロール

概要

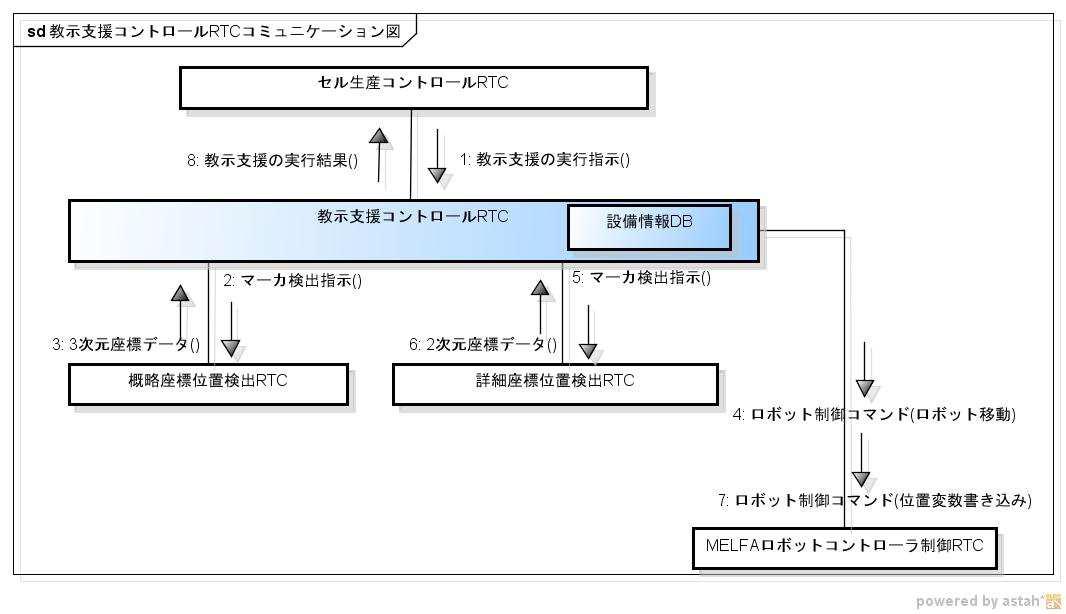
  このコンポーネントは、データポートより、部品トレイ上のマーカ座標を読み込んで、そのマーカ座標と設備情報から、各部品の座標を算出して、その座標をロボットコントローラのロボット位置変数へ書き込む機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
概略座標位置検出RTC

概要

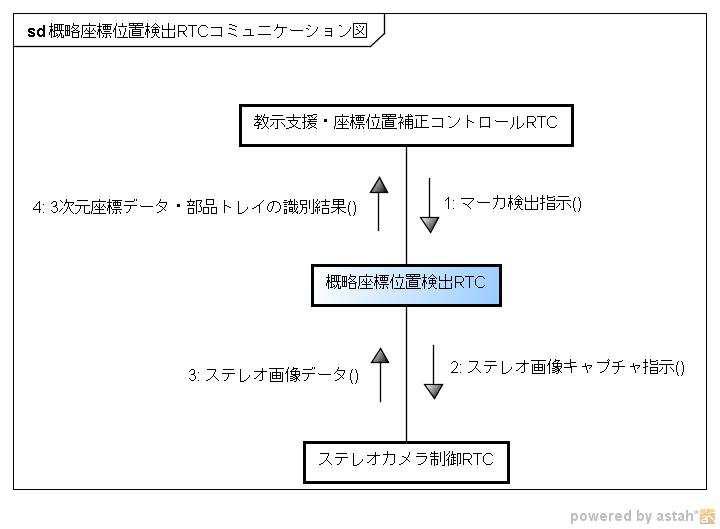
  このコンポーネントは、ステレオ画像上より、マーカの座標を検出してマーカ配置パターンを識別する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
Flea2向けカメラ制御RTC

概要

  このコンポーネントは、Point Grey Research社製 IEEE-1394bカメラ
  (Flea2) 1台を制御する機能を有する。

注意事項

  下記ライブラリを使用しています。
   ●FlyCaptureSDK(Point Gray Reserch社製)

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
ace向けカメラ制御RTコンポーネント

概要

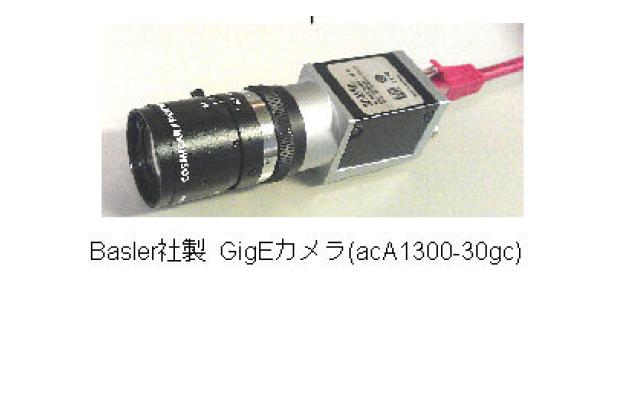
  このコンポーネントは、Basler社製GigEカメラ(aceシリーズ)1台を制御する
  機能を有する。

注意事項

  下記ライブラリ、ツールを使用しています。
   ●Basler社製 Pylon Driver

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
ロボットコントローラ制御汎用機能モジュール

概要

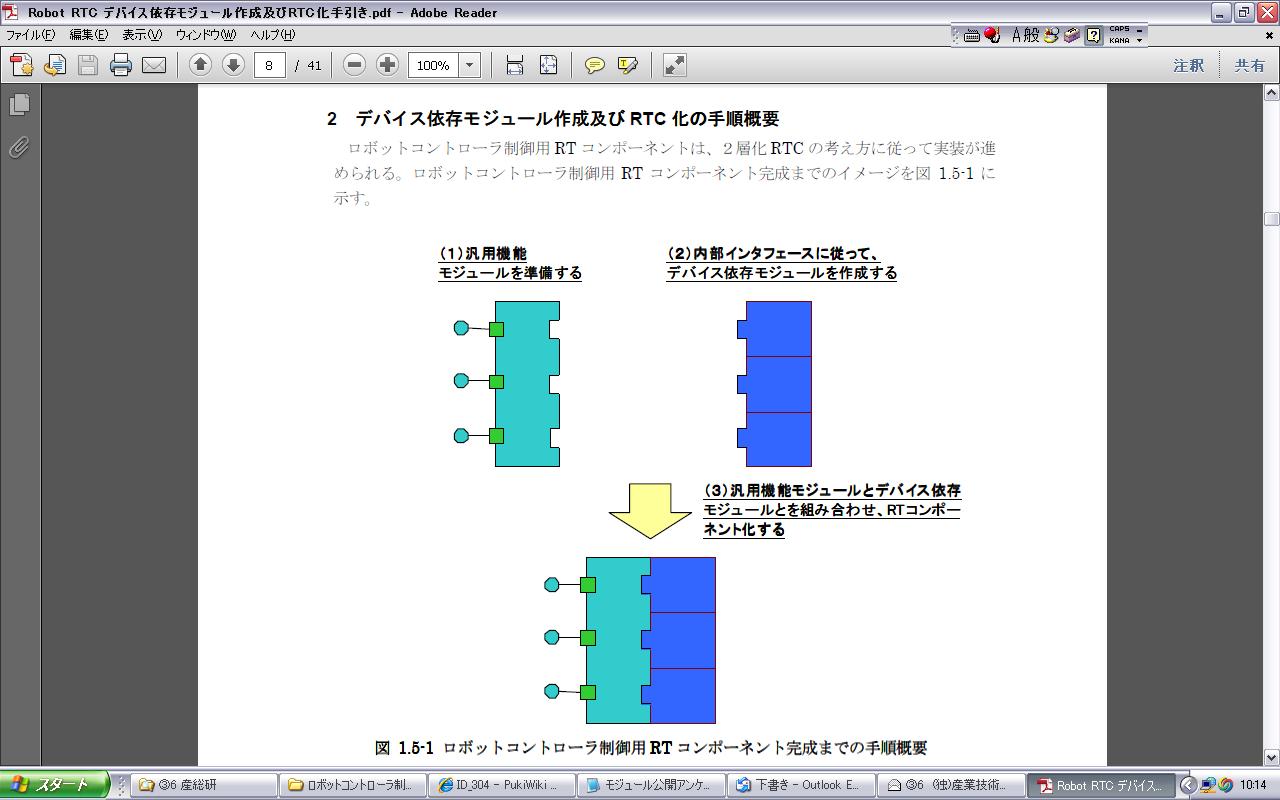
  このコンポーネントは、ロボットコントローラ制御用RTCの共通インタフェースモジュールです。ACT共通インタフェース対応版です。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
セル生産コントロール

概要

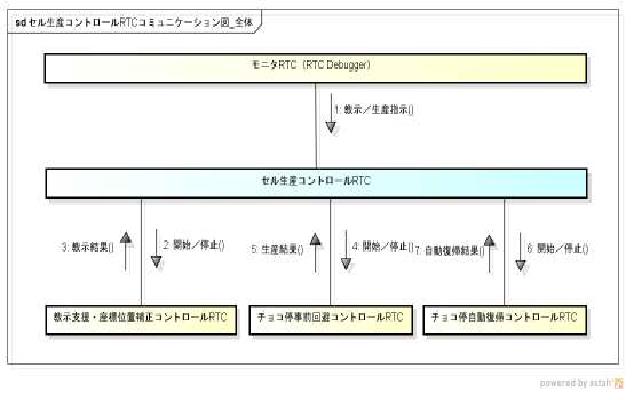
  本RTコンポーネントは、ロボット制御セル生産システムにおける「教示」と
  「生産」の2つの状態を制御する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Author: 
itoharu
セル生産システムモニタRTC

概要

  本RTコンポーネントは、ロボット制御セル生産システムの状態(生産中、
  教示中、チョコ停中など)を作業者へ表示する機能を有する。

ライセンス

  Eclipse Public License v1.0を適用しています。

連絡先

  IDEC株式会社     
  rtc_support@idec.co.jp

Download

  ドキュメント/ソースコード/バイナリコードは以下のURLから入手できます。
  http://code.google.com/p/idec-rtcs/

Pages

Download

latest Releases : 2.0.0-RELESE

2.1.0-RELESE Download page
2.0.1-RELESE Download page

Number of Projects

Choreonoid

Motion editor/Dynamics simulator

OpenHRP3

Dynamics simulator

OpenRTP

Integrated Development Platform

AIST RTC collection

RT-Components collection by AIST

TORK

Tokyo Opensource Robotics Association

DAQ-Middleware

Middleware for DAQ (Data Aquisition) by KEK