Choreonoid用OpenRTM連携プラグイン Python版 チュートリアル(TankJoystick)
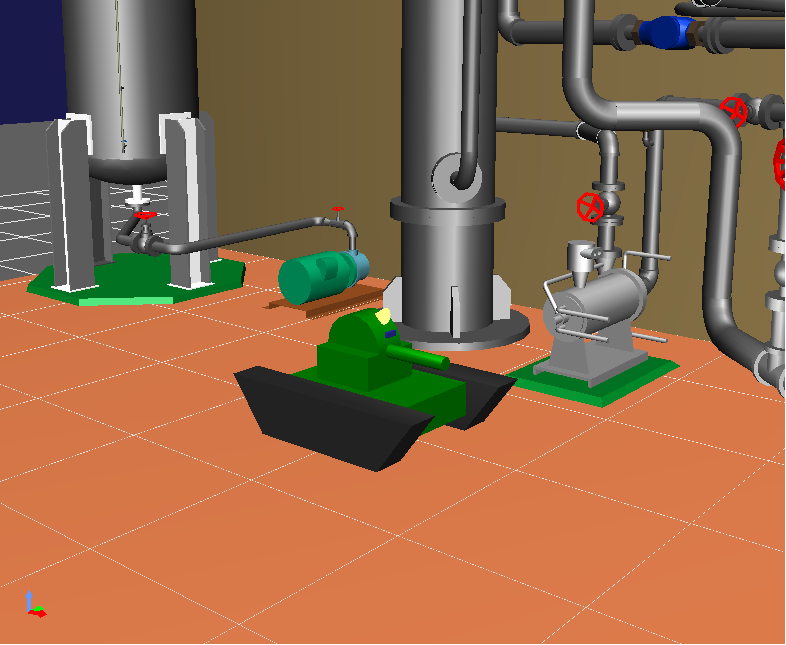
このページではChoreonoid OpenRTM連携プラグイン Python版でTankモデルをゲームパッドで操作するまでの手順を説明します。 使用するモデル、作成するRTCはChoreonoid公式ページのチュートリアルとほぼ同じです。
RTC作成
この章ではシミュレータ上のアクチュエータ、センサなどの入出力を行うRTCの開発手順を説明します。
RTC Builder起動
まずはRTC Builderでソースコードのひな型を作成します。 RTC Builder利用のために、OpenRTM-aistをインストールしてください。
インストールが完了したらRTC Builderを起動してひな型を作成してください。 Windows 8.1の場合は「スタート」>「アプリビュー(右下矢印)」>「OpenRTM-aist 2.0.1」>「OpenRTP」をクリックすると起動できます。
作成手順は以下が参考になります。
RTCひな型作成
作成するRTCの仕様は以下のようになっています。言語はPythonを選択してください。

| コンポーネント名称 | TankIoRTC_Py |
| InPort | |
| ポート名 | velocities |
| 型 | TimedVelocity2D |
| 説明 | 車体の目標速度 |
| InPort | |
| ポート名 | torques |
| 型 | TimedDoubleSeq |
| 説明 | 砲塔部分の関節トルク |
| InPort | |
| ポート名 | lightSwitch |
| 型 | TimedBooleanSeq |
| 説明 | ライトのオンオフ |
| OutPort | |
| ポート名 | angles |
| 型 | PanTiltAngles |
| 説明 | 砲塔部分の関節角度 |
| 言語 | |
| Python | |
ソースコード編集
生成したソースコードにRTCのモジュール名のクラス(TankIoRTC_Pyならばclass TankIoRTC_Py)が記述されているので、そのクラスに以下の関数を追加してください。
| 関数名 | 引数 | 内容 |
| setBody | body | Bodyオブジェクトを設定する関数 |
| inputFromSimulator | センサの計測値などをアウトポートから出力する処理等を記述する関数。シミュレーションステップ後に実行される | |
| outputToSimulator | アクチュエータのトルクなどをインポートから入力する処理等を記述する関数。シミュレーションステップ前に実行される |
具体的には以下のソースコードを記載します。
 class TankIoRTC_Py(OpenRTM_aist.DataFlowComponentBase):
     (省略)

     #ボディオブジェクト設定関数
     def setBody(self, body):

         self.ioBody = body

         #Linkオブジェクト取得
         self.cannonY = self.ioBody.link("CANNON_Y")
         self.cannonP = self.ioBody.link("CANNON_P")
         self.crawlerL = self.ioBody.link("CRAWLER_TRACK_L")
         self.crawlerR = self.ioBody.link("CRAWLER_TRACK_R")

         #Lightオブジェクト取得
         self.light = self.ioBody.getLight("MainLight")


     #センサの計測値などをアウトポートから出力する処理等を記述する関数
     #シミュレーションステップ後に実行される
     def inputFromSimulator(self):
         if self.ioBody:
             #砲台の角度取得、格納
             self._d_angles.pan = self.cannonY.q
             self._d_angles.tilt = self.cannonP.q

             #砲台の角度出力
             OpenRTM_aist.setTimestamp(self._d_angles)
             self._anglesOut.write()


     #アクチュエータのトルクなどをインポートから入力する処理等を記述する関数
     #シミュレーションステップ前に実行される
     def outputToSimulator(self):
         if self.ioBody:
             #砲台のトルク入力
             if self._torquesIn.isNew():
                 data = self._torquesIn.read()
                 self.cannonY.u = data.data[0]
                 self.cannonP.u = data.data[1]
             #車体の速度入力
             if self._velocitiesIn.isNew():
                 data = self._velocitiesIn.read()
                 vx = data.data.vx
                 va = data.data.va

                 rms = (vx + va*self._wheel_distance[0])/self._wheel_radius[0]
                 lms = (vx - va*self._wheel_distance[0])/self._wheel_radius[0]

                 #クローラーの速度入力
                 self.crawlerL.dq = lms
                 self.crawlerR.dq = rms
             #ライトのオンオフ入力
             if self._lightSwitchIn.isNew():
                 data = self._lightSwitchIn.read()

                 self.light.on(data.data[0])
                 self.light.notifyStateChange()
Link名はモデルに対応するアイテムを選択後、左下のビューから""リンク""タブを表示すれば確認できます。
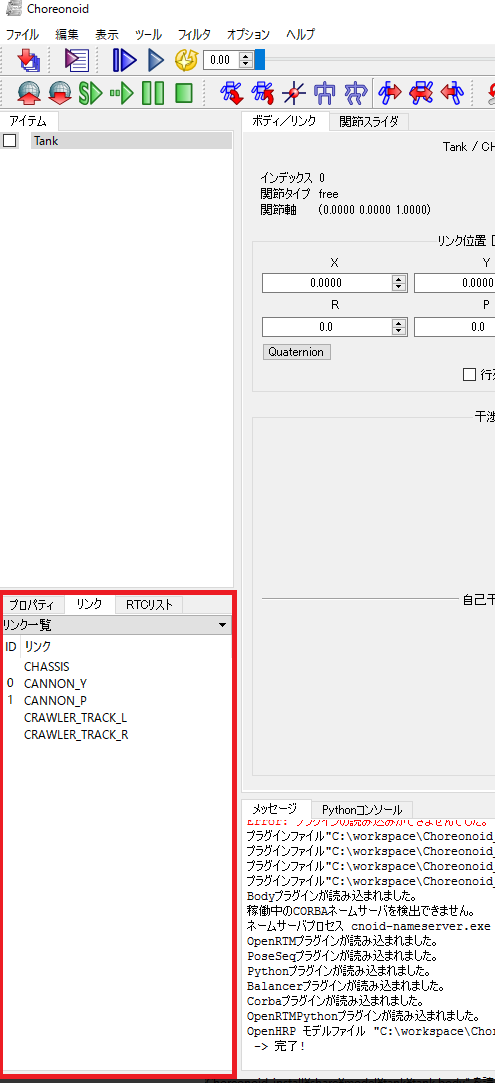
Light名の確認方法は分からないのでChoreonoid公式サイトを確認してください。
     def setBody(self, body):
         self.ioBody = body

         self.cannonY = self.ioBody.link("CANNON_Y")

         (省略)

self.light = self.ioBody.getLight("MainLight")関節の角度の取得q変数により取得できます。
self._d_angles.pan = self.cannonY.q
関節の速度の入力はdq、トルクの入力はu変数に格納することでシミュレータに反映できます。
self.crawlerL.dq = lms
self.cannonY.u = data.data[0]
ライトのオンオフはon変数にbool変数を格納します。
self.light.on = data.data[0]
RTシステム作成
Choreonoid起動
Windows
Windowsの場合はChoreonoidを展開したフォルダのbin/chorenoid.exeをダブルクリックしてください。
Ubuntu
Ubuntuの場合はコマンドからchoreonoidと入力してください。
アイテム追加
ワールド、シミュレータ
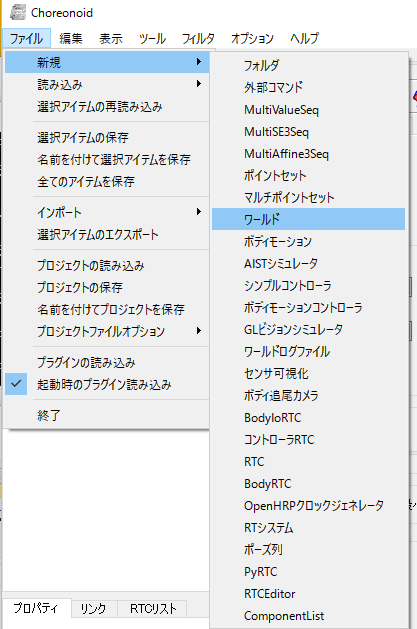
まずはワールドアイテム、シミュレータアイテムを追加します。 ファイル、新規からワールドとAISTシミュレータを選択して追加してください。 ※表示されるアイテムの順番が変わることがあるため、この画像と違う画面になる可能性があります。
この時点でアイテムツリーは以下のようになります。
 World(ワールドアイテム)
   |-AISTSimulator(AISTシミュレータ)
アイテムツリーの概要、アイテムの移動方法は以下のページを参考にしてください。
モデル
次に環境、タンクのモデルを追加します。
ファイル、読み込みからOpenHRP モデルファイルを選択後、以下のファイルを読み込んでください。
- {Choreonoidインストールディレクトリ}/share/model/tank/tank.wrl
- {Choreonoidインストールディレクトリ}/share/model/Labo1/Labo1.wrl

この時点でアイテムツリーは以下のようになります。
 World(ワールドアイテム)
   |-AISTSimulator(AISTシミュレータ)
   |-Tank(model/tank/tank.wrl)
   |-Labo1(model/Labo1/Labo1.wrl)
RTコンポーネント
RTコンポーネントを追加します。 ファイル、新規からPyRTCを選択して追加してください。
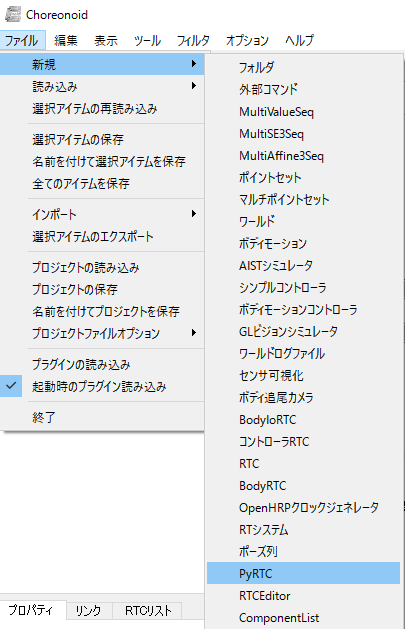
Tankアイテムの下に3つのアイテムを追加して、TankIO、Controller、Joystickと名前を付けてください。
この時点でアイテムツリーは以下のようになります。
 World(ワールドアイテム)
   |-AISTSimulator(AISTシミュレータ)
   |-Tank(model/tank/tank.wrl)
       |-TankIO(PyRTC)
       |-Controller(PyRTC)
       |-Joystick(PyRTC)
   |-Labo1(model/Labo1/Labo1.wrl)
Pythonファイルの設定
TankIO、Controller、JoystickのプロパティからRTC moduleという項目を設定してください。

各アイテムで以下のファイルを設定します。
| アイテム名 | ファイル名 |
| TankIO | TankIoRTC_Py.py |
| Controller | TankJoystickControllerRTC_Py.py |
| Joystick | JoystickPySDL2.py |
Pythonファイルを設定するとRTCが起動します。 ※本プラグインではChoreonoidに付属しているC++版OpenRTMプラグインのようにControllerRTC、BodyIoRTC、RTCという区別はありません。RTCのソースコードにシミュレータ上のロボットの制御、センサ値の取得等の処理を書けばそれでBodyIoRTCと同じ動作ができます。
RTシステム構築
RTシステムを追加します。 ファイル、新規からRTシステムを選択して追加してください。
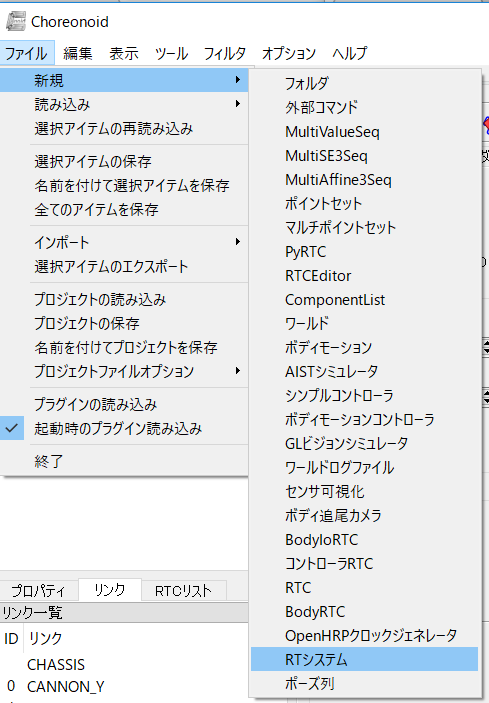
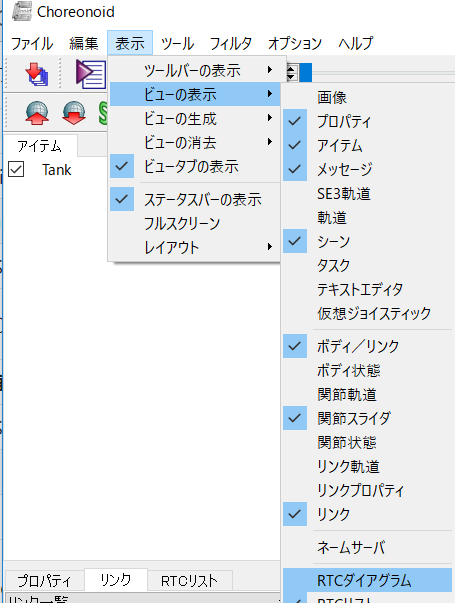
表示、ビューの表示から、RTCダイアグラムを表示してください。
'RTCリストが表示されていない場合は同様に表示してください。
RTCダイアグラム表示後、左下のRTCリストからドラッグアンドドロップすることで、RTCダイアグラム上にRTCを表示できます。
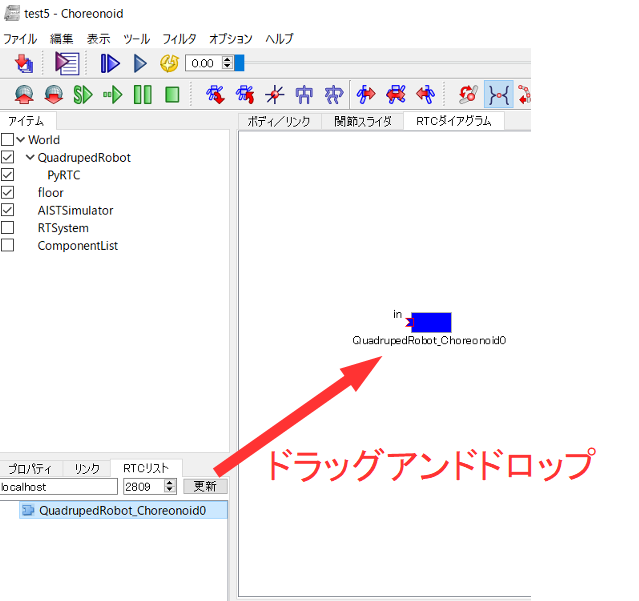
RTCダイアグラム上で以下のように接続してください。

シミュレーション実行
シミュレーションを開始する前に、時間分解能を1000fpsに設定してください。 これでシミュレーションを開始するとゲームパッドのジョイスティックでシミュレータ上のクローラー、アームの操作、ボタンでライトのオンオフを操作できるようになります。
RTCの仕様
基本はChoreonoid付属のOpenRTMプラグインのサンプルと同じですが、一部データ型の変更、コンフィギュレーションパラメータの追加を行っています。
TankJoystickControllerRTC_Py
Tankロボットの制御を行うためのRTCです。

| コンポーネント名称 | TankJoystickControllerRTC_Py |
| InPort | |
| ポート名 | angles |
| 型 | PanTiltAngles |
| 説明 | 砲塔部分の関節角度 |
| InPort | |
| ポート名 | axes_1 |
| 型 | TimedVector2D |
| 説明 | 右アナログスティックの状態。傾けると0.0~1.0の範囲で値を出力する。傾けた方向で右が正、左が負、下が正、上が負の値になります。 |
| InPort | |
| ポート名 | axes_2 |
| 型 | TimedVector2D |
| 説明 | 左アナログスティックの状態 |
| InPort | |
| ポート名 | buttons |
| 型 | TimedBooleanSeq |
| 説明 | ボタンのオンオフ |
| OutPort | |
| ポート名 | velocities |
| 型 | TimedVelocity2D |
| 説明 | 車体の目標速度 |
| OutPort | |
| ポート名 | torques |
| 型 | TimedDoubleSeq |
| 説明 | 砲塔部分の関節トルク |
| OutPort | |
| ポート名 | lightSwitch |
| 型 | TimedBooleanSeq |
| 説明 | ライトのオンオフ |
| Configuration | |
| パラメーター名 | timeStep |
| 型 | double |
| デフォルト値 | 0.001 |
| 説明 | シミュレーションのステップ時間 |
| Configuration | |
| パラメーター名 | KP |
| 型 | double |
| デフォルト値 | 200.0 |
| 説明 | 比例ゲイン |
| Configuration | |
| パラメーター名 | KD |
| 型 | double |
| デフォルト値 | 50.0 |
| 説明 | 微分ゲイン |
JoystickPySDL2
ゲームパッドのアナログスティック、ボタン等の状態を出力するRTCです。

| コンポーネント名称 | TankJoystickControllerRTC_Py |
| OutPort | |
| ポート名 | axes_1 |
| 型 | TimedVector2D |
| 説明 | 右アナログスティックの状態。傾けると0.0~1.0の範囲で値を出力する。傾けた方向で右が正、左が負、下が正、上が負の値になります。 |
| OutPort | |
| ポート名 | axes_2 |
| 型 | TimedVector2D |
| 説明 | 左アナログスティックの状態 |
| OutPort | |
| ポート名 | buttons |
| 型 | TimedBooleanSeq |
| 説明 | ボタンのオンオフ |
| OutPort | |
| ポート名 | hats |
| 型 | TimedBooleanSeq |
| 説明 | 十字キーの状態 |
| OutPort | |
| ポート名 | balls |
| 型 | TimedVector2D |
| 説明 | ジョイボールの移動量 |
| Configuration | |
| パラメーター名 | index |
| 型 | int |
| デフォルト値 | 0 |
| 説明 | ゲームパッドのID |