移動ロボットKobukiの制御
Kobuki は Yujin Robotics から発売されている研究用移動ロボットです。 掃除機ロボット Roomba とほぼ同様の大きさで、USBシリアル接続でPC等から制御ができるようになっています。 また、IO、シリアル入出力、電源コネクタ、ボタン、LED等が装備されており、実験用ロボットとしての利用に適しています。
以下の Kobuki のサンプルを動作させるために必要なソフトウエアのインストールなどを行うスクリプトがこちらからダウンロードできます。
 $ wget  http://svn.openrtm.org/Embedded/trunk/RaspberryPi/tools/rpi.sh
 $ chmod 755 rpi.sh
 $ sudo ./rpi.sh hostname --type kobuki
で、以下の解説で行っている環境構築と Kobuki のサンプルのコンパイルが自動で行われます。
Raspberry Pi と Kobuki の接続
下図は Kobuki のメインパネルです。
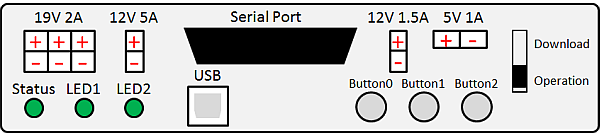
Raspberry Pi への電源供給に 5V1A DC出力コネクタ、Raspberry Pi との接続には USBコネクタを利用します。
電源
Kobuki には 5V 1A 出力可能な DC出力コネクタがあり、Raspberry Pi の電源をここから供給することができます。
5V1A 出力コネクタは以下の型番のものを使用します。
| Kobuki 5V1A用コネクタ | |
| ハウジング | Molex PN : 43645-0200 |
| ターミナル | Molex PN : 43030-0001 |
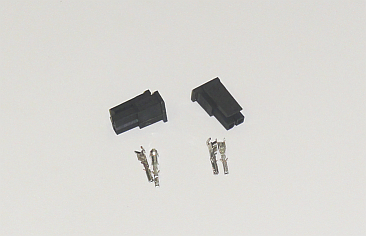
RTロボットショップなどでも購入できます。
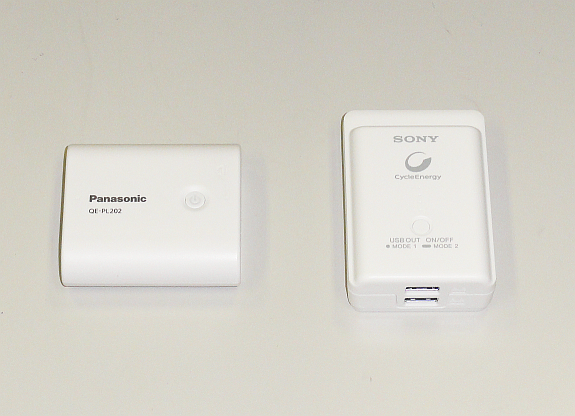
下図のような DCコネクタと USBの変換ケーブルを作成することで、Raspberry Pi へ電源を供給します。
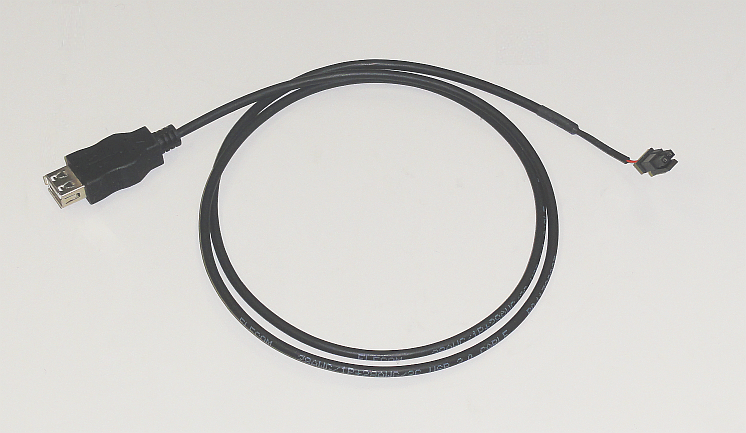
近年ではスマートフォン用の USB出力端子がついたバッテリーが多数発売されていますので、こういった電源も利用できます。
USB
Kobuki に付属している USB ケーブルで Kobuki と Raspberry Pi を接続します。 Raspberry Pi側からは /dev/ttyUSB0 として見えます。
 $ ls /dev/ttyUSB*
 /dev/ttyUSB0
接続
Raspberry Pi を Kobuki に搭載して、電源と USBを接続します。Raspberry Pi を無線LAN接続にすれば、無線遠隔操作可能な Kobuki になります。
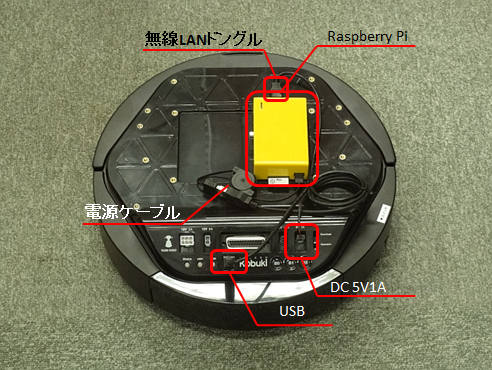
Kobuki 動作時に脱落する可能性がありますので、Raspberry Pi はマジックテープなどで固定するとよいでしょう。
KobukiAIST RTコンポーネントのコンパイル
前節でも RTコンポーネントのコンパイルのテストを行いましたが、ここで再度おさらいします。まずは、KobukiAIST RTコンポーネントを以下のリポジトリからチェックアウトしビルドします。
- KobukiAIST RTC: http://svn.openrtm.org/components/trunk/mobile_robots/kobuki
  $ svn co http://svn.openrtm.org/components/trunk/mobile_robots/kobuki
  $ cd kobuki
  $ mkdir build
  $ cd build
  $ cmake -DCMAKE_INSTALL_PREFIX=/usr ..
  $ make
  $ cd src
  $ sudo make install
- /usr/lib/openrtm-1.1/rtc/KobukiAISTComp にインストールされるはずです。
試しに起動してみます。デバイスファイル /dev/ttyUSB0 へのアクセスには root 権限が必要ですので、sudo を使って起動しています。
 $ rtm-naming
 $ sudo /usr/lib/openrtm-1.1/rtc/KobukiAISTComp
RTSystemEditor を起動し、Raspberry Pi のホスト名またはIPアドレスに接続すると、KobukiAIST0 というコンポーネントが見えるはずです。 クリックして Configuration ダイアログを表示させてみてください。
LED1 や LED2 などの操作が行えるようになっていますので、radio ボタンで RED や GREEN などをクリックしてください。LED が点灯します。
KobukiAIST コンポーネントの自動起動
KobukiAIST コンポーネントをRaspberry Pi 起動時に自動的に起動するようにします。 これにより、Kobuki に電源を投入すると、Raspberry Pi および KobukiAIST コンポーネントが自動的に起動するようになり、Raspberry Pi にいちいちログインしなくとも Kobuki を RTC 経由で操作できるようになります。
以下のようなスクリプトを /etc/kobuki.sh として作成します。
$ sudo vi /etc/kobuki.sh
kobuki.sh の内容な以下の通りです。
 #!/bin/sh
 #
 # KobukiAIST RTC launch script
 #
 #       Copyright Noriaki Ando <n-ando@openrtm.org>
 #       2011.03.27
 #
 # This script should be executed from rc script like a rc.local
 # as the following command line.
 #
 #
 ns=/usr/bin/rtm-naming
 kobukiRTC=/usr/lib/openrtm-1.1/rtc/KobukiAISTComp
 workdir=/tmp/kobuki

 \$ns
 sleep 5

 if test -d $workdir ; then
         echo ""
 else
         mkdir \$workdir
 fi

 cd $workdir

 while :
 do
     rm -f \$workdir/*.log
     \$kobukiRTC
     sleep 5
 done
実行権限をつけます。
$ sudo chmod 755 /etc/kobuki.sh
さらに、自動的に起動するように /etc/rc.local の最後の exit 0 の手前に以下のような一行を挿入します。
 /etc/kobuki.sh 2>&1 | perl -p -e 's/\n/\r\n/g' 1>&2 &
 exit 0
これで、Raspberry Pi が起動すると、KobukiAIST コンポーネントも自動的に起動します。 また、万一 KobukiAIST コンポーネントを exit で終了させても、5秒後再度起動します。 Kobuki に電源が入っている限り、KobukiAIST コンポーネントは常駐し続けるようになっています。
Kobuki コンポーネントの操作
TkJoystick による操作
TkJoystick は OpenRTM-aist-Python にサンプルとして含まれているコンポーネントです。ただし、出力はジョイスティックのX-Y値と、対向2輪型移動ロボットの車輪速度用の出力のみで、2次元速度ベクトル (TimedVelocity2D) 出力は有りません。
TkJoyStick コンポーネントを改良して、2次元速度ベクトル (TimedVelocity2D) の出力をするようにし、Kobukiと接続して操作してみてください。
- オリジナルの TkJyoStick RTC: http://svn.openrtm.org/OpenRTM-aist-Python/trunk/OpenRTM-aist-Python/OpenRTM_aist/examples/TkJoyStick/
Windows では以下のディレクトリーもインストールされています。(x.yはバージョン)
- C:\Program Files (x86)\OpenRTM-aist\x.y\examples\Python\TkJoyStick
- C:\Program Files\OpenRTM-aist\x.y\examples\Python\TkJoyStick
ヒント
TkJoystick.py の中では、左右の車輪速度を計算しています。ここから、移動ロボットの運動学を考慮すれば、速度 v および角速度 ω を計算することができます。 (参考のため、東北学院大学の熊谷先生のページへのリンクを張っておきます。)
なお、TimedVelocity2D は以下のようなデータ構造となっています。
 struct Velocity2D
 {
   double va; // 角速度 [rad/s]
   double vx; // 並進速度(前方) [m/s]
   double vy; // 並進速度(横方向) [m/s] 対向2輪型では0
 };
 struct TimedVelocity2D
 {
   Time tm;
   Velocity2D data;
 };
自律的に移動させる
Kobuki をセンサーを利用して自律的に移動させてみます。 Kobuki は、バンパセンサー、近接センサー(遠・近)、Cliffセンサーを装備されています。 ここでは、Roomba っぽく、前進し続けて壁を検知したら、少し下がり、回転し、再び前進をする、というアルゴリズムで動かしてみます。 (Roomba はもう少し賢く動きますが。。。)
KobukiAIST RTC のセンサ出力は以下のようになっています。 IRセンサはドックからの赤外線による信号を受けるためのもので、障害物検知には使用できません。したがって、バンパおよび崖センサーのみが障害物・崖検知に利用できます。
| No. | enum | 意味 |
| 0 | RIGHT_BUMPER | 右バンパ |
| 1 | CENTER_BUMPER | 中央バンパ |
| 2 | LEFT_BUMPER | 左バンパ |
| 3 | RIGHT_WHEEL_DROP | 右車輪脱輪 |
| 4 | LEFT_WHEEL_DROP | 左車輪脱輪 |
| 5 | RIGHT_CLIFF | 右崖センサ |
| 6 | CENTER_CLIFF | 中央崖センサ |
| 7 | LEFT_CLIFF | 左崖センサ |
| 8 | RIGHT_IRFAR_RIGHT | 右IR/ドック右遠 |
| 9 | RIGHT_IRFAR_CENTER | 右IR/ドック中央遠 |
| 10 | RIGHT_IRFAR_LEFT | 右IR/ドック左遠 |
| 11 | RIGHT_IRNEAR_RIGHT | 右IR/ドック右近 |
| 12 | RIGHT_IRNEAR_CENTER | 右IR/ドック中央近 |
| 13 | RIGHT_IRNEAR_LEFT | 右IR/ドック左近 |
| 14 | CENTER_IRFAR_RIGHT | 中央IR/ドック右遠 |
| 15 | CENTER_IRFAR_CENTER | 中央IR/ドック中央遠 |
| 16 | CENTER_IRFAR_LEFT | 中央IR/ドック左遠 |
| 17 | CENTER_IRNEAR_RIGHT | 中央IR/ドック右近 |
| 18 | CENTER_IRNEAR_CENTER | 中央IR/ドック中央近 |
| 19 | CENTER_IRNEAR_LEFT | 中央IR/ドック左近 |
| 20 | LEFT_IRFAR_RIGHT | 左IR/ドック右遠 |
| 21 | LEFT_IRFAR_CENTER | 左IR/ドック中央遠 |
| 22 | LEFT_IRFAR_LEFT | 左IR/ドック左遠 |
| 23 | LEFT_IRNEAR_RIGHT | 左IR/ドック右近 |
| 24 | LEFT_IRNEAR_CENTER | 左IR/ドック中央近 |
| 25 | LEFT_IRNEAR_LEFT | 左IR/ドック左近 |
| 26 | KOBUKI_DOCKED | ドック完了 |
これらの出力を受けるため RTC::TimedBooleanSeq 型の InPort が一つ必要になります。 また、Kobuki に移動速度指令を出力するための TimedVelocity2D型の OutPort が一つ必要になります。
| 基本プロファイル | |
| コンポーネント名称 | KobukiAutoMove |
| モジュール概要 | Kobuki auto move component |
| バージョン | 1.0.0 |
| ベンダ名 | AIST |
| アクティビティ | |
| onInitialize、onFinalize、onActivated、onDeactivated、onExecute | |
| データポート | |
| [in] bumper | |
| 概要 | センサ情報 true:障害物検出(バンパ接触、車輪落下、崖検知) false:障害物無し |
| データ型 | TimedBooleanSeq |
| 詳細 | data[0]: 右バンパ、data[1]: 中央バンパ、... data[7]: 左崖センサ(上の表参照) |
| [out] targetVelocity | |
| 概要 | 移動ロボットの速度ベクトル |
| データ型 | TimedVelocity2D |
| 詳細 | vx: 並進速度、vy: 0.0、va: 角速度 |
| 単位 | vx [m/s]、va [rad/s] |
以上の情報を手掛かりに、Kobuki を自律移動させる簡単なコンポーネントを作成してみてください。 コンポーネントの接続でうまく行かない場合は、トラブルシューティング をご覧ください。
ヒント
Kobuki の速度指令は TimedVelocity2D という型で、上でも示しましたが、以下のようなデータ構造です。
 struct Velocity2D
 {
   double va; // 角速度 [rad/s]
   double vx; // 並進速度(前方) [m/s]
   double vy; // 並進速度(横方向) [m/s] 対向2輪型では0
 };
 struct TimedVelocity2D
 {
   Time tm;
   Velocity2D data;
 };
対向2輪型移動ロボットでは、vyは常に0.0であると考え、たとえば直進なら
va = 0.0; vx = 0.2; vy = 0.0;
となります。後進するなら、
va = 0.0; vx = -0.2; vy = 0.0;
であり、その場で旋回するなら
va = 0.0; vx = 0.0; vy = 1.0;
となります。

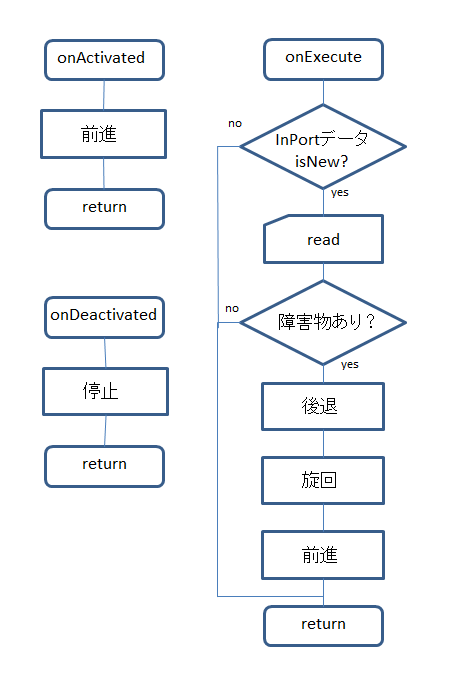
InPort にデータが来ていたら、データを読み込みバンパ情報を取り出します。バンパ情報は、TimedBoolSeq というデータ型の .data という配列のメンバに格納されており、上の表で0,1,2番目の要素であることがわかります。 これらのどれかが true になっていたらバンパで衝突を検知したということですから、いったん下がり、旋回します。そして、再び前進します。 これらの動きを TimedVelocity2D のメンバーにそれぞれ設定して OutPort に writeすれば、速度指令データは Kobuki に伝達されます。 アルゴリズムのフローチャートを下に示します。
どのくらい下がるか・下がったか、あるいは旋回するか・したかを計測しながら制御するのが理想ですが、簡単のために sleep関数を使用することもできます。 Linuxではcoil::sleep が使えます
coil::sleep(coil::TimeValue(0.01); // 10ms待つ
Windows では coil::sleep の精度が悪いので、Sleep関数を利用したほうがよいでしょう。 これらのヒントを基に、Kobuki を自律移動させるような制御コンポーネントを作成してみてください
解答
解答として、上記の TkJoyStick コンポーネントと自律移動コンポーネントを以下に示します。
- GUI ジョイスティック: TkJoyStick.zip
- Kobuki 自律制御: KobukiAutoMove.zip