RTコンポーネント作成(OpenCV編 CameraImage型の使用)
- はじめに
- OpenCV ライブリの RTコンポーネント化 (Flipコンポーネント)
はじめに
ここでは、OpenCV ライブラリを VC9 にて RTコンポーネント化する手順を紹介します。
OpenCV とは
OpenCV とはインテルが開発・公開しているオープンソースのコンピュータービジョン向けライブラリです。
Wikipedia より抜粋。
作成する RTコンポーネント
- Flip コンポーネント: OpenCV ライブラリのうち、cvFlip() 関数を用いて画像の反転を行う RTコンポーネント。
OpenCV ライブリの RTコンポーネント化 (Flipコンポーネント)
ここでは、OpenCV ライブラリのうち、画像の反転を行う cvFlip() を VC9 にて RTコンポーネント化します。
以下は、作業の流れです。
- cvFlip 関数について
- コンポーネントの概要
- 動作環境・開発環境
- Flip コンポーネントの雛型の生成
- アクティビティ処理の実装
- コンポーネントの動作確認
cvFlip 関数について
cvFlip 関数は、2次元配列を垂直、水平、または両軸で反転します。
 void cvFlip(IplImage* src, IplImage* dst=NULL, int flip_mode=0);
 #define cvMirror cvFlip

 src       入力配列
 dst       出力配列。もし dst = NULL であれば、src が上書きされます。
 flip_mode 配列の反転方法の指定内容:
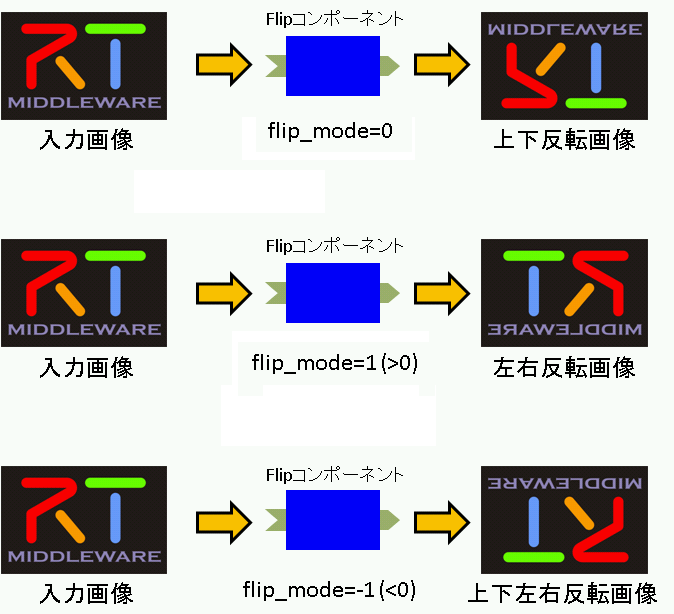
  flip_mode = 0: X軸周りでの反転(上下反転)
  flip_mode > 0: Y軸周りでの反転(左右反転)
  flip_mode < 0: 両軸周りでの反転(上下左右反転)
コンポーネントの概要
InPort からの入力画像を反転し OutPort から出力するコンポーネント。
反転の対象軸は、RTC のコンフィギュレーション機能を使用して flipMode という名前のパラメーターで指定します。
flipMode は、反転したい方向に応じて下記のように指定してください。
- 上下反転したい場合、0
- 左右反転したい場合、1
- 上下左右反転したい場合、-1
作成する RTC の仕様は以下のとおりです。
- InPort
- キャプチャーされた画像データ (CameraImage)
- OutPort
- 反転した画像データ (CameraImage)
- Configuration
- 反転方法の指定 (int)
※ CameraImage型は、OpenRTM-aist の InterfaceDataTypes.idl にて下記のように定義されているデータ型です。
   struct CameraImage
     {
         /// Time stamp.
         Time tm;
         /// Image pixel width.
         unsigned short width;
         /// Image pixel height.
         unsigned short height;
         /// Bits per pixel.
         unsigned short bpp;
         /// Image format (e.g. bitmap, jpeg, etc.).
         string format;
         /// Scale factor for images, such as disparity maps,
         /// where the integer pixel value should be divided
         /// by this factor to get the real pixel value.
         double fDiv;
         /// Raw pixel data.
         sequence<octet> pixels;
     };
図1は、それぞれの flipMode での画像処理のイメージ図です。
動作環境・開発環境
- OS: Windows XP SP3
- コンパイラ: Visual C++ 2008 Express Edition 日本語版
- RTSystemEditor 1.0
- RTCBuilder 1.0
Flip コンポーネントの雛型の生成
Flip コンポーネントの雛型の生成は、RTCBuilder を用いて行います。
RTCBuilder の起動
新規ワークスペースを指定して Eclipse を起動すると、以下のような「ようこそ」画面が表示されます。
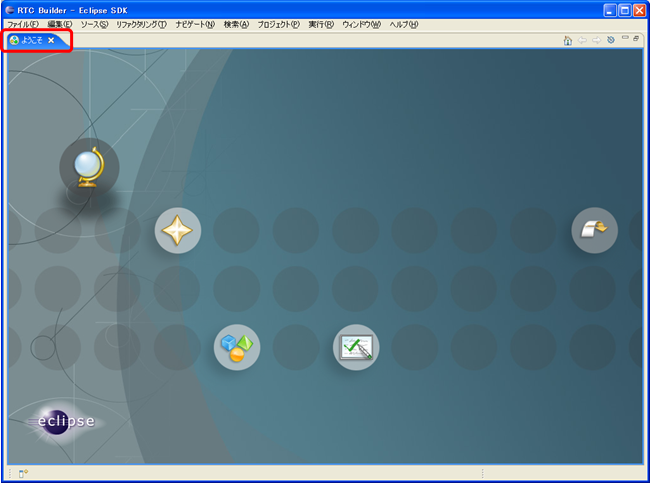
この「ようこそ」画面左上の「X」をクリックして画面を閉じると、以下の画面が表示されます。 右上の [Open Perspective] ボタンをクリックし、プルダウンの「Other…」を選択します。
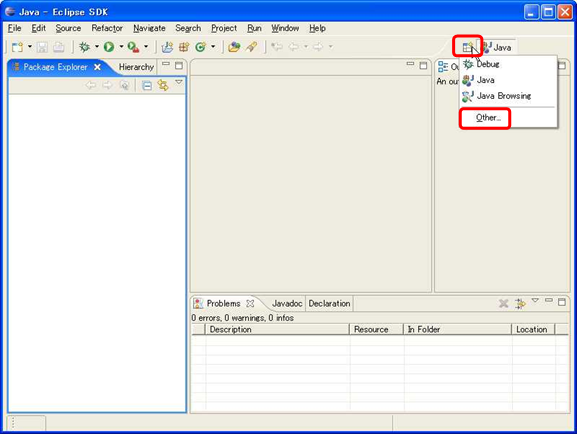
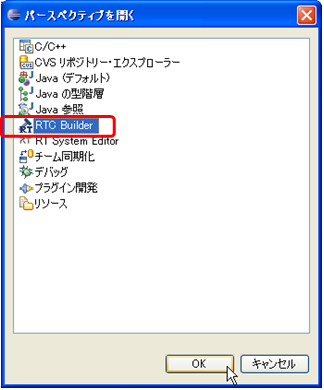
「RTC Builder」を選択し、[OK] ボタンをクリックします。
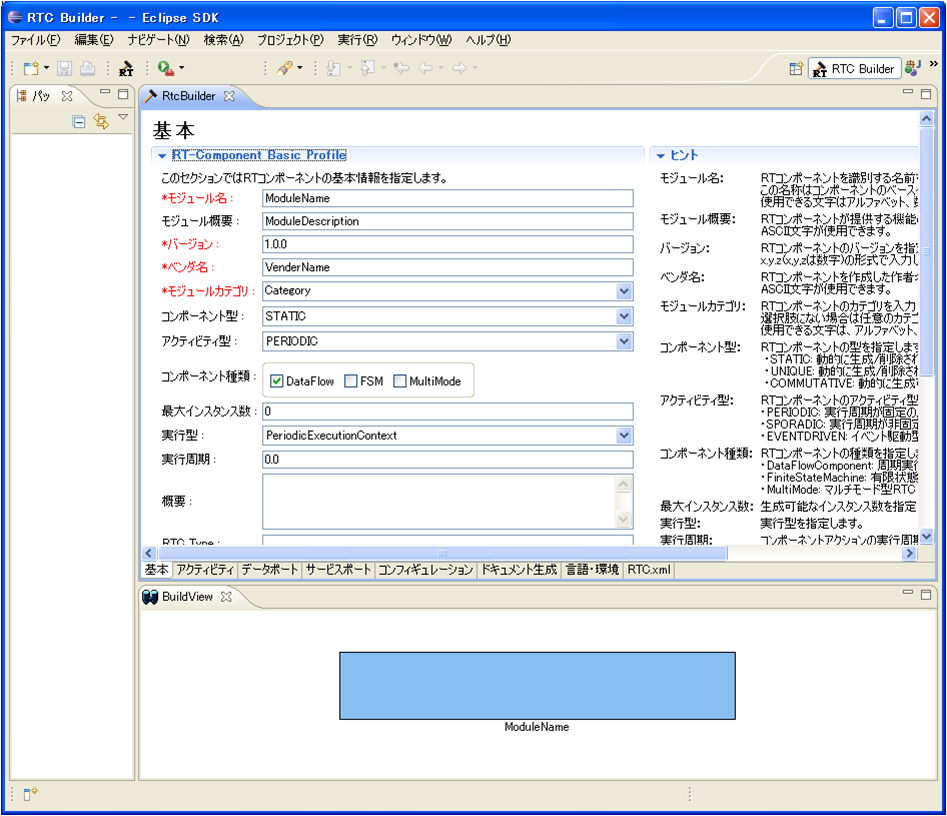
RTCBuilder が起動します。
RTCBuilder用 プロジェクトの作成
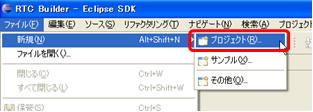
まず最初に,RT コンポーネントを作成するための Eclipse プロジェクトを作成します。 画面上部のメニューから [ファイル] > [新規] > [プロジェクト] を選択します。
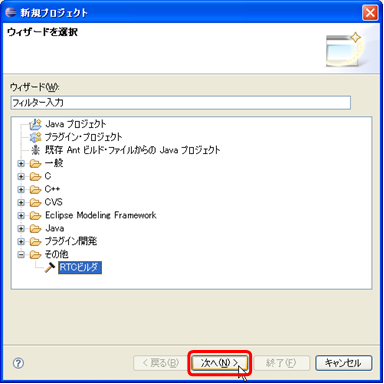
表示された「新規プロジェクト」画面において、[その他] > [RTC ビルダ] を選択し、[次へ] をクリックします。
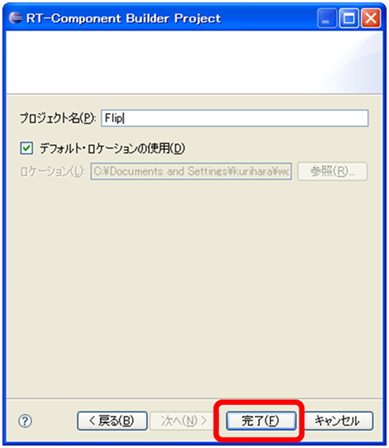
「プロジェクト名」欄に作成するプロジェクト名を入力して [完了] をクリックします。
指定した名称のプロジェクトが生成され、パッケージエクスプローラー内に追加されます。
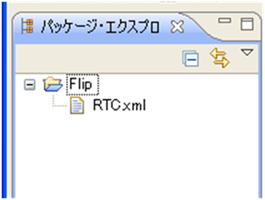
生成したプロジェクト内には、デフォルト値が設定された RTC プロファイル XML(RTC.xml) が自動的に生成されます。
RTC プロファイルエディタの起動
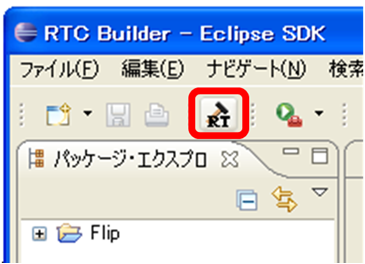
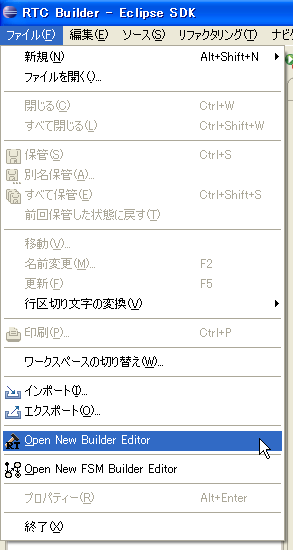
RTC プロファイルエディタを開くには、ツールバーの「 [Open New RtcBuilder Editor] ボタンをクリックするか、メニューから [ファイル] > [Open New Builder Editor] を選択します。
コンポーネントのプロファイル情報入力とコードの生成
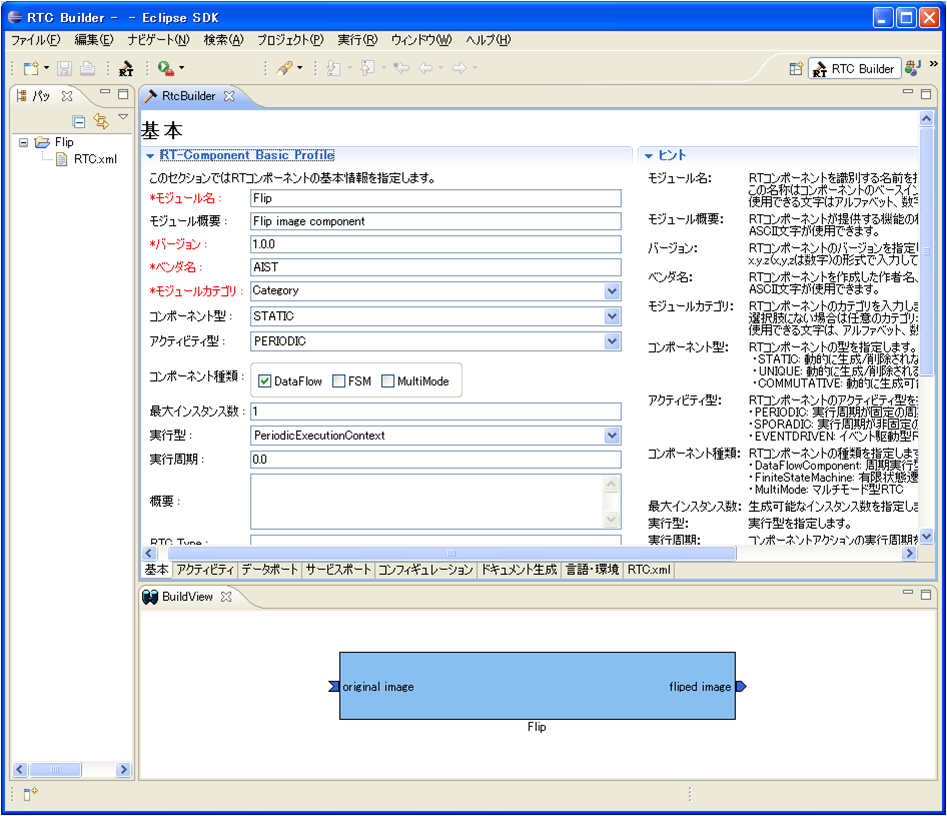
1. 「基本」タブを選択し、基本情報を入力します。
-モジュール名: Flip
- モジュール概要: Flip image component
- バージョン: 1.0.0
- ベンダ名: AIST
- モジュールカテゴリ: Category
- コンポーネント型: STATIC
- アクティビティ型: PERIODIC
- コンポーネント種類: DataFlowComponent
- 最大インスタンス数: 1
- 実行型: PeriodicExecutionContext
- 実行周期: 0.0 (図13では1.0となってますが,0.0として下さい.)
-Output Project: Flip
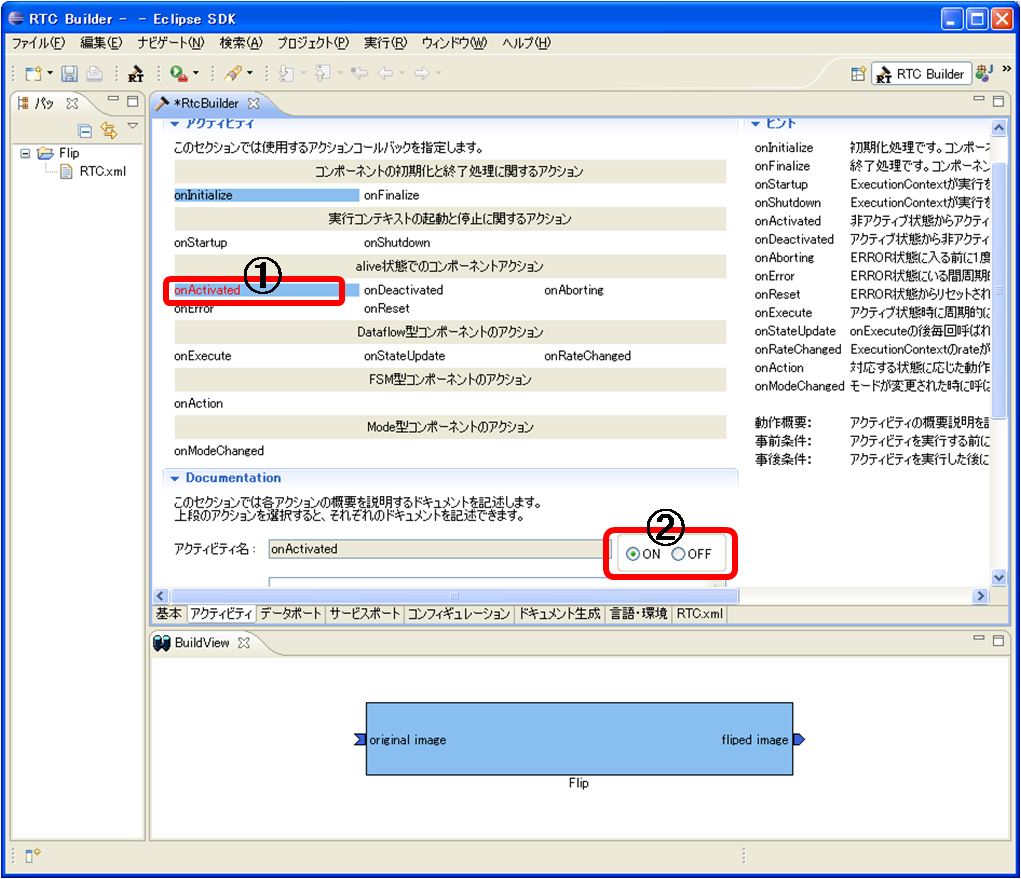
2. 「アクティビティ」タブを選択し、使用するアクションコールバックを指定します。
Flip コンポーネントでは、onActivated()、onDeactivated()、onExecute()コ ールバックを使用します。 図14のように①の onAtivated をクリック後に ②のラジオボタンの [ON] にチェックを入れます。onDeactivated、onExecute についても同様の操作を行います。
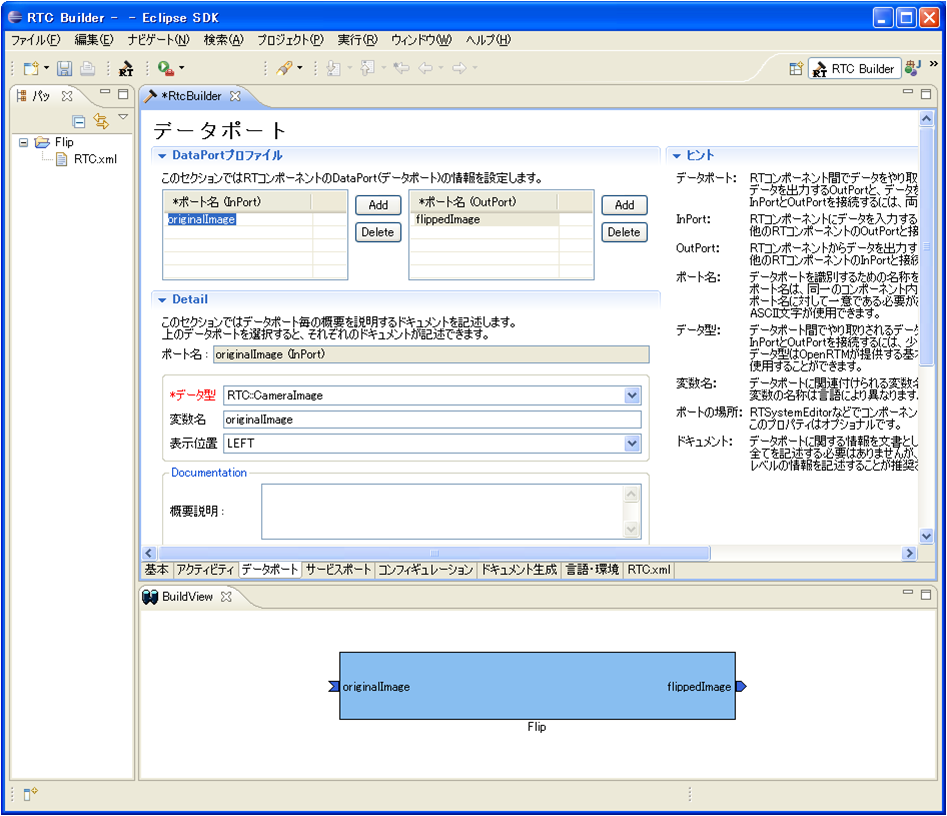
3. 「データポート」タブを選択し、データポートの情報を入力します。
-InPort Profile:
- ポート名: originalImage
- データ型: CameraImage
- 変数名: originalImage
- 表示位置: left
-OutPort Profile: - ポート名: flippedImage
- データ型: CameraImage
- 変数名: flippedImage
- 表示位置: right
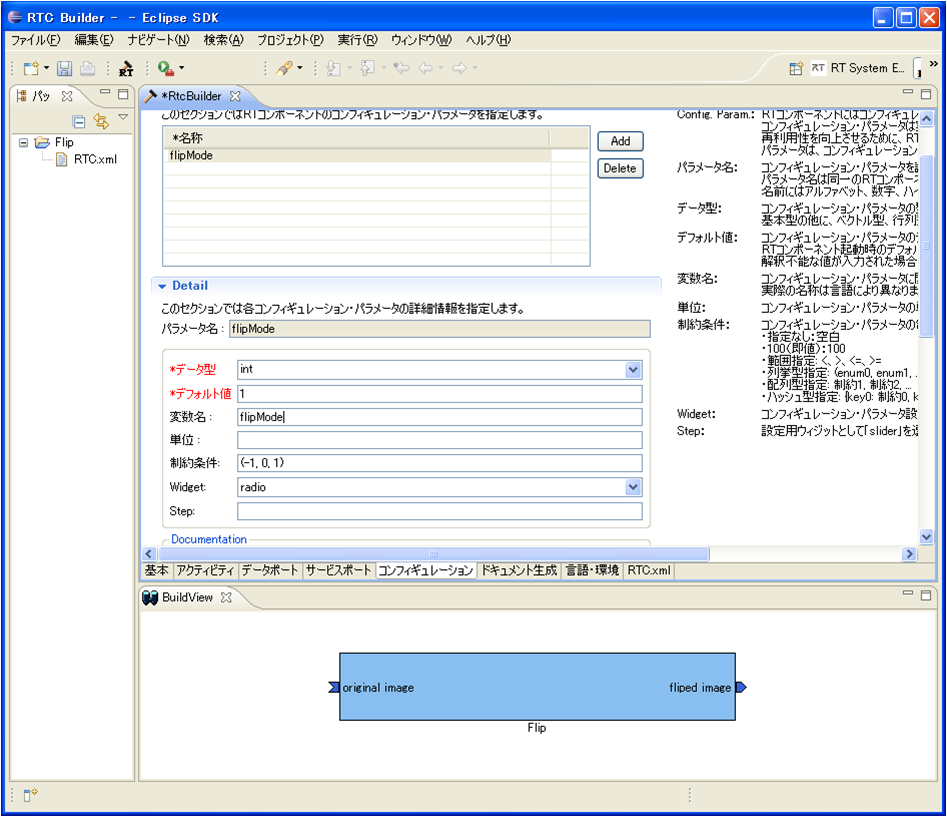
4. 「コンフィギュレーション」タブを選択し、Configuration の情報を入力します。
ラジオボタンでコンフィギュレーションの変更を行います。
-flipMode
- 名称: flipMode
- データ型: int
- デフォルト値: 1
- 変数名: flipMode
- 制約条件: (-1, 0, 1) ※ (-1: 上下左右反転, 0: 上下反転, 1: 左右反転)
- Widget: radio
5. 「言語・環境」タブを選択し、プログラミング言語を選択します。
今回は、C++(言語)を選択します。
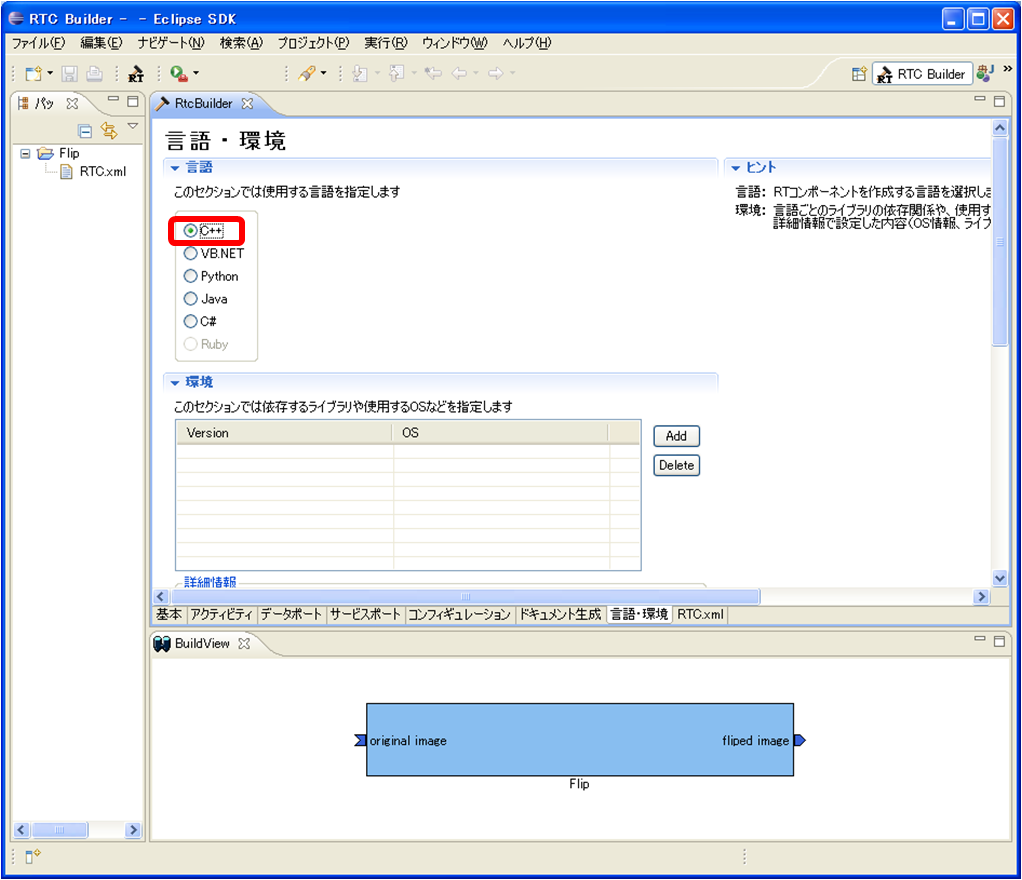
6. 「基本」タブにある [コード生成] ボタンをクリックし、コンポーネントの雛型を生成します。
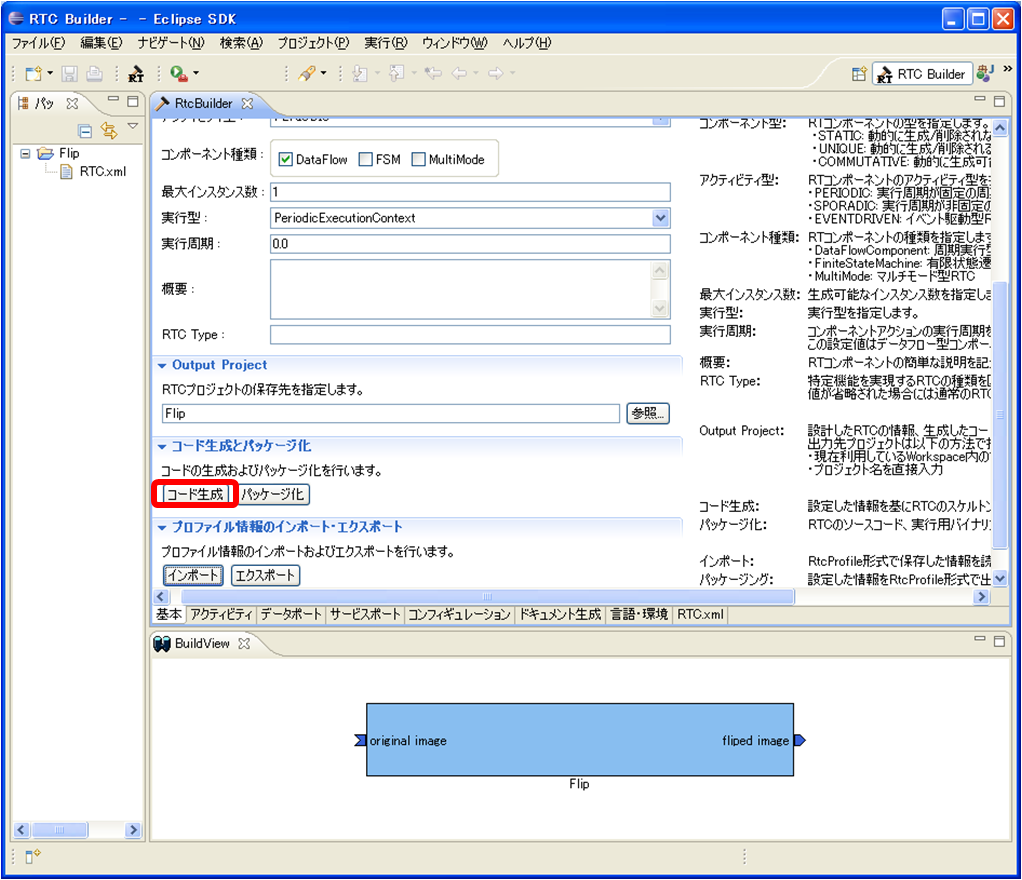
※ 生成されるコード群は、Eclipse 起動時に指定したワークスペースフォルダーの中に生成されます。現在のワークスペースは、[ファイル] > [ワークスペースの切り替え] で確認することができます。
アクティビティ処理の実装
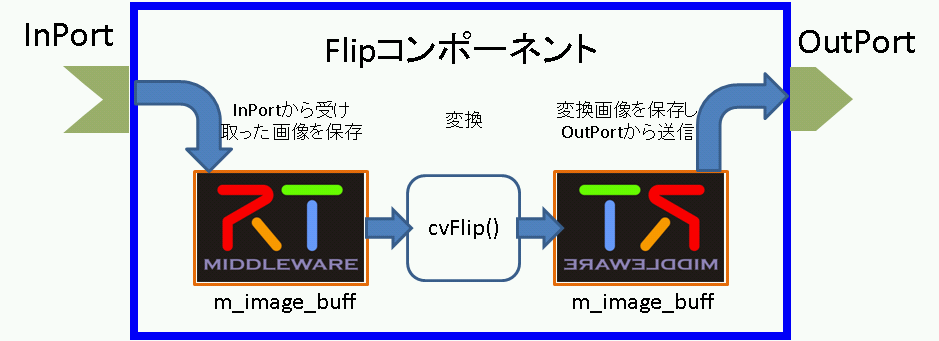
Flip コンポーネントでは、InPort から受け取った画像を画像保存用バッファに保存し、その保存した画像を OpenCV の cvFlip() 関数にて変換します。その後、変換された画像を OutPort から送信します。
onActivated()、onExecute()、onDeactivated() での処理内容を図19に示します。
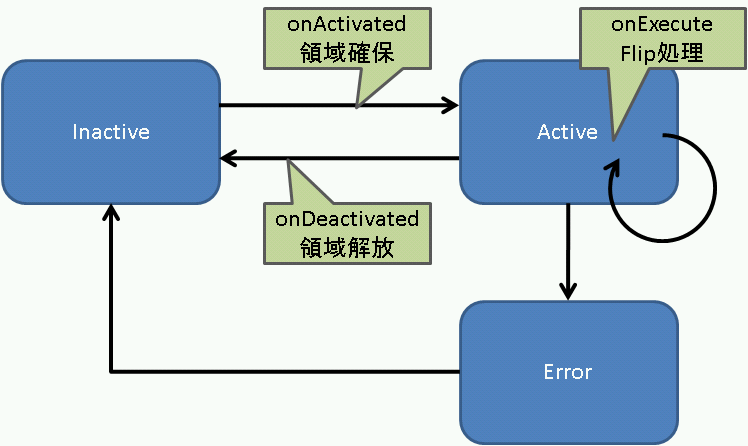
onExecute() での処理を図20に示します。
OpenCV用 ユーザープロパティシートのコピー
プロパティシートとは、コンパイルに必要な種々のオプション(インクルードパス、ライブラリロードバス、ライブラリ)やマクロを記述した VC の設定ファイルの一種です。 RTCBuilder や rtc-template で生成した VC用のプロジェクトでは、VC のプロパティシートを使用して各種オプションを与えています。また、ユーザーが追加でオプションを追加できるように、ユーザー定義のプロパティシートもインクルードするようになっています。- rtm_config.vsprop:OpenRTM に関する情報を含むプロパティシート。インストールされている OpenRTM-aist に依存するファイルであるため、copyprops.bat を使用して OpenRTM のシステムディレクトリーからカレントのプロジェクトへコピーします。
- user_config.vsprops:ユーザー定義のプロパティシート。デフォルトは空です。使い方は、ソースコード:OpenRTM-aist/win32/OpenRTM-aist/example/USBCamera の中に入っているuser_config.vsprops (OpenCV用の設定)を参考にしてください。
以下の内容を user_config.vsprops というファイル名で保存し、Flip フォルダーにコピーしてください。
もしくは、下記より vsprops ファイルをダウンロードし、Flip フォルダーに保存してください。
※ 既に Flip フォルダーには user_config.vsprops ファイルが存在していますが、上書きして構いません。
<?xml version="1.0" encoding="shift_jis"?>
<VisualStudioPropertySheet
ProjectType="Visual C++"
Version="8.00"
Name="OpenCV21"
>
<Tool
Name="VCCLCompilerTool"
AdditionalIncludeDirectories="$(cv_includes)"
/>
<Tool
Name="VCLinkerTool"
AdditionalLibraryDirectories="$(cv_libdir)"
/>
<UserMacro
Name="user_lib"
Value="$(cv_lib)"
/>
<UserMacro
Name="user_libd"
Value="$(cv_libd)"
/>
<UserMacro
Name="cv_root"
Value="C:\OpenCV2.1"
/>
<UserMacro
Name="cv_includes"
Value=""$(cv_root)\include\opencv""
/>
<UserMacro
Name="cv_libdir"
Value=""$(cv_root)\lib""
/>
<UserMacro
Name="cv_bin"
Value="$(cv_root)\bin"
/>
<UserMacro
Name="cv_lib"
Value="cv210.lib cvaux210.lib highgui210.lib cxcore210.lib"
/>
<UserMacro
Name="cv_libd"
Value="cv210d.lib cvaux210d.lib highgui210d.lib cxcore210d.lib"
/>
</VisualStudioPropertySheet>copyprops.bat の実行
copyprops.batというファイルを実行することで、rtm_config.vspropsというファイルがコピーされます。
rtm_config.vspropsファイルは、RTコンポーネントをVC++でビルドするために必要なインクルードパスやリンクするライブラリ等が記述されたファイルです。
ヘッダファイルの編集
- OpenCV のライブラリを使用するため、OpenCV のインクルードファイルをインクルードします。
 //OpenCV 用インクルードファイルのインクルード
 #include<cv.h>
 #include<cxcore.h>
 #include<highgui.h>
- この cvFlip コンポーネントでは、画像領域の確保、Flip 処理、確保した画像領域の解放のそれぞれの処理を行います。これらの処理は、それぞれ onActivated()、onDeactivated()、onExecute() のコールバック関数にて行います。
   /***
    *
    * The activated action (Active state entry action)
    * former rtc_active_entry()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
   virtual RTC::ReturnCode_t onActivated(RTC::UniqueId ec_id);

   /***
    *
    * The deactivated action (Active state exit action)
    * former rtc_active_exit()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
   virtual RTC::ReturnCode_t onDeactivated(RTC::UniqueId ec_id);

   /***
    *
    * The execution action that is invoked periodically
    * former rtc_active_do()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
virtual RTC::ReturnCode_t onExecute(RTC::UniqueId ec_id);- 反転した画像の保存用にメンバー変数を追加します。
   IplImage* m_imageBuff;
   IplImage* m_flipImageBuff;
ソースファイルの編集
下記のように、onActivated()、onDeactivated()、onExecute() を実装します。
 RTC::ReturnCode_t Flip::onActivated(RTC::UniqueId ec_id)
 {
   // イメージ用メモリーの初期化
   m_imageBuff = NULL;
   m_flipImageBuff = NULL;

   // OutPort の画面サイズの初期化
   m_flippedImage.width = 0;
   m_flippedImage.height = 0;

   return RTC::RTC_OK;
 }


 RTC::ReturnCode_t Flip::onDeactivated(RTC::UniqueId ec_id)
 {
   if(m_imageBuff != NULL)
   {
     // イメージ用メモリーの解放
     cvReleaseImage(&m_imageBuff);
     cvReleaseImage(&m_flipImageBuff);
   }

   return RTC::RTC_OK;
 }


 RTC::ReturnCode_t Flip::onExecute(RTC::UniqueId ec_id)
 {
   // 新しいデータのチェック
   if (m_originalImageIn.isNew()) {
     // InPort データの読み込み
     m_originalImageIn.read();

     // InPort と OutPort の画面サイズ処理およびイメージ用メモリーの確保
     if( m_originalImage.width != m_flippedImage.width || m_originalImage.height != m_flippedImage.height)
       {
     m_flippedImage.width = m_originalImage.width;
     m_flippedImage.height = m_originalImage.height;

     // InPort のイメージサイズが変更された場合
     if(m_imageBuff != NULL)
       {
         cvReleaseImage(&m_imageBuff);
         cvReleaseImage(&m_flipImageBuff);
       }

     // イメージ用メモリーの確保
     m_imageBuff = cvCreateImage(cvSize(m_originalImage.width, m_originalImage.height), IPL_DEPTH_8U, 3);
     m_flipImageBuff = cvCreateImage(cvSize(m_originalImage.width, m_originalImage.height), IPL_DEPTH_8U, 3);
       }

     // InPort の画像データを IplImage の imageData にコピー
     memcpy(m_imageBuff->imageData,(void *)&(m_originalImage.pixels[0]),m_originalImage.pixels.length());

     // InPort からの画像データを反転する。 m_flipMode 0: X軸周り, 1: Y軸周り, -1: 両方の軸周り
     cvFlip(m_imageBuff, m_flipImageBuff, m_flipMode);

     // 画像データのサイズ取得
     int len = m_flipImageBuff->nChannels * m_flipImageBuff->width * m_flipImageBuff->height;
     m_flippedImage.pixels.length(len);

     // 反転した画像データを OutPort にコピー
     memcpy((void *)&(m_flippedImage.pixels[0]),m_flipImageBuff->imageData,len);

     // 反転した画像データを OutPort から出力する。
     m_flippedImageOut.write();
   }

   return RTC::RTC_OK;
 }
ビルドの実行
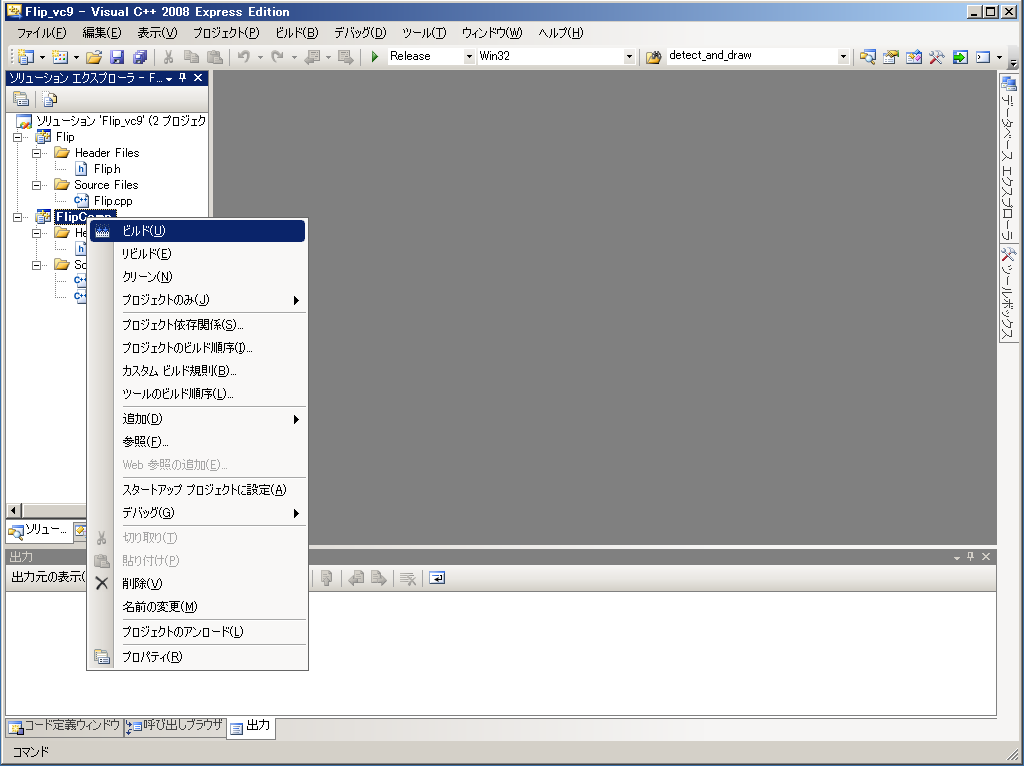
Flip_vc9.sln ファイルをダブルクリックし、Visual C++ 2008 を起動します。
Visual C++ 2008 の起動後、図21のようにし、コンポーネントのビルドを行います。
Flip コンポーネントの動作確認
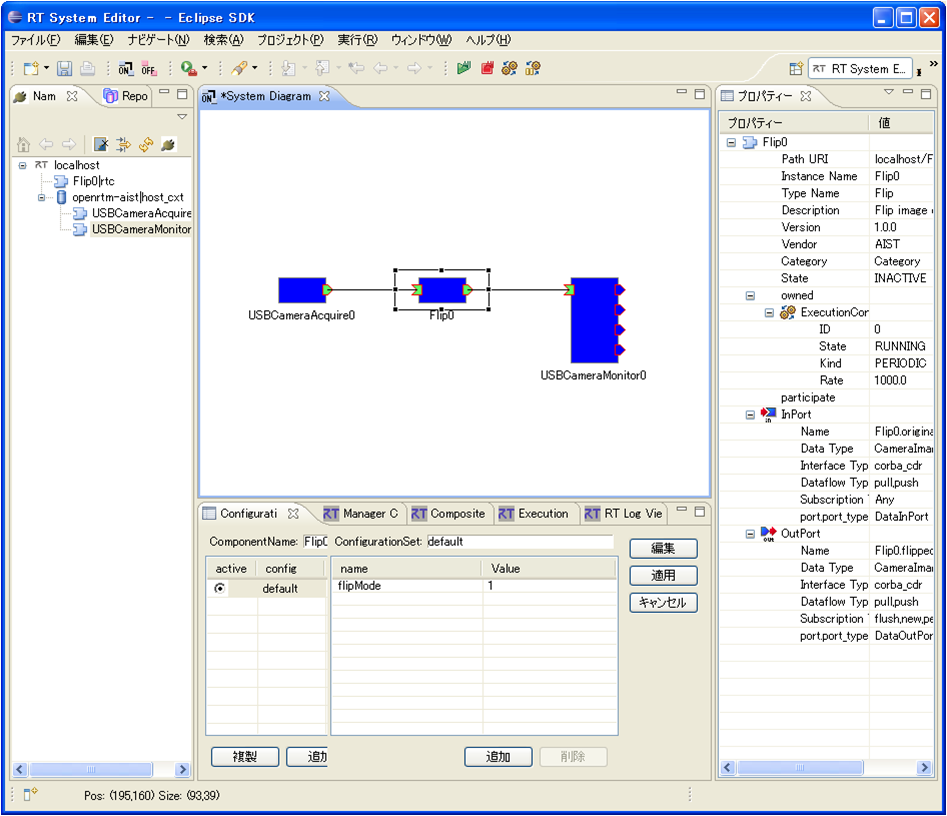
ここでは、「OpenCV用RTC群 (Win32用インストーラ)」にてインストールした USBCameraAqcuireComp コンポーネントと、USBCameraMonitorCom コンポーネント、それと、今回作成した Flip コンポーネントを接続し動作確認を行います。
NameService の起動
omniORB のネームサービスを起動します。
[スタート] > [すべてのプログラム] > [OpenRTM-aist] > [C++] > [tools] の順に辿り、「Start Naming Service」をクリックしてください。
&color(RED){※ 「Star Naming Service」をクリックしても omniNames が起動されない場合は、フルコンピューター名が14文字以内に設定されているかを確認してください。
rtc.confの作成
RTコンポーネントでは、ネームサーバーのアドレスやネームサーバーへの登録フォーマットなどの情報を rtc.conf というファイルで指定する必要があります。
下記の内容を rtc.conf というファイル名で保存し、Flip\FlipComp\Debug(もしくは、Release)フォルダーに置いて下さい。
※ Eclipse 起動時に workspace をデフォルトのままにしていた場合、Flip フォルダーのパスは、
C:\Documents and Settings\<ログインユーザー名>\workspace となります。
 corba.nameservers: localhost
 naming.formats: %n.rtc
Flip コンポーネントの起動
Flip コンポーネントを起動します。
先程 rtc.conf ファイルを置いたフォルダーにある、FlipComp.exe ファイルを実行して下さい。
USBCameraAqcuire、USBCameraMonitor コンポーネントの起動
USB カメラのキャプチャ画像を OutPort から出力する USBCameraAqcuireComp コンポーネントと、InPort で受け取った画像を画面に表示する USBCameraMonitorComp コンポーネントを起動します。
これら2つのコンポーネントは、下記の手順にて起動できます。
[スタート] > [すべてのプログラム] > [OpenRTM-aist] > [components] > [C++] > [OpenCV] を選択し、「USBCameraAqcuireComp」と「USBCameraMonitorComp」をそれぞれクリックして実行します。
コンポーネントの接続
図22のように、RTSystemEditor にて USBCameraAqcuireComp、Flip、USBCameraMonitorComp コンポーネントを接続します。
コンポーネントの Activate
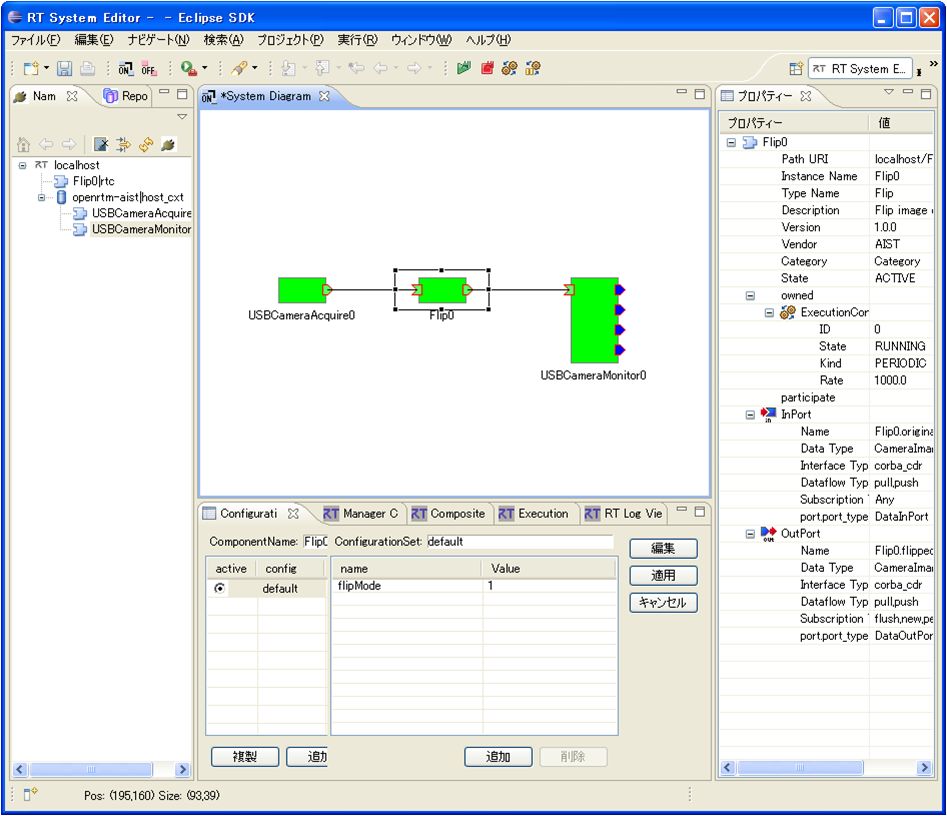
RTSystemEditor の上部にあります「ALL」というアイコンをクリックし、全てのコンポーネントをアクティベートします。
正常にアクティベートされた場合、図23のように黄緑色でコンポーネントが表示されます。
動作確認
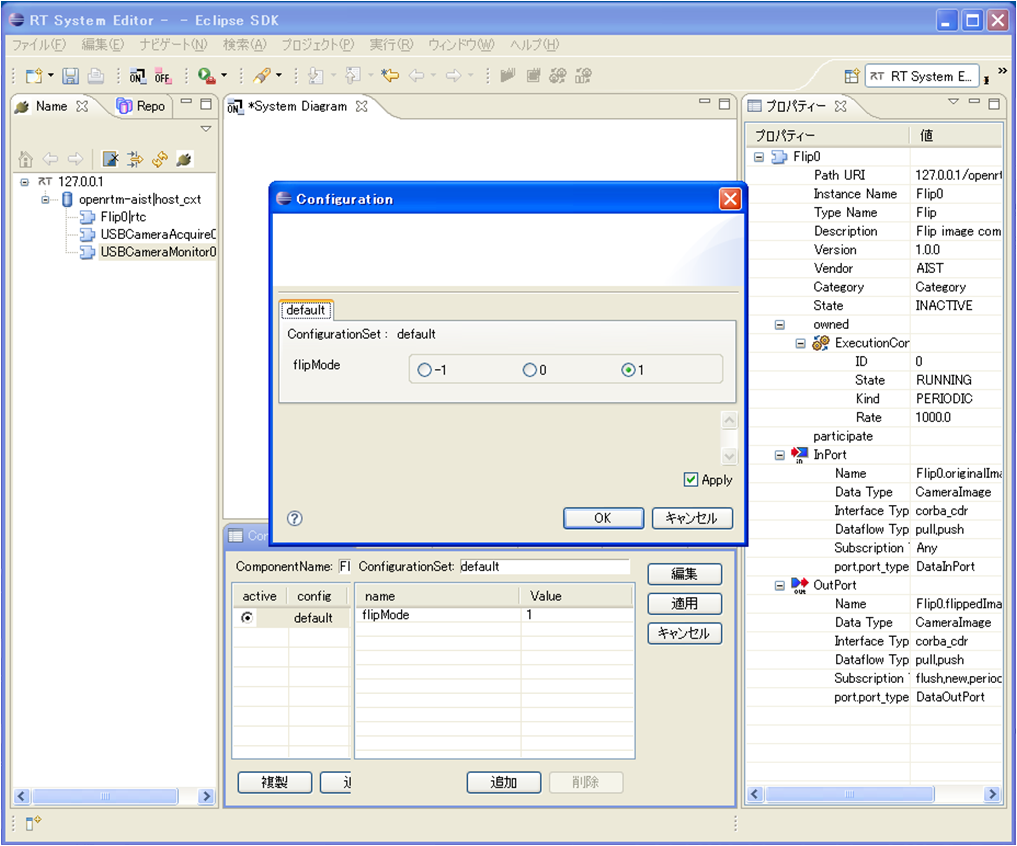
図24のようにコンフィギュレーションビューにてコンフィギュレーションを変更することができます。
Flip コンポーネントのコンフィギュレーションパラメーター「flipMode」を「0」や「-1」などに変更し、画像の反転が行われるかを確認してください。
Flip コンポーネントのソースファイル
 // -*- C++ -*-
 /*!
  * @file  Flip.cpp
  * @brief Flip image component
  * @date $Date$
  *
  * $Id$
  */

 #include "Flip.h"

 // Module specification
 static const char* flip_spec[] =
   {
     "implementation_id", "Flip",
     "type_name",         "Flip",
     "description",       "Flip image component",
     "version",           "1.0.0",
     "vendor",            "AIST",
     "category",          "Category",
     "activity_type",     "PERIODIC",
     "kind",              "DataFlowComponent",
     "max_instance",      "1",
     "language",          "C++",
     "lang_type",         "compile",
     // Configuration variables
     "conf.default.flipMode", "1",
     // Widget
     "conf.__widget__.flipMode", "radio",
     // Constraints
     "conf.__constraints__.flip_mode", "(-1,0,1)",
     ""
   };

 /*!
  * @brief constructor
  * @param manager Maneger Object
  */
 Flip::Flip(RTC::Manager* manager)
   : RTC::DataFlowComponentBase(manager),
     m_originalImageIn("originalImage", m_originalImage),
     m_flippedImageOut("flippedImage", m_flippedImage)
 {
 }

 /*!
  * @brief destructor
  */
 Flip::~Flip()
 {
 }


 RTC::ReturnCode_t Flip::onInitialize()
 {
   // Registration: InPort/OutPort/Service
   // Set InPort buffers
   addInPort("originalImage", m_originalImageIn);

   // Set OutPort buffer
   addOutPort("flippedImage", m_flippedImageOut);

   // Bind variables and configuration variable
   bindParameter("flipMode", m_flipMode, "1");

   return RTC::RTC_OK;
 }


 RTC::ReturnCode_t Flip::onActivated(RTC::UniqueId ec_id)
 {
   // イメージ用メモリーの初期化
   m_imageBuff = NULL;
   m_flipImageBuff = NULL;

   // OutPort の画面サイズの初期化
   m_flippedImage.width = 0;
   m_flippedImage.height = 0;

   return RTC::RTC_OK;
 }


 RTC::ReturnCode_t Flip::onDeactivated(RTC::UniqueId ec_id)
 {
   if(m_imageBuff != NULL)
   {
     // イメージ用メモリーの解放
     cvReleaseImage(&m_imageBuff);
     cvReleaseImage(&m_flipImageBuff);
   }

   return RTC::RTC_OK;
 }


 RTC::ReturnCode_t Flip::onExecute(RTC::UniqueId ec_id)
 {
   // 新しいデータのチェック
   if (m_originalImageIn.isNew()) {
     // InPort データの読み込み
     m_originalImageIn.read();

     // InPort と OutPort の画面サイズ処理およびイメージ用メモリーの確保
     if( m_originalImage.width != m_flippedImage.width || m_originalImage.height != m_flippedImage.height)
       {
     m_flippedImage.width = m_originalImage.width;
     m_flippedImage.height = m_originalImage.height;

     // InPort のイメージサイズが変更された場合
     if(m_imageBuff != NULL)
       {
         cvReleaseImage(&m_imageBuff);
         cvReleaseImage(&m_flipImageBuff);
       }

     // イメージ用メモリーの確保
     m_imageBuff = cvCreateImage(cvSize(m_originalImage.width, m_originalImage.height), IPL_DEPTH_8U, 3);
     m_flipImageBuff = cvCreateImage(cvSize(m_originalImage.width, m_originalImage.height), IPL_DEPTH_8U, 3);
       }

     // InPort の画像データを IplImage の imageData にコピー
     memcpy(m_imageBuff->imageData,(void *)&(m_originalImage.pixels[0]),m_originalImage.pixels.length());

     // InPort からの画像データを反転する。 m_flipMode 0: X軸周り, 1: Y軸周り, -1: 両方の軸周り
     cvFlip(m_imageBuff, m_flipImageBuff, m_flipMode);

     // 画像データのサイズ取得
     int len = m_flipImageBuff->nChannels * m_flipImageBuff->width * m_flipImageBuff->height;
     m_flippedImage.pixels.length(len);

     // 反転した画像データを OutPortにコピー
     memcpy((void *)&(m_flippedImage.pixels[0]),m_flipImageBuff->imageData,len);

     // 反転した画像データを OutPortから出力する。
     m_flippedImageOut.write();
   }

   return RTC::RTC_OK;
 }


 extern "C"
 {

   void FlipInit(RTC::Manager* manager)
   {
     coil::Properties profile(flip_spec);
     manager->registerFactory(profile,
                              RTC::Create<Flip>,
                              RTC::Delete<Flip>);
   }

 };
Flip コンポーネントのヘッダファイル
 // -*- C++ -*-
 /*!
  * @file  Flip.h
  * @brief Flip image component
  * @date  $Date$
  *
  * $Id$
  */

 #ifndef FLIP_H
 #define FLIP_H

 #include <rtm/Manager.h>
 #include <rtm/DataFlowComponentBase.h>
 #include <rtm/CorbaPort.h>
 #include <rtm/DataInPort.h>
 #include <rtm/DataOutPort.h>
 #include <rtm/idl/BasicDataTypeSkel.h>
 #include <rtm/idl/ExtendedDataTypesSkel.h>
 #include <rtm/idl/InterfaceDataTypesSkel.h>

 //OpenCV 用インクルードファイルのインクルード
 #include<cv.h>
 #include<cxcore.h>
 #include<highgui.h>

 using namespace RTC;

 /*!
  * @class Flip
  * @brief Flip image component
  *
  */
 class Flip
   : public RTC::DataFlowComponentBase
 {
  public:
   /*!
    * @brief constructor
    * @param manager Maneger Object
    */
   Flip(RTC::Manager* manager);

   /*!
    * @brief destructor
    */
   ~Flip();

   /***
    *
    * The initialize action (on CREATED->ALIVE transition)
    * formaer rtc_init_entry()
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
    virtual RTC::ReturnCode_t onInitialize();

   /***
    *
    * The activated action (Active state entry action)
    * former rtc_active_entry()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
    virtual RTC::ReturnCode_t onActivated(RTC::UniqueId ec_id);

   /***
    *
    * The deactivated action (Active state exit action)
    * former rtc_active_exit()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
    virtual RTC::ReturnCode_t onDeactivated(RTC::UniqueId ec_id);

   /***
    *
    * The execution action that is invoked periodically
    * former rtc_active_do()
    *
    * @param ec_id target ExecutionContext Id
    *
    * @return RTC::ReturnCode_t
    *
    *
    */
    virtual RTC::ReturnCode_t onExecute(RTC::UniqueId ec_id);

  protected:
   // Configuration variable declaration
   /*!
    *
    * - Name:  flipMode
    * - DefaultValue: 1
    */
   int m_flipMode;

   // DataInPort declaration
   CameraImage m_originalImage;

   /*!
    */
   InPort<CameraImage> m_originalImageIn;

   // DataOutPort declaration
   CameraImage m_flippedImage;

   /*!
    */
   OutPort<CameraImage> m_flippedImageOut;

  private:
   // 処理画像用バッファ
   IplImage* m_imageBuff;
   IplImage* m_flipImageBuff;
 };


 extern "C"
 {
   DLL_EXPORT void FlipInit(RTC::Manager* manager);
 };

 #endif // FLIP_H
Flip コンポーネントのビルド済みパッケージ
ビルド済みパッケージを下記からダウンロードできます。
拡張子を"zip_"としてますので、"zip"にリネームしてから解凍してください。