技術移転
✏️ Edit this page on GitHub
独立行政法人産業技術総合研究所では、研究所が保有する技術、ノウ・ハウ、ソフトウエア等の技術移転推進しております。 RTミドルウエア関連の技術移転を希望される場合は、下記担当者までご連絡をいただくか、産総研イノベーション推進本部・知的財産部へご連絡ください。
連絡先
 国立研究開発法人産業技術総合研究所
 インダストリアルCPS研究センター ソフトウェアプラットフォーム研究チーム
 安藤 慶昭
 〒305-8568 茨城県つくば市梅園1-1-1 中央第2
 TEL: 029-861-5981 FAX: 029-861-5971
 email: n-ando <at> aist.go.jp
特許
- 特許第4910122号
- 発明の名称:コンポーネント化制御システム
- 特許権者:東京都千代田区霞が関1-3-1 独立行政法人産業技術総合研究所
- 発明者:末廣尚士、北垣高成、神徳徹雄、尹祐根、安藤慶昭
- 出願番号:特願2004-001562
- 出願日:平成16年1月7日
- 登録日:平成24年1月27日
技術移転対象ソフトウエア
| 名称 | 管理番号 | 登録日 |
|---|---|---|
| OpenRTM-aist-2.0系ソフトウエア | ||
| OpenRTM-aist-2.0 | 2023PRO-2940 | 2023/04/07 |
| OpenRTM-aist-Java-2.0 | 2023PRO-2944 | 2023/04/07 |
| OpenRTM-aist-Python-2.0 | 2023PRO-2951 | 2023/04/18 |
| RTCBuilder 2.0 | 2023PRO-2945 | 2023/04/07 |
| RTSystemEditor 2.0 | 2023PRO-2946 | 2023/04/07 |
| OpenRTM-aist-1.2系ソフトウエア | ||
| OpenRTM-aist-1.2 | 2023PRO-2939 | 2023/04/07 |
| OpenRTM-aist-Java-1.2 | 2023PRO-2941 | 2023/04/07 |
| OpenRTM-aist-Python-1.2 | 2023PRO-2950 | 2023/04/18 |
| RTCBuilder 1.2 | 2023PRO-2942 | 2023/04/07 |
| RTSystemEditor 1.2 | 2023PRO-2943 | 2023/04/07 |
| OpenRTM-aist-1.1系ソフトウエア | ||
| OpenRTM-aist-1.1 | H26PRO-1624 | H26.02.19 |
| OpenRTM-aist-Java-1.1 | H26PRO-1625 | H26.02.19 |
| OpenRTM-aist-Python-1.1 | H26PRO-1626 | H26.02.19 |
| RTCBuilder 1.1 | H26PRO-1627 | H26.02.19 |
| RTSystemEditor 1.1 | H26PRO-1628 | H26.02.19 |
| OpenRTM-aist-1.1 C++版テストプログラム | H29PRO-2127 | H29.10.16 |
| OpenRTM-aist-1.1 Python版テストプログラム | H29PRO-2128 | H29.10.16 |
| OpenRTM-aist-1.1 インストーラ作成プログラム | H29PRO-2129 | H29.10.16 |
| rtshell 4.0 | H28PRO-1977 | H28.4.28 |
| OpenRTM-aist-1.0系ソフトウエア | ||
| OpenRTM-aist-1.0 | H22PRO-1089 | H22.02.05 |
| TOPPERS版OpenRTM-aist-1.0 | H26PRO-1623 | H26.02.19 |
| OpenRTM-aist-Java-1.0 | H22PRO-1164 | H22.07.13 |
| OpenRTM-aist-Python-1.0 | H22PRO-1163 | H22.07.13 |
| RTCBuilder 1.0 | H22PRO-1161 | H22.07.13 |
| RTSystemEditor 1.0 | H22PRO-1162 | H22.07.13 |
| OpenRTM-aist-0.4系ソフトウエア | ||
| OpenRTM-aist-0.4.0 for Java | H20PRO-819 | H20.01.31 |
| RtcTemplate on Eclipse | H19PRO-696 | H19.05.30 |
| OpenRTM-aist-0.4.0 | H19PRO-693 | H19.05.09 |
| RtcLink on Eclipse | H19PRO-627 | H18.12.18 |
| RtcLink on Eclipse 0.3.0 | H19PRO-623 | H19.01.26 |
RTMSafety
以下のものは株式会社セックよりRTMSafetyとして販売されています。
| 名称 | 管理番号 | 登録日 |
|---|---|---|
| 高信頼RTミドルウエア | ||
| Dependable RTM | H24PRO-1434 | H24.09.14 |
RaspberryPi用拡張基板PiRT-Unit
| 名称 | 管理番号 | 登録日 |
|---|---|---|
| RaspberryPi用拡張基板PiRT-Unit | H25PRO-1526 | H25.07.01 |
| XFinder | H26PRO-1644 | H26.03.07 |
技術移転例
astah* SysML-RTM連携
- 移転先:株式会社チェンジビジョン
- 製品名:astah* SysML-RTM連携プラグイン
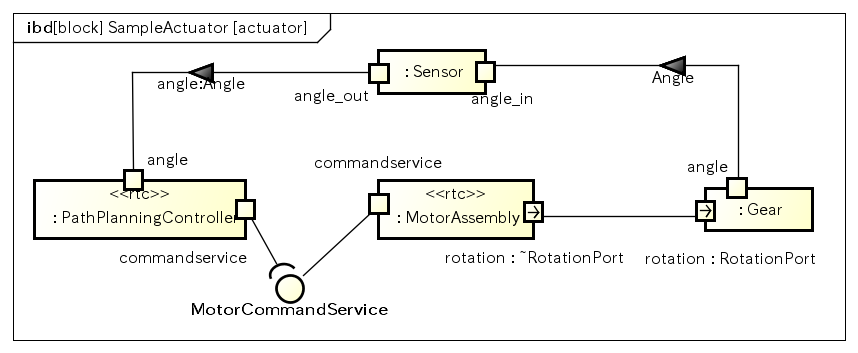
astah* SysML-RTM連携プラグインは、株式会社チェンジビジョンのSysMLツール astah* を用いてモデリングしたSysMLモデル設計をOpenRTMのRTコンポーネント設計仕様 (RTCProfile) 、システム設計仕様 (RTSProfile)として生成、変換するプラグインです。
SysML内部ブロック図上に存在するパートから RTCプロファイル 、RTSプロファイル を生成し OpenRTM-aist が提供するOpenRTPと連携することで、Robot Technologyコンポーネント(RTコンポーネント)のソースコードのひな形の作成や、ロボットシステムに含まれるコンポーネントとその接続関係の復元を実現します。
RTMSafety
RTMSafety(RTMセーフティ)は、ロボットの安全関連系への実装を想定し、機能安全の国際規格であるIEC 61508の認証を取得した世界初のロボット用ミドルウェアです。高い信頼性や安全性が要求されるロボットにおいて、開発コストの低減や、開発期間の短縮に貢献します。 (上記Webページより。)
RTMSafetyはOMG RTC標準のうちLightweightRTC規格を満たすC言語による実装であり、機能安全規格 IEC61508 が定めるソフトウエア開発基準に準拠した信頼性の高い実装です。機能安全規格を満たすためOpenRTM-aistにくらべ機能的な制約があり、またOpenRTM-aistとは直接の互換性はありませんが、ブリッジを用いることにより、安全関連系をRTMSafetyで、非安全関連系をOpenRTM-aistで実装することが可能です。信頼性の要求される複雑なロボットアプリケーションに対して、RTMSafetyによる信頼性の確保と、OpenRTM-aistによる柔軟性の高いシステム構築を両立することが可能です。
Pattern Weaver for RT-Middleware
Pattern Weaver for RT-Middlewareは、「RT-Middleware」に対応した初めてのUMLモデリングツールです。 RT-Middleware上で動作するRTコンポーネントの設計及び開発をUMLモデリングツールを用いてシームレスに行うことができます。 UMLモデリングツールPattern Weaver上で作成したRTコンポーネントのモデルからコードを自動生成することができ、RTコンポーネントの開発を強力にサポートします。 その他ロボット構築には最適な機能を満載しています。
KEK高エネルギー加速器研究機構DAQシステム
- 移転先:高エネルギー加速器研究機構
- 製品名:DAQ-Middlewre
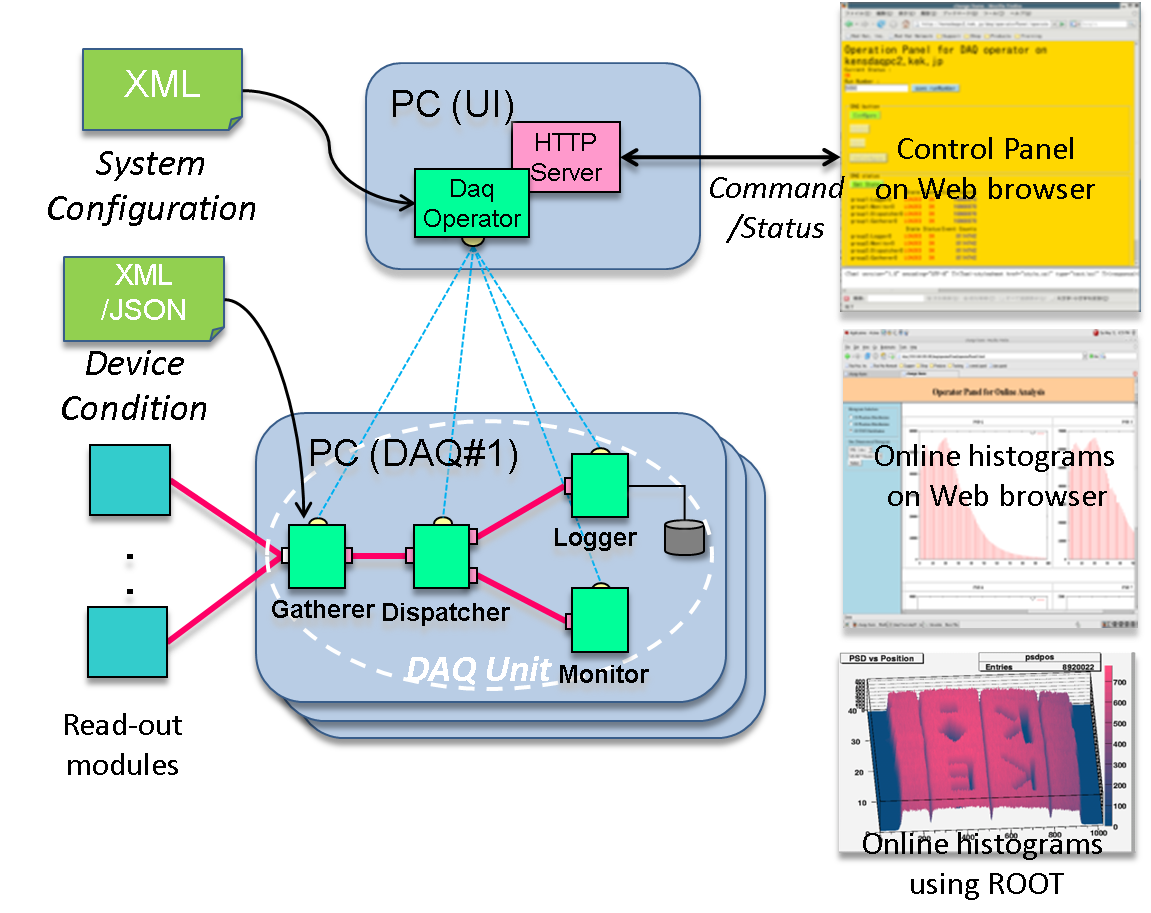
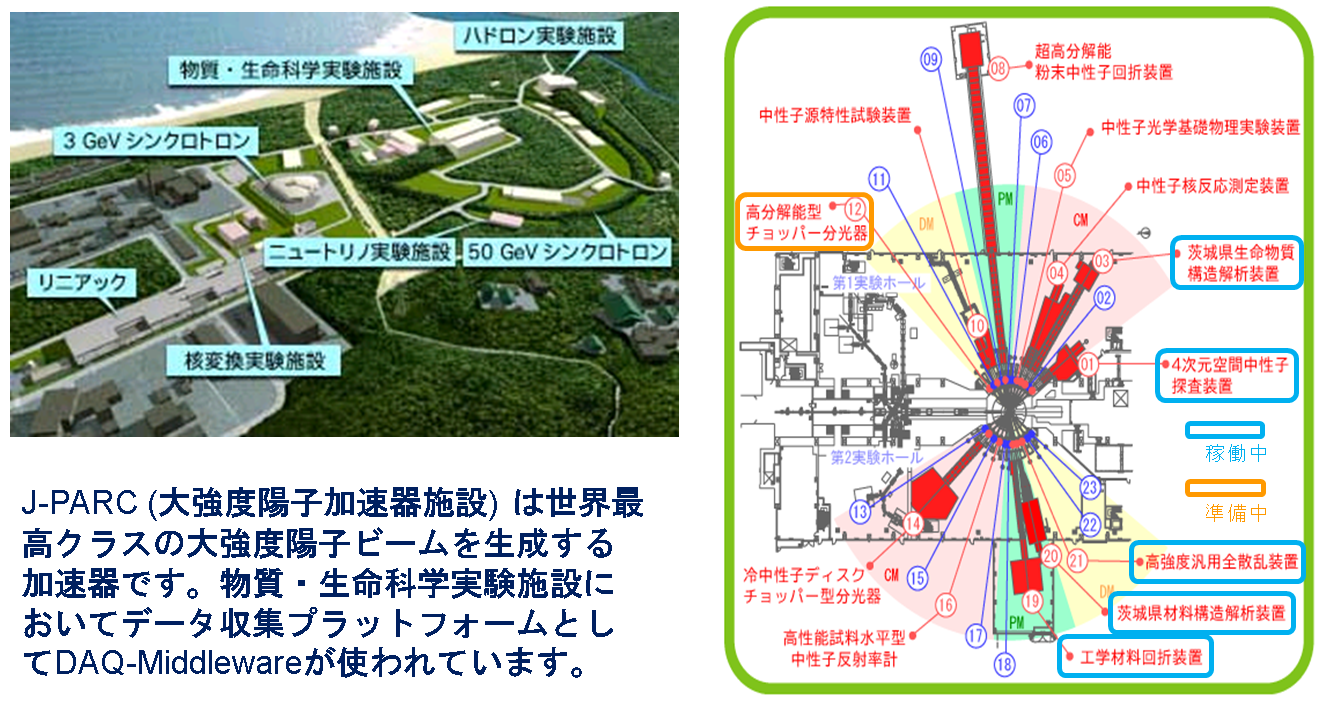
DAQ-Middlewareは汎用のネットワーク分散データ収集システムの構築を容易にするソフトウェアフレームワークです。 加速器等の検出器からのデータを収集、解析、可視化システムを柔軟かつ容易に構築するためのコンポーネントおよびツール群が提供されています。