産総研オープンラボ2013
✏️ Edit this page on GitHub
#contents
#clear
開催報告
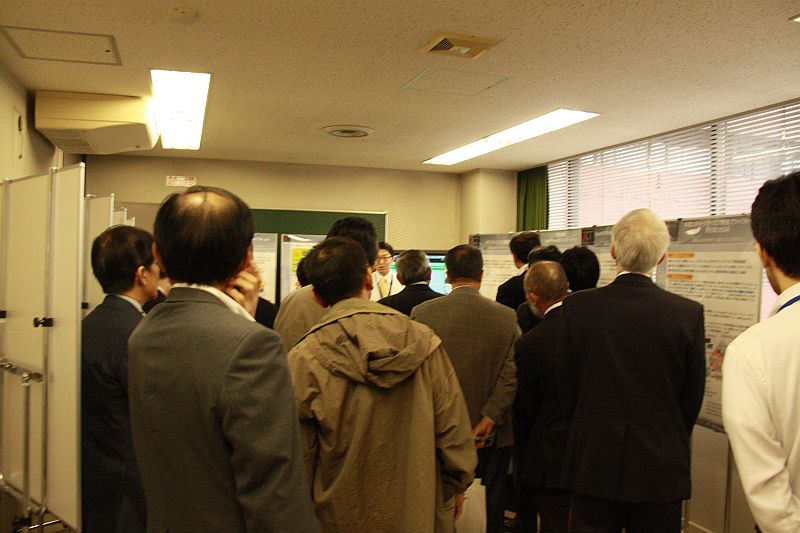
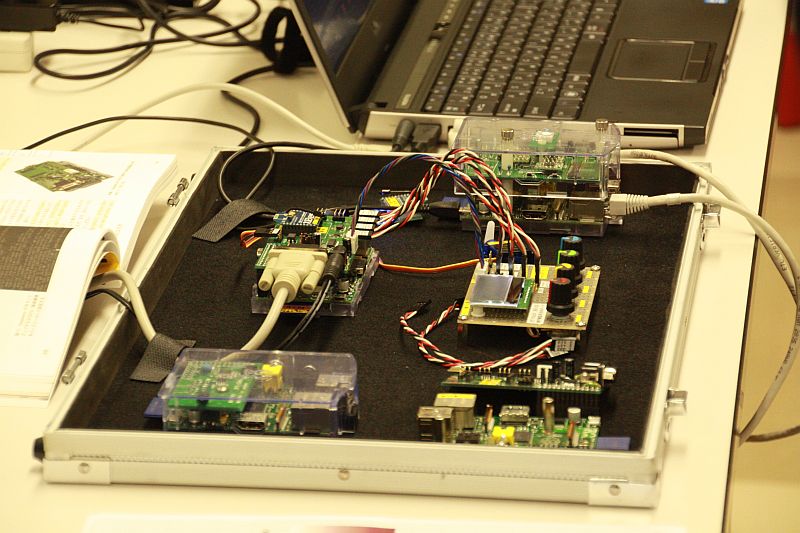
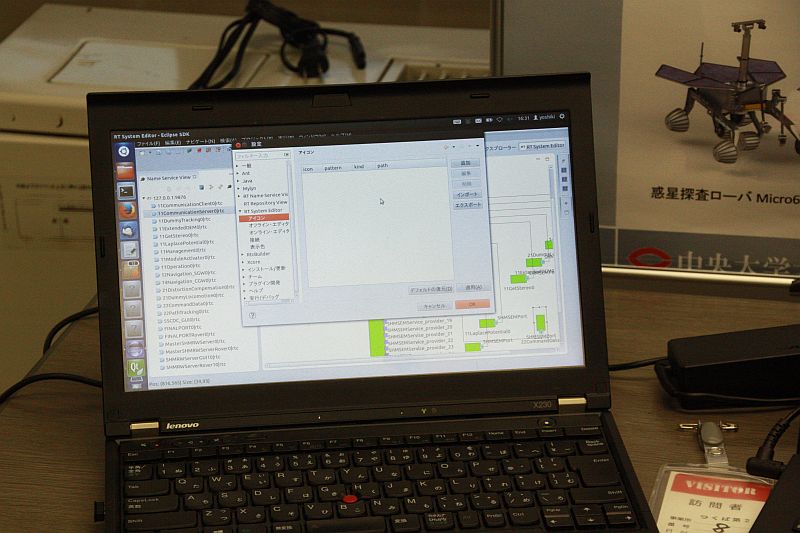
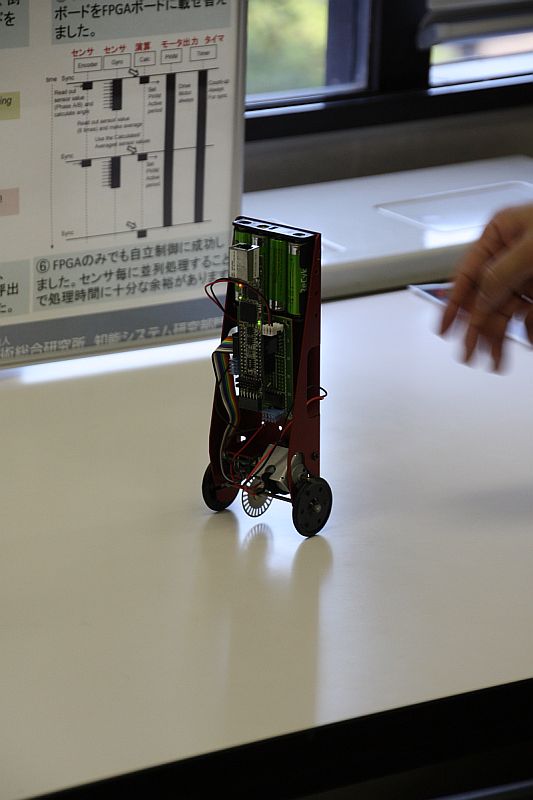
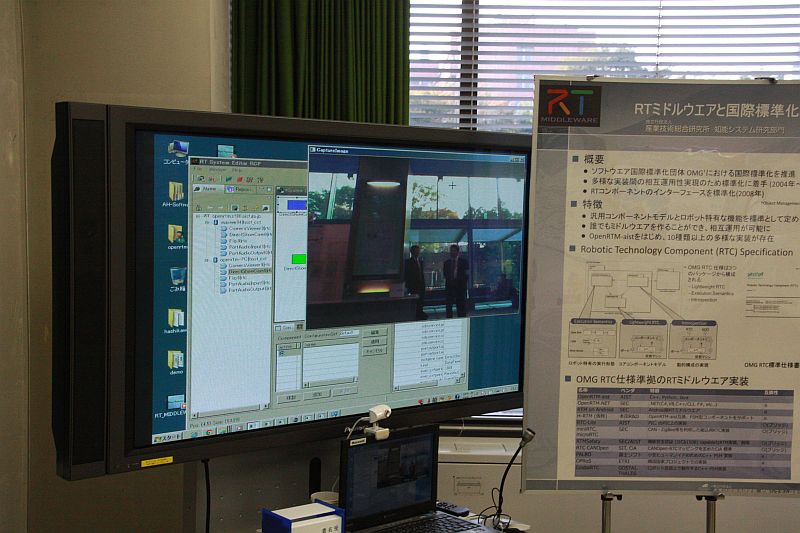
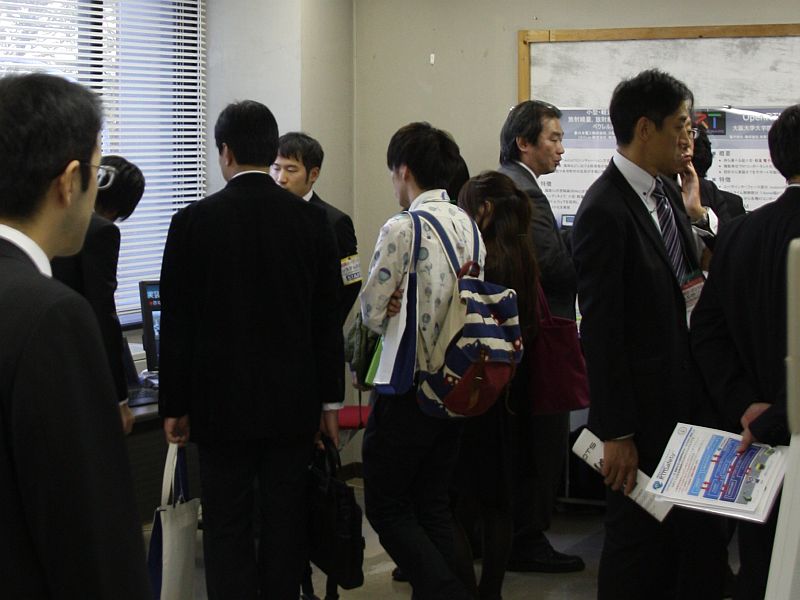
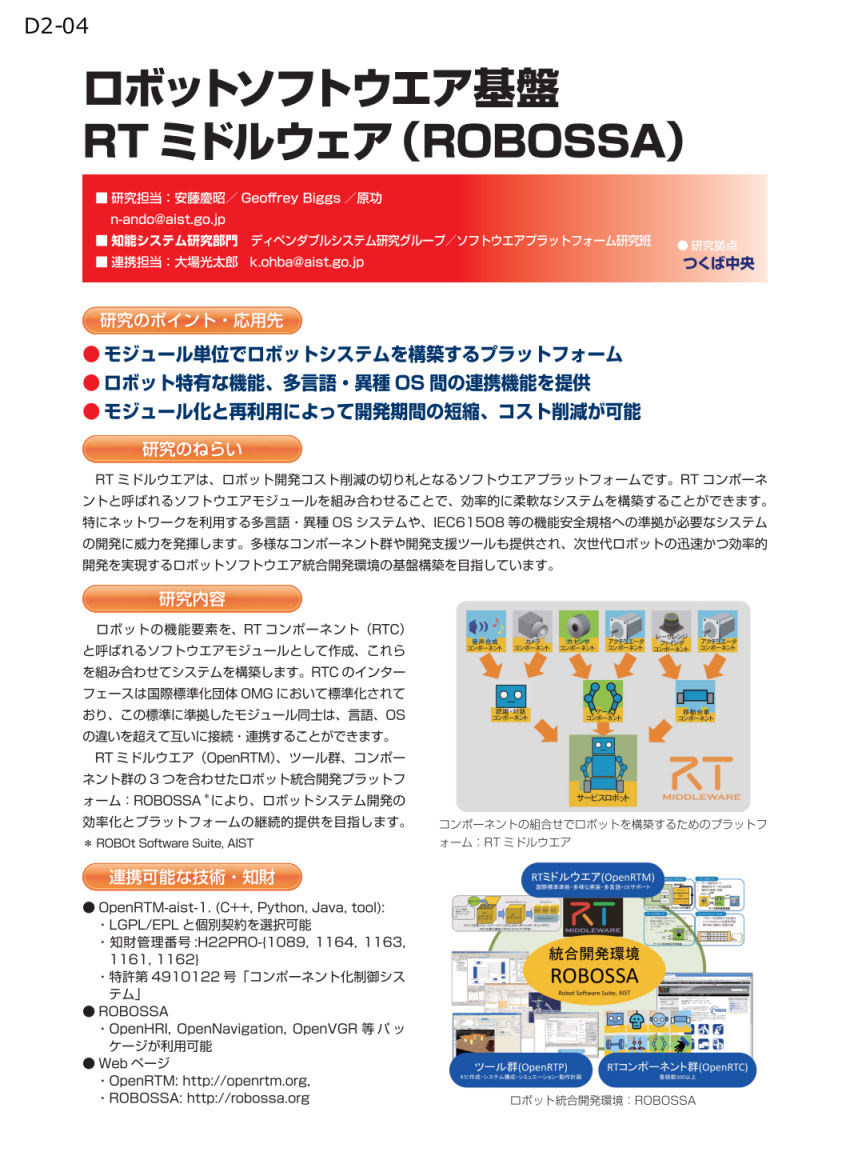
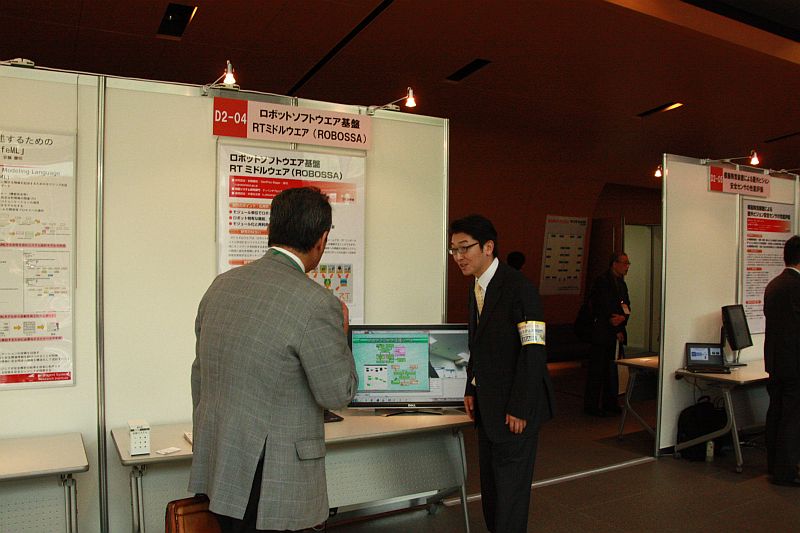
産総研オープンラボが10月31日(木)~11月1日(金)の日程で、産総研つくばセンターにて行われました。 RTミドルウエアについては「D2-04 ロボットソフトウエア基盤:RTミドルウエア(ROBOSSA)」としてパネル展示およびラボ見学を行い多くのご来場者の皆様にご覧いただきました。なお、ラボ見学ではRTミドルウエアを利用していただいている大学、企業様による展示も行われ活発な意見交換も行われました。様子についてはページ下部の写真をご覧ください。
会期・場所
- 会期:2013年10月31,11月1日
- 10月31日(木) 10:00~17:00(受付開始は9:30)
- 11月 1日(金) 10:00~16:30(受付開始は9:30)
- 場所:
- 独立行政法人 産業技術総合研究所 つくばセンター
- 対象:
- 産業界、大学、公的研究機関等の皆様
- 参加費:
- 無料
- 交通機関:
- つくばエクスプレス「つくば駅」(秋葉原から快速45分)より無料バスを運行予定
- 公式Webページ
主な当部門(知能システム研究部門)の展示:
RTミドルウエア関連の展示は太字にて示してあります。 (ラボ見学有)と記載のある展示は、個別の展示があります(予約制)。それ以外は、メイン会場でのパネル展示のみとなります。 当日でもラボ見学予約は可能ですが、定員がありますので事前のご予約をおすすめします。
- D2-01 生活支援ロボット安全検証センター [第2会場]【ライフ・イノベーション】
- D2-02 認証可能なロボットプロトタイプの開発 [第2会場]【ライフ・イノベーション】
- D2-03 認証可能なロボットソフトウェア開発技術 [第2会場]【ライフ・イノベーション】
- D2-04 ロボットソフトウエア基盤:RTミドルウエア(ROBOSSA) [第2会場] ラボ見学あり【ライフ・イノベーション】
- D2-05 模擬降雪装置による屋外ビジョン安全センサの性能評価 [第2会場]【ライフ・イノベーション】
- D2-06 連結型モビリティの開発 [第2会場]【ライフ・イノベーション】
- D2-07 モビリティロボットによる移動支援サービスと3次元環境構築 [第2会場] ラボ見学あり【ライフ・イノベーション】
- D2-08 小型移動検査ロボットDIR-3 - 遠隔操作で狭い場所や危険な場所を調査 - [第2会場]【ライフ・イノベーション】
- D2-09 Intelligent Robot(IR)コミュニケータ [第2会場]【ライフ・イノベーション】
- D2-10 単眼カメラとマーカによる安価・高精度な位置姿勢計測システム [第2会場] 【ライフ・イノベーション】
- D2-11 高速形状計測 [第2会場] ラボ見学あり 【ライフ・イノベーション】
- D2-12 生活支援ロボットのコスト・ベネフィット分析 [第2会場]【ライフ・イノベーション】
- D2-13 看護負担軽減のための支援技術の開発 [第2会場]【ライフ・イノベーション】
- D2-14 住環境RTリビングラボ [第2会場] ラボ見学あり【ライフ・イノベーション】
- D2-15 生活状況把握のための行動計測センサ [第2会場]【ライフ・イノベーション】
- D2-16 異常音検知による音響監視技術 [第2会場]【ライフ・イノベーション】
- D2-17 Shared List: iOSデバイスとクラウドのデータ共有 [第2会場]【ライフ・イノベーション】
- D2-18 ヒューマンコンピュテーションを利用したビッグデータ解析手法 [第2会場]【ライフ・イノベーション】
- D2-19 気仙沼~絆~プロジェクト [第2会場]【ライフ・イノベーション】
- D2-20 スマートフォンを用いた簡易型遠隔行動誘導システム [第2会場]【ライフ・イノベーション】
- D2-21 高所調査用ロボットシステム [第2会場]【ライフ・イノベーション】
- D2-22 ヒューマノイドロボットの未知環境における移動および作業 [第2会場]【ライフ・イノベーション】
- D2-23 拡張可能な仮想ロボット環境 Choreonoid [第2会場]【ライフ・イノベーション】
- D2-24 ヒューマノイドを用いた人間動作の再現とアシスト機器評価 [第2会場]【ライフ・イノベーション】
- D2-26 スナップジョイントを有するパーツのロボットによる組み立て [第2会場] ラボ見学あり【ライフ・イノベーション】
一般展示
RTミドルウエア:OpenRTM-aist
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
RTミドルウエア(OpenRTM-aist)はロボットシステムを容易に構築するためのソフトウエアプラットフォームです。ロボットの機能要素(センサ、アクチュエータ、アルゴリズム等)を、RTコンポーネントと呼ばれる単位でモジュール化し、その組み合わせでシステムを構成します。ミドルウエアには、モジュール化とその再利用を容易にするための機能が備わっており、ロボットシステムの開発期間の短縮、コストの削減に貢献します。 RTコンポーネントは、言語(C++、Java、Python)、OS(UNIX、Windows、MacOS X等)を問わず作成・動作が可能で、異言語・OS上のRTコンポーネント同士をネットワーク経由で容易に連携させることができます。RTミドルウエア(OpenRTM-aist)のインターフェース仕様は、産総研が中心となって策定されたOMG(Object Management Group)の国際標準:RTC (Robotic Technology Component)仕様に準拠しています。OpenRTM-aistは今年のロボット大賞2007 ソフトウエア・部品部門優秀賞受賞ソフトウエアです。
特徴
- ロボットをモジュール単位で容易に構築するソフトウエアプラットフォーム
- モジュール化と再利用によって開発期間の短縮、コスト削減が可能
- ロボット特有なソフトウエア機能、異言語・異OS間で連携する機能を提供
OpenRTM-aistツール(RTCBuilder・RTSystemEditor)
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
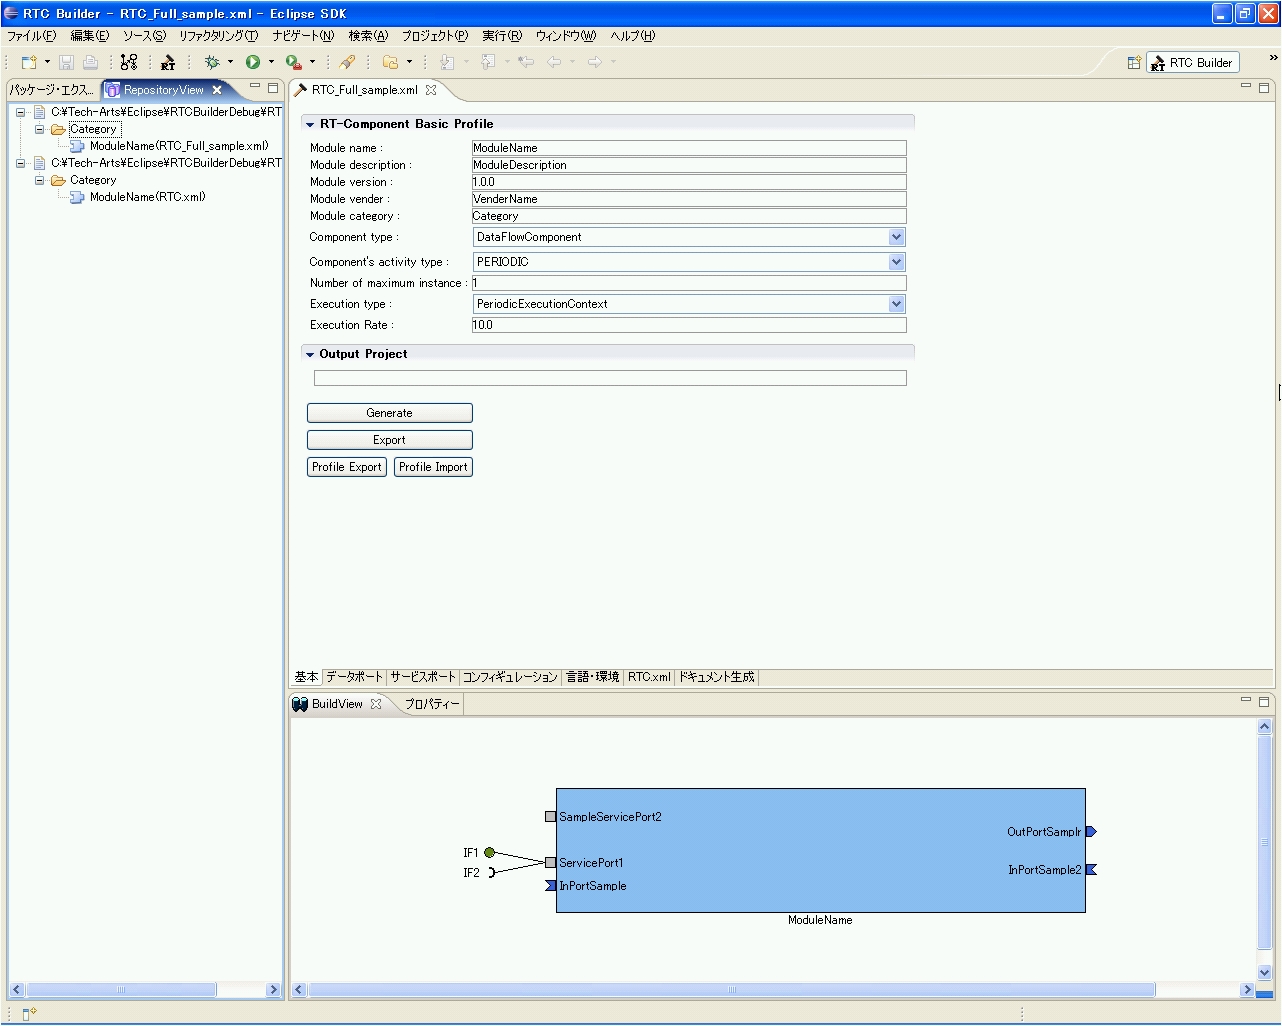
現在、NEDO「次世代ロボット知能化技術開発プロジェクト(通称:知能化プロジェクト)」(2007-2011)において、ロボットシステム開発のための統合開発プラットフォーム OpenRT Platform が開発されています。このソフトウエアプラットフォームは、OpenRTMをベースとし、多くのツール群(ツールチェーン)によりロボットの開発効率の向上を目指しています。 旧OpenRTMツール(RtcTemplate・RtcLink)も、OpenRT Platform ツールチェーンに取り込まれ、様々な機能追加・改良を行った RTCBuilder・RTCSystemEditor として新たにリリースされました。 本展示では、新しいツールの新機能・改良点などをご紹介します。
特徴
- RTCBuilder
- わかりやすいGUIで、コンポーネントの設計をより簡単に
- C++、Java、Python、C#のひな型コードを自動生成
- RTSystemEditor
- RTコンポーネントシステムを簡単に設計・操作可能
- 新機能・オフラインエディタ
OpenRTM-aistの開発環境のクラウド化
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
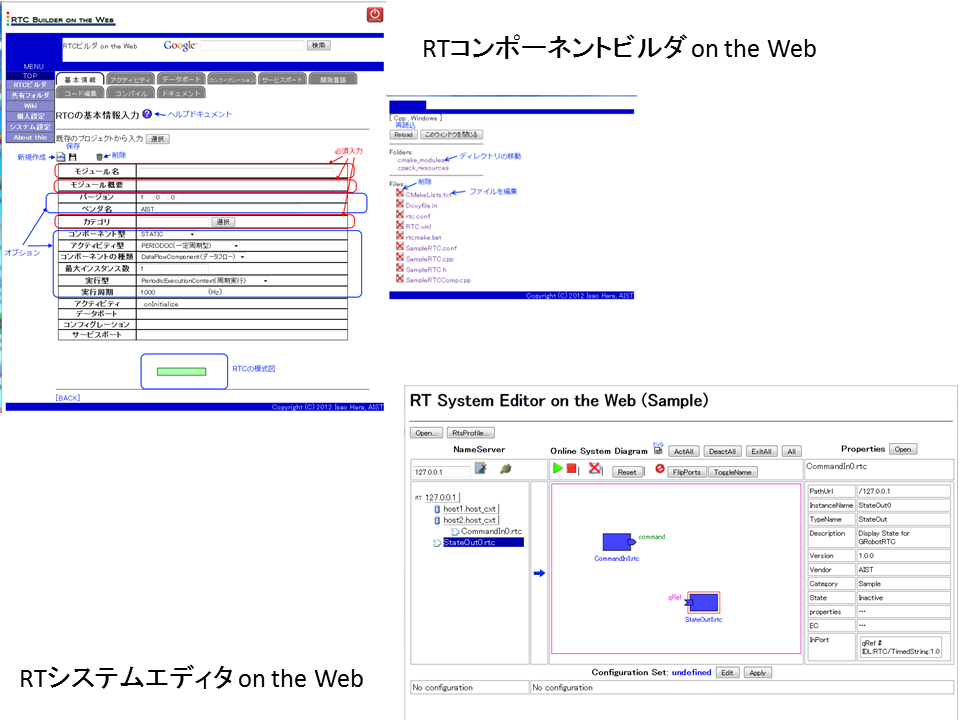
近年のインターネット環境の普及とHTML5やクラウドサービスの普及に伴い、Webブ ラウザのみで様々なソフトウェア開発もクラウドシステムとWebブラウザのみで実行 することが可能になってきています。 このようなWebブラウザを用いたシステム開発では、開発する計算機環境に依存する ことなく、継続的な開発が実施できるという利点があります。 そこで、RTコンポーネントおよびそれらを用いたロボットシステム開発のプロトタ イピングを容易にするために、既存の開発環境をWebブラウザ上に実装し、RTミドル ウェアの開発環境のクラウド化の取り組みを実施しています。
本展示では、Webブラウザのみで動作するRTコンポーネントビルダ(RTCBoW)とRTシ ステムエディタ(RTSEoW)を展示いたします。
特徴
- Webブラウザのみを用いたRTコンポーネント開発
- RTCBoWの簡易バージョン管理機能とリモートコンパイル機能
- HTML5を用いたインタラクティブなRTSEoW
- ゼロインストールの開発環境の実現
OpenRTM-aistシェルツール(rtshell)
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
OpenRTM-aist用のシステム構築ツールセットです。コマンドラインで個々のRTコンポーネントやRTシステムが制御でき、使い方によっては以下のような事も可能です。
- 通信中のDataPortに対してデータを読み書きし、オンラインデバッグを行う
- シェルスクリプトでのコンポーネントの管理を行う
- コンポーネントAの起動が終わったことを確認してからコンポーネントBを起動する
- 送信データのログを記録して再生する
以下のような理由で今までRTSystemEditorを使用する事ができなかった方にお勧めします。
- ロボットに搭載されたコンピュータのリソースが少ない
- リモートからRTSystemEditorで接続することができない
知能ロボットソフトウエア開発プラットフォーム:Robossa
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
ROBOSSAは、知能ロボットのソフトウェア開発を効率よく実施するための開発プラットフォームです。 知能ロボットに必要な様々な機能をRTコンポーネントと呼ばれるソフトウェアモジュール化するためのミドルウエア、開発ツール群および、次世代ロボットの基本的な機能の知能モジュール群とそのシステム例をオープンソースにて提供することで、次世代知能ロボットの研究開発基盤を簡便かつ低コストでの実現と、新技術への早期取り組みが可能な開発プラットフォームを目指しています。
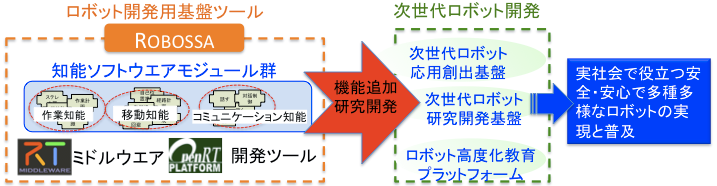
ROBOSSAはRTミドルウェア(OpenRTM-aist)とその開発ツール(OpenRTP-aist)オープンソースライセンスによる「作業知能」「移動知能」「コミュニケーション知能」の各知能モジュール群(OpenRTC-aist)の総称です。
OpenRTM-aist
分散オブジェクト指向に基づくモジュール型ソフトウェア開発環境とその実行環境。
OpenRTP-aist
RTコンポーネントの開発ツール群、ロボットアプリケーション開発におけるロボット動作の生成するツールおよび動作検証のためのシミュレータ等の開発ツール群
OpenRTC-aist
次世代ロボットの基本的な機能である「作業知能」、「移動知能」、「コミュニケーション知能」のRTコンポーネント群およびそれらの知能モジュールと市販ロボットを使った基本システム例。 このシステム構成に独自サービスや新規機能を付加することで次世代ロボットの応用基盤を容易に作成することが可能。
特徴
- ミドルウエア、開発ツール、コンポーネントのロボットソフトウエア開発基盤
- ロボットの機能別にオープンソース知能モジュールとシステム例をパッケージ化
- 次世代ロボットの研究開発における低コスト化と開発期間の短縮化に期待
OpenHRI
- 出展者: 産業技術総合研究所 知能システム研究部門
展示概要
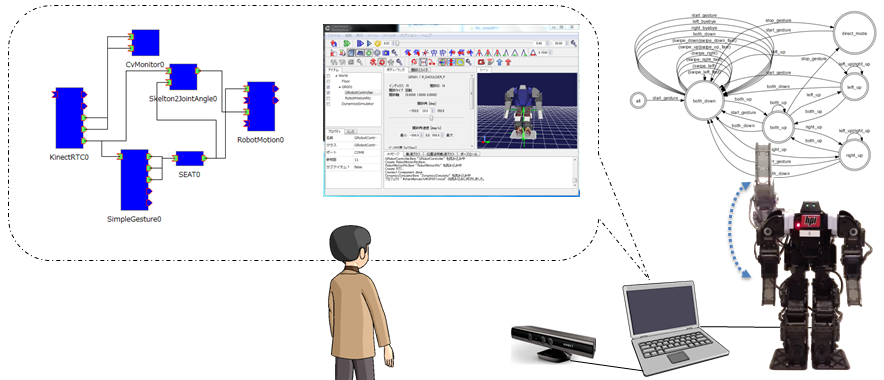
OpenHRIは、音声認識、音声合成、対話制御などのロボットのコミュニケーション 機能を実現するためのコンポーネント群です。
音声認識、音声合成のエンジンには、オープンソースソフトウェアで開発されてい るソフトウェアを用い、使いやすいコンポーネントとしてまとめています。
各コンポーネントのデータ型やモジュールの粒度などは、平成23年度までに実施さ れたロボット知能ソフトウェア技術開発プロジェクト(知能化PJ)でまとめられた 共通インターフェースに準拠して実装されています。
また、音声入力装置としてマイクロソフト社製のKINECTセンサを用いた、マイクロ ホンアレイの利用やジェスチャ認識機能のコンポーネントを加え、マルチモーダル 対話機能のコンポーネント群としてオープンソースライセンスによる開発、公開を 行っています。
本展示では、OpenHRIの機能概要とそれを使ったシステム例を展示いたします。
特徴
- オープンソースソフトウェアによる音声対話機能のコンポーネント群
- 音声認識、音声合成コンポーネント群は、知能化PJの共通インターフェースに準拠
- KINECTセンサを用いたジェスチャ認識などマルチモーダル対話機能コンポーネント
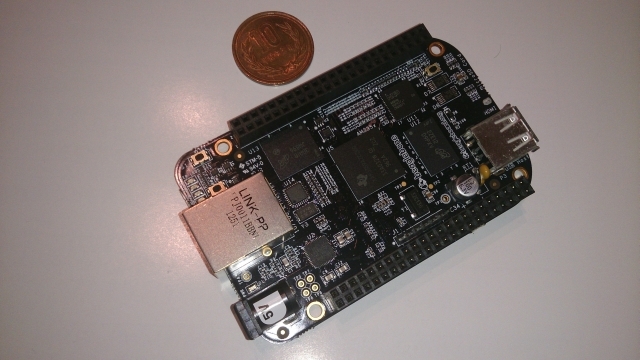
小型LinuxボードBeagleBone BlackにRTミドルウェアを簡単に導入できる仕組み
- 出展者: 筑波大学 連携大学院 産業技術総合研究所 知能システム研究部門
- 担当者: 村上青児
展示概要
最近スマートフォンの爆発的普及に伴って、高性能なARMアーキテクチャCPUが開発されている。 これに伴って、このような高性能なARMCPUを小型ボードにし、汎用IOピンを引き出し運用する流れがある。
これまで小型Linuxボードは省リソースで使いづらかったが、このような背景でリッチなスペックを有し、通常のLinuxOSが使える環境が整いつつある。
そこで、今回は最近発売された高性能なLinuxボードBeagleBone Blackにおいて、RTミドルウェアのインストール時間を劇的に短縮する仕組みを作ったので発表する。
特徴
- BeagleBone BlackにRTミドルウェアをシェルスクリプトひとつでインストールし、環境を整える。
- AngstromLinuxに実行ファイルの自動起動を行う仕組みを作ったので、電源を入れただけで運用できる。
- ネットワーク上に存在するBeagleBone BlackのMACアドレスを頼りにIPアドレスを返す仕組みを作ったのでSSHでのログインが楽になる
協力展示
RTミドルウェアを用いた遠隔移動ロボットシステムの開発
- 出展者: 中央大学 國井研究室
- 担当者: 古川優,松井芳樹
展示概要
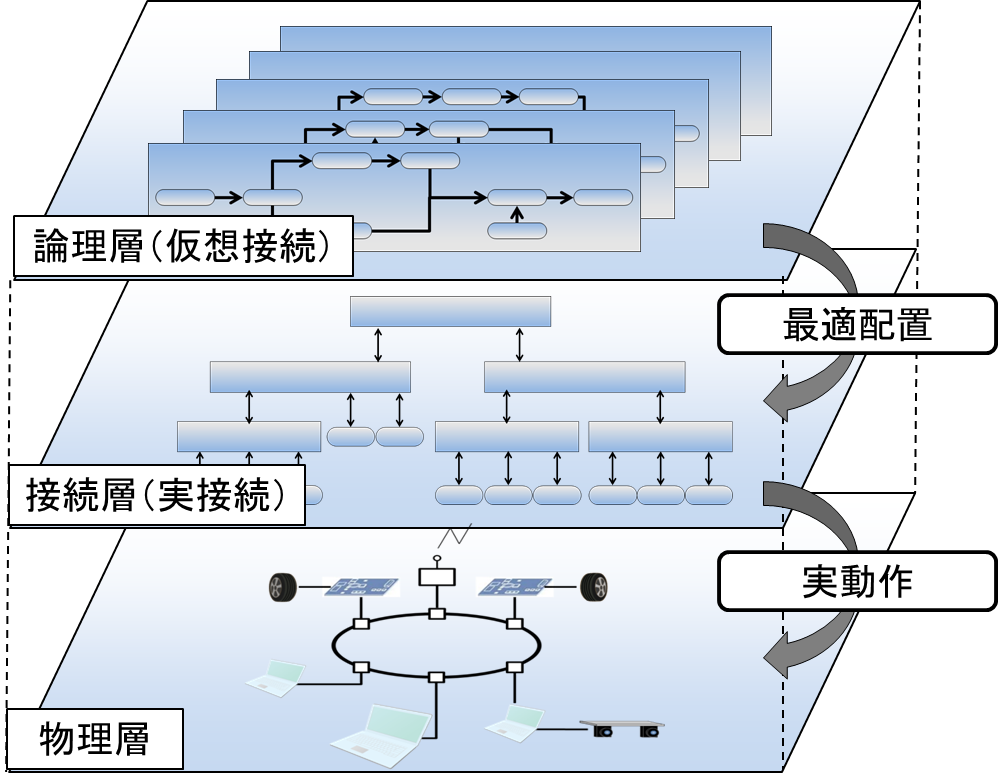
「3層構造型アーキテクチャ」に基づいた遠隔移動ロボットのソフトウェアシステムを、RTミドルウェアを用いて実現します。本アーキテクチャは大規模複雑化するロボットシステムを柔軟に開発・運用するためのものであり、データベースを用いてモジュール同士を仮想的に接続する特徴を持っています。本研究ではロボットの各機能をRTミドルウェアのコンポーネントとしてモジュール化し、それらをDNM(Database Node Module)と呼ばれるデータベースに接続し管理することでアーキテクチャの実現を図ります。また、通信専用モジュールを用いてシステム間を接続することで3G回線等を用いた遠隔制御機能を実現します。
特徴
- RTミドルウェアを用いてロボットシステムの各機能要素をソフトウェアモジュール化
- 論理層ではユーザビリティを考慮し柔軟に動作ロジックの構築を行う事ができる
- 接続層ではデータベースノードモジュールを用いてデータ透過性や効率的なモジュール管理を実現
- 物理層では各ハードウェアがネットワークを介し接続され、これらは物理的制限なしにソフトウェアによって変更できる
- 共有メモリを用いた高速なコンポーネント間通信が可能
RaspberryPiの拡張ボードの紹介
- 出展者: 有限会社ウィン電子工業
展示概要
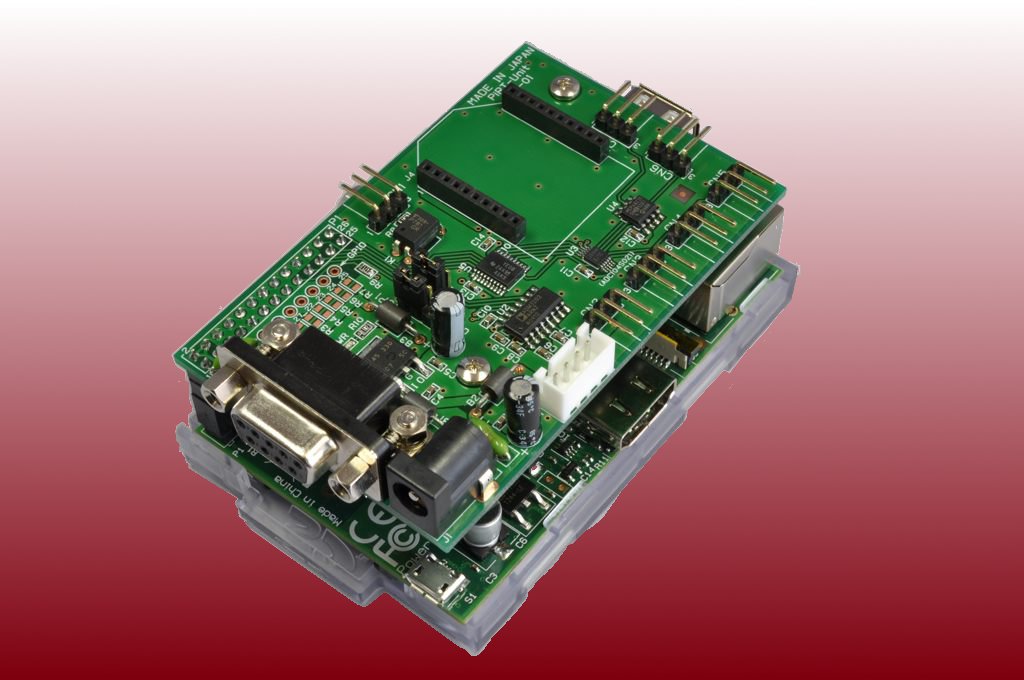
RaspberryPiを拡張するボード(PiRT-UintとSPI-CAN変換ボード)を紹介します。
- PiRT-Uint
- RaspberryPiの入出力を拡張するボード
- AD、DA、I2C、PWM、RC232C/XBee
- 「千葉ものづくり認定製品」
- SPI-CAN変換ボード
- RaspberryPiのSPIをCAN通信に変換するボード
特徴
DAQ-Middleware
- 出展者: 大学共同利用機関法人 高エネルギー加速器研究機構
- 担当者: 千代浩司、濱田英太郎、井上栄二
展示概要
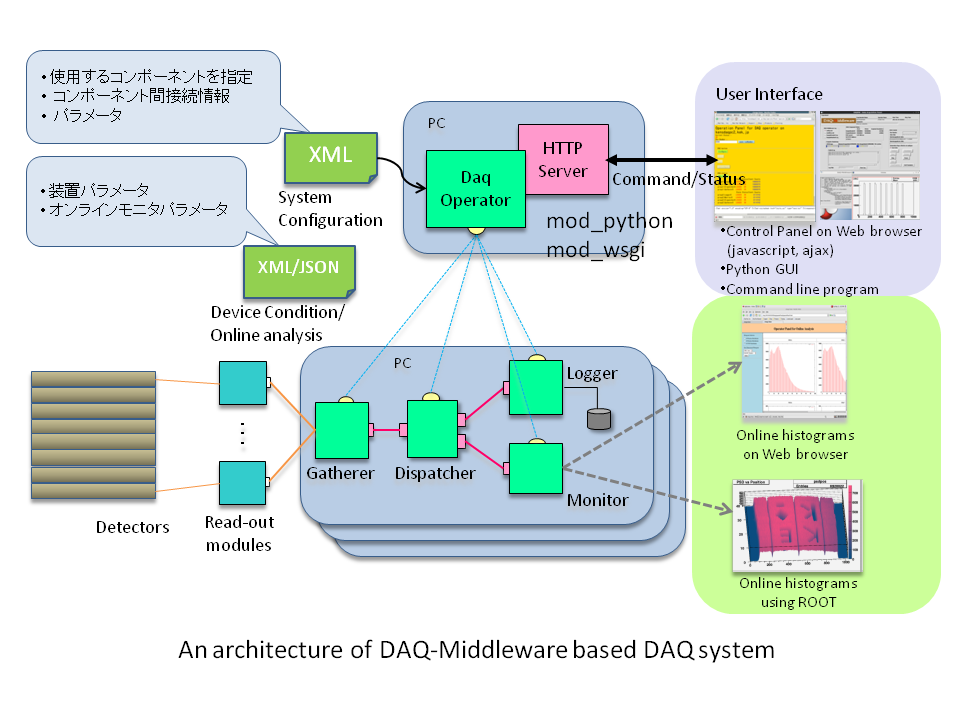
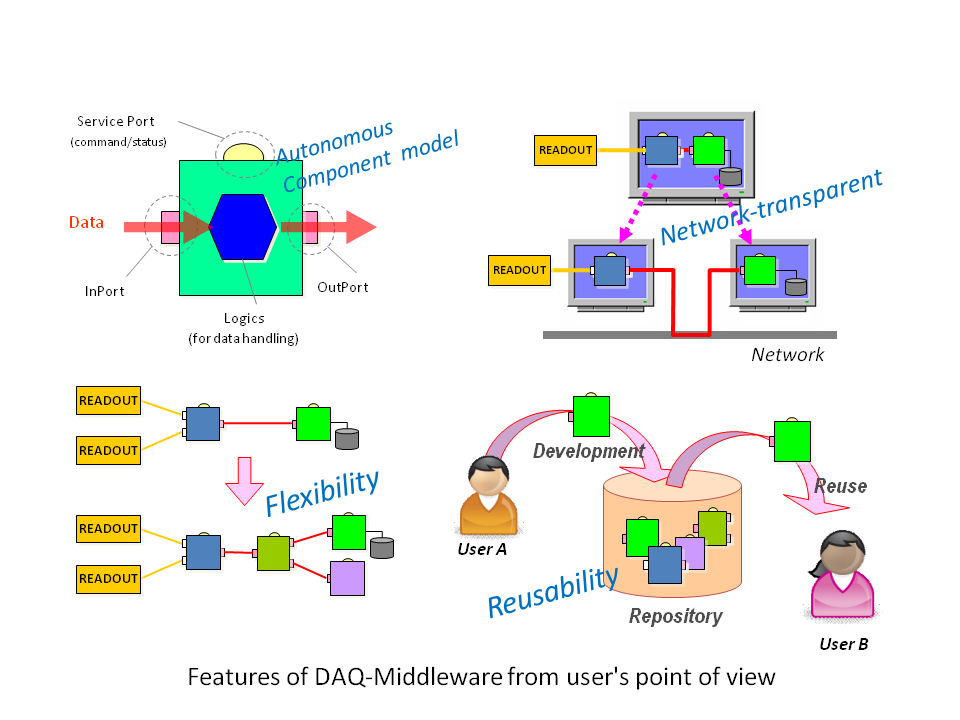
DAQ-Middlewareは高エネルギー加速器研究機構(KEK)や大強度陽子加 速器施設(J-PARC)等の実験で使われているデータ収集システム(DAQ システム)でOpenRTM-aistを基盤としています。RTコンポーネントを 拡張したDAQコンポーネントによる汎用で柔軟なDAQシステム構築が 可能です。 現在J-PARC物質・生命科学実験施設(茨城県東海村)、CANDLES(岐阜 県飛騨市神岡地下実験室)などの実験装置で稼働中の他、各種検出器、 センサーテストベンチとして使われています。
特徴
- RTコンポーネントに実験データ収集機能を追加したDAQコンポーネントを開発
- DAQオペレータコンポーネントによりDAQコンポーネントを制御
- XMLによるDAQシステム構成を記述
- Webブラウザによるラン制御、モニター
RTC-CANopen
- 出展者: 芝浦工業大学 水川研究室
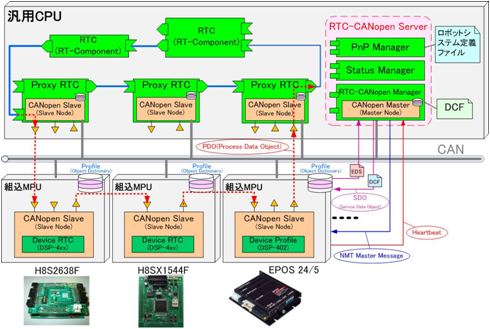
RTC-CANopenとは、安全バスシステムとして広く使用されているCANopenの特徴を取り入れた組込み向けのRT-Middlewareです。 RTC-CANopenは、ネイティブバスであるCANを介して接続される各種デバイスと汎用PC上のEthernetで接続されるデバイスやアルゴリズムと相互に接続することが可能となっているうえに、PnP機能をサポートしており柔軟なロボットシステムの構築が可能です。 RTC-CANopenはRenesas社製のSHシリーズ、H8SXといったマイコンやMaxon社製EPOSなどのCANopen準拠製品に適用することが可能です。
 (リンク切れです)
特徴
- 既存のCANopen製品が使用可能
- ハードウェアとソフトウェアの再利用性が向上
- PnP機能をサポート
- CANバスを利用した安全バスシステム
- 組込み向けRT-Middleware
小型・軽量・低コストで放射線量,放射能濃度を測定可能なベクレルカウンター
- 出展者: 新日本電工株式会社 大阪大学 大学院工学研究科 I.S.C.Lab.株式会社 株式会社 グローバルアシスト
- 担当者: 株式会社 グローバルアシスト 坂本 武志
展示概要
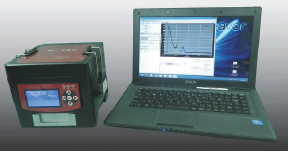
手軽に高性能な放射線計測の実現を目的として,小型・軽量で,核種(Cs137,Cs134)毎の放射線量と 濃度を測定可能な測定器(H-SRBC:スマートベクレルカウンター)をRTミドルウェア技術を利用して 開発しました.この測定器により,給食センターや各市町村の住民が手軽に使用し,広範囲な 安全安心の確保に寄与できることを目指しております.
特徴
- 高感度・高分解能を実現
- ハンディタイプ,小型・軽量化を実現
- 各種ネットワークプラットフォームへの対応が可能なシステムの実現
- 低コスト化を実現
モデルベース・ロボット開発環境「ZIPC-RT」
- 出展者: キャッツ株式会社
展示概要
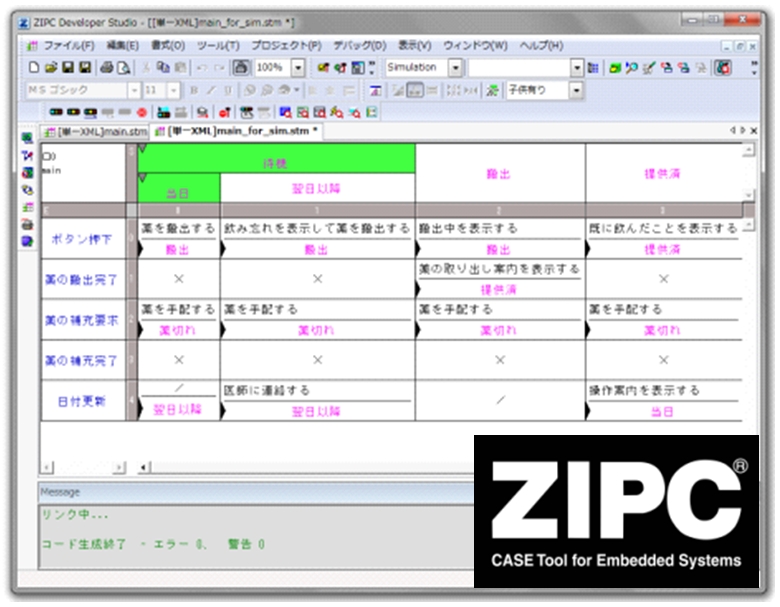
高品質なロボットを開発するための設計手法とツールを紹介します。
特徴
- 高品質なロボットを開発するためのモデルベース開発環境
- 状態遷移表設計で「いつ・何が起きたら・どうする」を網羅
- シミュレーション検証で仕様の妥当性をレビュー
- 状態遷移表からCコードを自動生成
- RTMミドルウェアと連携して実機で設計網羅を確認
RTMSafety - 機能安全対応RTミドルウェア
- 出展者: 株式会社セック
展示概要
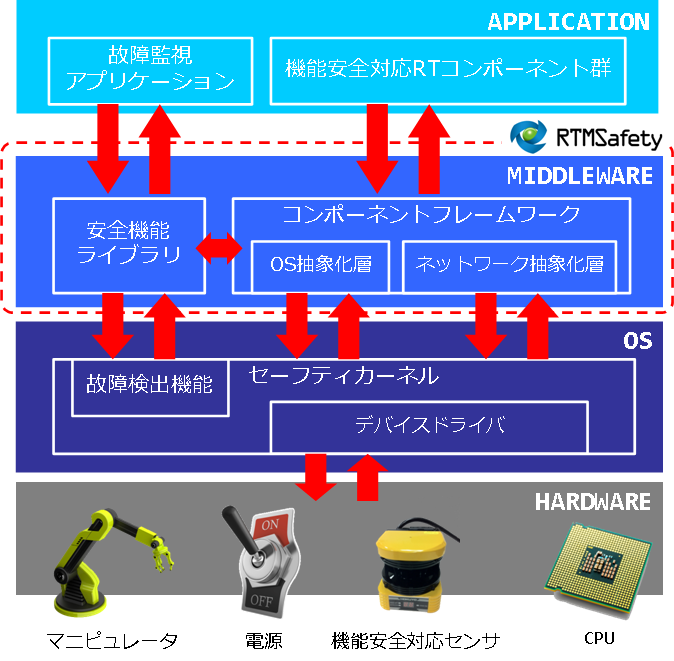
RTMSafety(RTMセーフティ)は、ロボットの安全関連系への実装を想定し、機能安全の国 際規格であるIEC 61508の認証を取得した世界初のロボット用ミドルウェアです。高い信 頼性や安全性が要求されるロボットにおいて、開発コストの低減や、開発期間の短縮に貢 献します。
特徴
- 世界初の安全コンセプトをもったロボット用ミドルウェア
- IEC 61508 SIL3 Capableの認証取得
- 高い信頼性と安全性が要求されるロボット開発において、コストの低減と期間の短縮に貢献
RTM on Android - Android対応RTミドルウェア
- 出展者: 株式会社セック
展示概要
RTM on Androidは、Android OSに対応したRTミドルウェアです。 RTM on Android を用いることで、ロボットやセンサがAndroid端末と連携するシステムを 迅速かつ安価に作成することが可能になります。
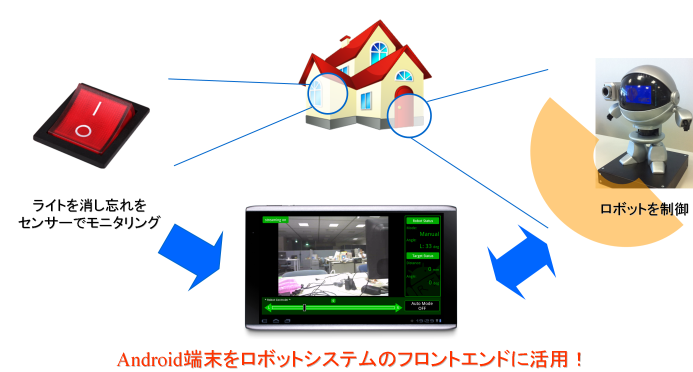
特徴
- Android OSに対応したRTミドルウェア実装
- Android上でRTコンポーネントを開発することができます。
- コンポーネント指向開発によりシステムの保守性、再利用性、拡張性が向上します。
- OMGの国際標準規格であるRTC Specificationに準拠
- OpenRTM-aist-1.0と連携することが可能です。
- RTミドルウェアを使用した既存ロボット/センサが利用できるため、開発コストを下げ、開発期間を短くすることができます
FPGAをCORBAオブジェクトにする ~ JavaRockによるハードウェアORBエンジン
- 出展者: 宇都宮大学大学院工学研究科情報システム科学専攻
展示概要
ユーザが任意のディジタル回路をプログラム可能な、FPGA(Field Programmable Gate Array)の大容量化・低価格化が進みつつあります。 機能が書き換え可能なLSIチップであるFPGAを導入する事で、リアルタイムの画像認識処理と制御処理の統合など、今後のロボットの開発における自由度が大幅に上がることが期待できます。
本展示においては、FPGA上で動作するCORBA実装(ORBエンジン)について紹介します。 FPGA上のソフトコア(MicroBlaze)で動作するソフトウェア版(C言語)のORBエンジンは、産総研で開発され既にオープンソースとして公開されています。 今回は、新たにJavaRockというハードウェア合成ツールを用いてORBエンジンを実装し、CORBAの通信プロトコル処理をより高速化(1.5ms→0.2ms)したハードウェアORBエンジンを用いたデモを展示します。
今後、RTミドルウェア環境にORBエンジンを用いたFPGAを参加させることで、ロボット開発力向上が期待されます。
展示パネル
オープンラボの様子
 (リンク切れです)