
産総研オープンラボ2010
✏️ Edit this page on GitHub#contents #clear
開催概要
- 会期:2010年10月14,15日
- 14日(木) 10:00~17:00
- 15日(金) 10:00~16:30
- 場所:
- 独立行政法人 産業技術総合研究所 つくばセンター
- 対象:
- 産業界、大学、公的研究機関等の皆様
- 主な当部門の展示:
- I-57 ロボットのための音響シミュレータ
- I-58 屋内外をシームレスに自律走行する車いす
- I-59 協調走行する車いす ( I-58 と共同開催)
- I-60 生活支援ロボットの安全性検証用試験装置の開発
- I-61 生活支援ロボットのリスクアセスメントと機能安全
- I-62 メンタルコミットロボット「パロ」
- I-63 作業技能構築法:ヒューマノイドロボットHRP-2による精密な操作
- I-64 ハンドアイによる日用品の把持と簡便な複数カメラの較正法
- I-65 ビンピッキングをめざした管状物体3次元位置姿勢推定技術
- I-66 ロボットソフトウェア基盤:RTミドルウェア
- I-67 上肢に障害のある人の生活を支援するロボットアーム RAPUDA
- I-68 応急措置のための遠隔行動誘導システム
- I-69 人と共存するアンドロイドロボット「アクトロイド-F」
- I-70 ヒューマノイドの視覚を用いた能動的な物体モデリング
- I-71 VocaListenerで歌うサイバネティックヒューマンHRP-4C未夢
- I-72 障害者の自立を支援する住環境モデル
- 参加費:
- 無料
- 事前登録:
- ホームページからの事前来場登録(来場申し込み)とラボ事前予約が必要となります。
- 交通機関:
- つくばエクスプレス「つくば駅」(秋葉原から快速45分)より無料バスを運行予定
- 公式Webページ
展示内容
RTミドルウエア関連の展示は以下のとおりです。
- I-66 ロボットソフトウェア基盤:RTミドルウェア
RTミドルウエア:OpenRTM-aist
出展者
概要
RTミドルウエア(OpenRTM-aist)はロボットシステムを容易に構築するためのソフトウエアプラットフォームです。ロボットの機能要素(センサ、アクチュエータ、アルゴリズム等)を、RTコンポーネントと呼ばれる単位でモジュール化し、その組み合わせでシステムを構成します。ミドルウエアには、モジュール化とその再利用を容易にするための機能が備わっており、ロボットシステムの開発期間の短縮、コストの削減に貢献します。 RTコンポーネントは、言語(C++、Java、Python)、OS(UNIX、Windows、MacOS X等)を問わず作成・動作が可能で、異言語・OS上のRTコンポーネント同士をネットワーク経由で容易に連携させることができます。RTミドルウエア(OpenRTM-aist)のインターフェース仕様は、産総研が中心となって策定されたOMG(Object Management Group)の国際標準:RTC (Robotic Technology Component)仕様に準拠しています。OpenRTM-aistは今年のロボット大賞2007 ソフトウエア・部品部門優秀賞受賞ソフトウエアです。
特徴
- ロボットをモジュール単位で容易に構築するソフトウエアプラットフォーム
- モジュール化と再利用によって開発期間の短縮、コスト削減が可能
- ロボット特有なソフトウエア機能、異言語・異OS間で連携する機能を提供
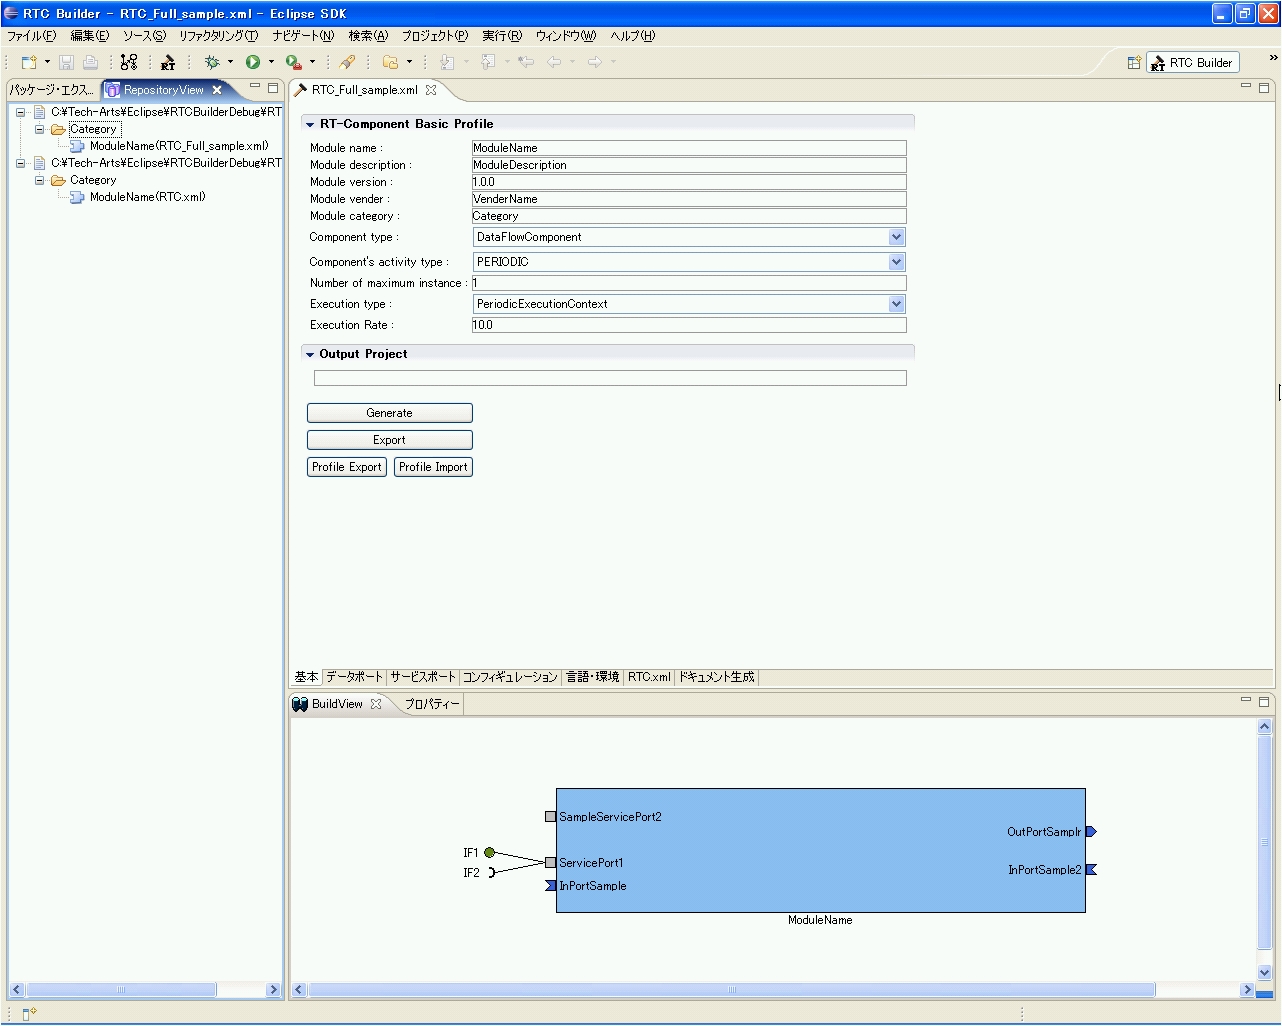
OpenRTM-aistツール(RTCBuilder・RTSystemEditor)
出展者
概要
現在、NEDO「次世代ロボット知能化技術開発プロジェクト(通称:知能化プロジェクト)」(2007-2011)において、ロボットシステム開発のための統合開発プラットフォーム OpenRT Platform が開発されています。このソフトウエアプラットフォームは、OpenRTMをベースとし、多くのツール群(ツールチェーン)によりロボットの開発効率の向上を目指しています。
旧OpenRTMツール(RtcTemplate・RtcLink)も、OpenRT Platform ツールチェーンに取り込まれ、様々な機能追加・改良を行った RTCBuilder・RTCSystemEditor として新たにリリースされました。
本展示では、新しいツールの新機能・改良点などをご紹介します。
特徴
- RTCBuilder
- わかりやすいGUIで、コンポーネントの設計をより簡単に
- C++、Java、Python、C#のひな型コードを自動生成
- RTSystemEditor
- RTコンポーネントシステムを簡単に設計・操作可能
- 新機能・オフラインエディタ
OpenRTM-aistシェルツール(rtcshell・rtsshell)
出展者
概要
OpenRTM-aist用のシステム構築ツールセットです。コマンドラインで個々のRTコンポーネントやRTシステムが制御でき、使い方によっては以下のような事も可能です。
- 通信中のDataPortに対してデータを読み書きし、オンラインデバッグを行う
- シェルスクリプトでのコンポーネントの管理を行う
- コンポーネントAの起動が終わったことを確認してからコンポーネントBを起動する
以下のような理由で今までRTSystemEditorを使用する事ができなかった方にお勧めします。
- ロボットに搭載されたコンピュータのリソースが少ない
- リモートからRTSystemEditorで接続することができない
OpenRTM-aist用のシミュレーターコンポーネント(RTC:Stage)
出展者
概要
ステージシミュレータによって実行されている仮想空間へのアクセスを提供するRTコンポーネントです。
特徴
- 仮想空間のすべてのモデルは他のコンポーネントから制御可能
- 仮想モデルが提供しているデータを他のコンポーネントから参照可能
- 新しいモデルを簡単に使用するためのプラグイン機能
- コンポーネントのポートを仮想空間で使用できるようにするための自動変換機能
OpenHRI
出展者
産総研・知能システム研究部門・松坂 要佐(リンク切れです)
概要
OpenHRIは、音声認識・音声合成・対話制御など、ロボットのコミュニケーション機能の実現に必要な各要素を実現するコンポーネント群です。
特徴
- HPでソースコードを公開しています。
- フリーで利用できる各オープンソースソフトウェアを使い易いコンポーネントとしてまとめました。
&aname(OpenCV);
OpenCV2.0を用いた画像処理システムのためのRTコンポーネント群
出展者
株式会社 デジタルクラフト
産総研・知能システム研究部門・安藤慶昭
概要
画像処理ライブラリとして広く利用されているOpenCV 2.0の様々な処理関数をRTコンポーネント化する際に、データ型・インター フェース等のモジュール設計を検討し実装を行った。
特徴
- 画像処理ライブラリOpenCV2.0を利用
- 画像処理専用データ型の導入
- 画像の動的リサイズに対応
- 様々な画像処理機能の実装
ダウンロード
以下からソースとVC9用のバイナリセットがダウンロードできます。
&aname(ARToolKit);
ARToolKitを用いた拡張現実システムのためのRTコンポーネント
出展者
株式会社 デジタルクラフト
産総研・知能システム研究部門・安藤慶昭
概要
拡張現実 (Augmented Reality) を比較的容易に実現するためのソフトウエアツール キットとして注目を集めているARToolKitをRTコンポーネント化しました。
特徴
- OpenGLのFBOの仕組みを利用する事で、3Dレンダリング部分と表示部分を分離
- カメラ画像取得、3Dレンダリング、表示部分の分離により、再利用性と効率性が向上
- データポートのデータ型にCameraImage型を使用しているため、既存のOpenCVコンポーネントとの連携が可能
ダウンロード
以下からソースとVC9用のバイナリセットがダウンロードできます。
ARToolKit_RTC.zip(ソース+VC9用バイナリ)
協力展示
PatterWeaver for RT-Middleware
出展者
概要
UMLモデリングツールをベースとしたRTコンポーネントの設計ツールです.
特徴
- OpenRTM-aist-1.0.0-RELEASE(C++,Java,Python)に対応
- UMLを用いたコンポーネント設計/システム設計支援
- システム設計情報を基にした各種コードの自動生成
- RTコンポーネント(C++,Java,Python) スケルトンコード
- CORBA IDL コード
- 関連クラス(C++,Java,Python) スケルトンコード
共有メモリコンポーネントを用いた遠隔可変型ソフトウェアアーキテクチャ
出展者
概要
- 移動ロボットの遠隔自律システムをRTミドルウェアで構築
- RTMにて複数CPU間の共有メモリを提供する枠組みを実現
- 共有メモリコンポーネントでデータを一括管理できて、なおかつシーケンス動作をGUIを使って簡単に変更できる。
OpenRTMによるWiiリモコンからのロボットアームコントロール
出展者
概要
普及されている家庭用ゲーム機「Wii」のコントローラをRTC化し、ロボットアームのコントロールを実現しました。
コントローラの特徴でもある3軸加速度センサに対応し、また、RTミドルウェアを採用することで、高い拡張性と保守性を維持しております。 今後は、この技術を活かし、Apple社製 iPhone、iPadによるコントロールの技術を開発していきます。
特徴
- Wiiコントローラの3軸加速度センサに対応
- 今後、追加される拡張コントローラを意識した設計
- RTミドルウェアを採用することで、高い拡張性と保守性を維持
RTC-CANopen
出展者
概要
RTC-CANopenとは,安全バスシステムとして広く使用されているCANopenの特徴を取り入れた組み込み向けのRT-Middlewareです.RTC-CANopenを用いる事により,CANopen準拠の既存製品をRT-Middlewareの枠組みの上で,通常のRT-Component同様に管理・操作する事ができます.同時開発しているシステム開発向けのツールを用いる事で,RTC-CANopenを用いたシステム構築を簡単に行う事ができます.また,RTシステムのPnP機能をサポートしており,柔軟なシステムの構築を実現しています.
DAQ-Middleware(DAQミドルウェア)
出展者
概要
DAQ-Middleware[1]はOpenRTM-aistを基盤とした高エネルギー加速器研究機構(KEK[2])や大強度陽子加速器施設(J-PARC[3])等の実験データ収集(DAQ)システムで使用するためのソフトウェアフレームワークである。
RTコンポーネントを拡張したDAQコンポーネントによる汎用で柔軟なDAQシステム構築を目指している。
現在、J-PARCの物質・生命科学実験施設(MLF[4])の複数の実験装置で稼働中。
References
- http://daqmw.kek.jp/
- http://www.kek.jp/
- http://j-parc.jp/
- http://j-parc.jp/MatLife/ja/
再利用技術研究センターの活動概要
出展者
概要
- NEDO「知能化プロジェクト」におけるモジュールの再利用性研究
- 標準的な検証環境を準備し、RTCの動作テスト、評価を行う
- 知能化プロジェクトで開発されたRTCの動作検証、組み換え検証を行う
特徴
- 再利用性試験プラットフォームを用いた動作検証および組換検証を行う
- 各種検証環境(アーム、台車+アーム、移動ロボット、車椅子等)を設置
- Webサイトによる「蓄積・受入確認・提供」を一元管理
RTミドルウェア技術を活用したインフォメーションロボットシステム
出展者
概要
当社では、RTミドルウェアの活用事例の一つとして、セキュリティ分野にも 応用可能なインフォメーションロボットシステムの開発を進めています。 インフォメーションロボットシステムは、人間などの移動体を捕捉し高精度に 追跡を行うことができるロボットです。また、頭部に搭載した液晶ディスプレイ を使って、ユーザーに様々な情報を伝えることが可能です。 本システムは当社が注力しているRTミドルウェアを採用しており、高い拡張性と 保守容易性を備えています。防犯システムをはじめ、自動受付システムや店舗内 の動線計測システムなど、様々な分野に応用することができます。
VIRCA (Virtual Collaboration Arena)による知能化空間ネットワーク
出展者
概要
東京大学生産技術研究所橋本研究室では、空間に多数のセンサやアクチュエータを分 散配置することで実現される知能化空間(インテリジェント・スペース)の構築を行 っています。特に現在、ハンガリーの研究室と、遠隔空間同士を接続し、実験を行う ことが可能な仮想空間プラットホーム「VIRCA (Virtual Collaboration Arena)」を介 した知能化空間ネットワークの研究を進めています。本展示では、VIRCAによる遠隔ロ ボットの操作デモンストレーションを予定しています。
株式会社リバストにおけるRTミドルウエア対応の取り組み
出展者
概要
当社取り扱いのロボット製品のRTミドルウエア対応を進めております.
- RTミドルウエア対応により,ユーザ様には当社取り扱いのRT製品等を共通プラットフォームでお使い頂けるようになります.
- RTコンポーネントを再利用することで,RT製品を組み合わせたシステムの開発コストを削減出来ます.
組込み向けRTコンポーネント - TOPPERS版 OpenRTM-aist -
出展者
概要
- TOPPERS版OpenRTM-aist(ARM版)
組込みボード上にTOPPERS版のOpenRTM-aistを開発いたしました。これにより、ハードウェアリソースの少ないボードでもRTコンポーネントの実行を可能にする環境を構築することができました。 - TOPPERS版OpenRTM-aist(SH版)
移植ターゲットをSH2にしたTOPPERS版OpenRTMを開発いたしました。応用例として、ターゲットボードよりA/D値を読み取り、PC上のRTCツールに表示するものを開発いたしました。 - Digi Connect ME(NS9210)版OpenRTM-aist
Digi社より販売されているモジュラーコネクタ内蔵型組込み用デバイスDigi Connect ME9210に対し、ArmadilloシリーズのARM9用TOPPERSに移植されたTRON版OpenRTM-aistを現在、移植の作業を行っております。
VxWorks版RTミドルウェアを用いたRTユニット
出展者
概要
- 機能単位で分割したRTユニットを、 VxWorks版OpenRTM-aistによりRTミドルウェア対応ユニットとしました。
- RTミドルウェア対応RTユニットには、サービスロボット用に開発した7軸アームユニットと移動ユニットがあります。
特徴
- アームユニット(右腕・左腕)は7自由度のため、多様な姿勢を実現することができます。
- 移動ユニットには3輪の全方向移動型と2輪差動型があります。
- アームユニットは基本動作としてPTP命令やCP命令、移動ユニットは並進・回転命令を準備しており、上位から容易に実行可能です。
- ユニット内のコントローラにRTミドルウェアを搭載しており、他のRTミドルウェア対応モジュールとの接続が容易です。
学習・推論コンポーネント
出展者
概要
カテゴリ分類されたサンプルデータを教示するとデータを分類するためのルールを自動的に解析・生成する『学習機能』と、未知のデータを入力すると学習により生成したカテゴリ分類のルールを元に入力されたデータがどのカテゴリに属するかを推論・出力する『推論機能』を有するコンポーネントです。
特徴
- アドイン研究所が開発したファジィ・ニューロ技術に基づく学習・推論エンジンβ-RNAを学習・推論エンジンとして組み込んでいます。
- 音声・画像・文字認識といったパターン認識、ロボットに必要な状況認識(学習)や自律判断(推論)、制御系の各種診断(故障原因のカテゴリ分類)などに適用できます。